
ദൂര സെൻസർ#
ആമുഖം#
ഡിസ്റ്റൻസ് സെൻസറിന് ഒരു വസ്തു സെൻസറിന് മുന്നിലാണോ എന്ന് കണ്ടെത്താനും ആ വസ്തു എത്ര ദൂരെയാണെന്ന് തിരികെ നൽകാനും കഴിയും. കണ്ടെത്തിയ വസ്തുവിന്റെ ആപേക്ഷിക പ്രവേഗം തിരികെ നൽകാനും വസ്തു ചെറുതാണോ ഇടത്തരമാണോ വലുതാണോ എന്ന് കണക്കാക്കാനും ഇതിന് കഴിയും.
ഡിസ്റ്റൻസ് സെൻസർ 20 മില്ലീമീറ്റർ മുതൽ 2000 മില്ലീമീറ്റർ വരെ പരിധിയിൽ പ്രവർത്തിക്കുന്നു.
200mm-ൽ താഴെ, കൃത്യത ഏകദേശം ±15mm ആണ്. 200mm-ന് മുകളിൽ, കൃത്യത ഏകദേശം 5% ആയി മെച്ചപ്പെടുന്നു.
ഡിസ്റ്റൻസ് സെൻസർ ക്ലാസ് 1 ലേസർ ഉപയോഗിക്കുന്നു. ഡിറ്റക്ഷൻ നേരെ മുന്നോട്ട് നയിക്കുന്നതും ക്ലാസ്റൂമിൽ സുരക്ഷിതവുമാണ്.
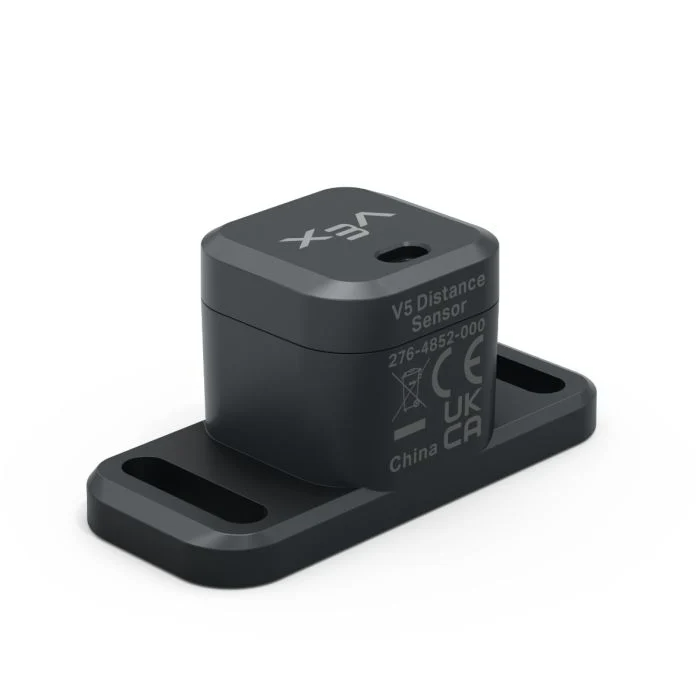
ഈ പേജിൽ ഡിസ്റ്റൻസ് സെൻസർ നാമത്തിന് ഉദാഹരണമായി distance_sensor ഉപയോഗിക്കുന്നു. ആവശ്യാനുസരണം നിങ്ങളുടെ സ്വന്തം കോൺഫിഗർ ചെയ്ത പേര് ഉപയോഗിച്ച് ഇത് മാറ്റിസ്ഥാപിക്കുക.
ലഭ്യമായ രീതികളുടെ ഒരു ലിസ്റ്റ് താഴെ കൊടുക്കുന്നു:
object_distance— ദൂര സെൻസറും ഏറ്റവും അടുത്തുള്ള കണ്ടെത്തിയ വസ്തുവും തമ്മിലുള്ള ദൂരം നൽകുന്നു.object_velocity— കണ്ടെത്തിയ വസ്തു ദൂര സെൻസറിലേക്ക് അല്ലെങ്കിൽ അതിൽ നിന്ന് എത്ര വേഗത്തിൽ നീങ്ങുന്നുവെന്ന് നൽകുന്നു.object_size— കണ്ടെത്തിയ വസ്തുവിന്റെ കണക്കാക്കിയ വലുപ്പം നൽകുന്നു.is_object_detected— ദൂര സെൻസർ നിലവിൽ ഒരു വസ്തുവിനെ കണ്ടെത്തുന്നുണ്ടോ എന്ന് നൽകുന്നു.changed— ദൂര സെൻസറിന്റെ മൂല്യം മാറുമ്പോഴെല്ലാം പ്രവർത്തിപ്പിക്കുന്നതിനായി ഒരു ഫംഗ്ഷൻ രജിസ്റ്റർ ചെയ്യുന്നു.
കൺസ്ട്രക്ടർ — ഒരു ദൂര സെൻസർ സ്വമേധയാ ആരംഭിക്കുക.
Distance— ഒരു ദൂര സെൻസർ സൃഷ്ടിക്കുന്നു.
വസ്തു_ദൂരം#
object_distance എന്നത് Distance Sensor-നും ഏറ്റവും അടുത്തുള്ള കണ്ടെത്തിയ വസ്തുവിനും ഇടയിലുള്ള ദൂരം ഒരു ദശാംശമായി (float) നൽകുന്നു.
Usage:
distance_sensor.object_distance(units)
പാരാമീറ്ററുകൾ |
വിവരണം |
|---|---|
|
ഓപ്ഷണൽ. ദൂര യൂണിറ്റ്: |
# Drive forward until the object is within 50 mm away
drivetrain.drive(FORWARD)
while not distance_sensor.object_distance(MM) < 50:
  pass
drivetrain.stop()
വസ്തു_വേഗത#
object_velocity കണ്ടെത്തിയ വസ്തുവിന്റെ ആപേക്ഷിക പ്രവേഗം m/s (മീറ്റർ പെർ സെക്കൻഡ്) ൽ ഒരു ദശാംശമായി (ഫ്ലോട്ട്) നൽകുന്നു.
ഡിസ്റ്റൻസ് സെൻസറിലേക്ക് വസ്തു എത്ര വേഗത്തിൽ നീങ്ങുന്നു അല്ലെങ്കിൽ അകന്നുപോകുന്നു എന്ന് പ്രവേഗം കാണിക്കുന്നു. 0 ന് സമീപമുള്ള മൂല്യം അർത്ഥമാക്കുന്നത് സെൻസറുമായി താരതമ്യപ്പെടുത്തുമ്പോൾ വസ്തു അധികം നീങ്ങുന്നില്ല എന്നാണ്.
Usage:
distance_sensor.object_velocity()
പാരാമീറ്ററുകൾ |
വിവരണം |
|---|---|
ഈ രീതിക്ക് പാരാമീറ്ററുകൾ ഇല്ല. |
വസ്തുവിന്റെ വലിപ്പം#
object_size എന്നത് Distance Sensor കണ്ടെത്തിയ വസ്തുവിന്റെ കണക്കാക്കിയ വലുപ്പം നൽകുന്നു.
കണ്ടെത്തിയ വസ്തു സെൻസറിന്റെ കാഴ്ചയുടെ എത്രത്തോളം ഉൾക്കൊള്ളുന്നു എന്നതിനെ അടിസ്ഥാനമാക്കിയാണ് ദൂര സെൻസർ വസ്തുവിന്റെ വലുപ്പം കണക്കാക്കുന്നത്.
ObjectSizeType(0, “NONE”)— ഒരു വസ്തുവും കണ്ടെത്തിയില്ല.ObjectSizeType(1, “SMALL”)— ഒരു ചെറിയ വസ്തു കണ്ടെത്തി.ObjectSizeType(2, “MEDIUM”)— ഒരു ഇടത്തരം വസ്തു കണ്ടെത്തി.ObjectSizeType(3, “LARGE”)— ഒരു വലിയ വസ്തു കണ്ടെത്തി.
Usage:
distance_sensor.object_size()
പാരാമീറ്ററുകൾ |
വിവരണം |
|---|---|
ഈ രീതിക്ക് പാരാമീറ്ററുകൾ ഇല്ല. |
വസ്തുവിനെ_കണ്ടെത്തി#
is_object_detected എന്നത് ഡിസ്റ്റൻസ് സെൻസർ നിലവിൽ ഒരു വസ്തുവിനെ കണ്ടെത്തുന്നുണ്ടോ എന്ന് നൽകുന്നു.
True— ദൂര സെൻസർ ഒരു വസ്തുവിനെ കണ്ടെത്തുന്നു.False— ദൂര സെൻസർ ഒരു വസ്തുവിനെ കണ്ടെത്തുന്നില്ല.
Usage:
distance_sensor.is_object_detected()
പാരാമീറ്ററുകൾ |
വിവരണം |
|---|---|
ഈ രീതിക്ക് പാരാമീറ്ററുകൾ ഇല്ല. |
# Drive forward until the object is within 50 mm away
while True:
  drivetrain.drive(FORWARD)
  if distance_sensor.is_object_detected():
    if distance_sensor.object_distance(MM) < 50:
      drivetrain.stop()
      break
മാറ്റി#
changed ഡിസ്റ്റൻസ് സെൻസറിന്റെ മൂല്യം മാറുമ്പോഴെല്ലാം വിളിക്കേണ്ട ഒരു ഫംഗ്ഷൻ രജിസ്റ്റർ ചെയ്യുന്നു.
Usage:
distance_sensor.changed(callback, arg)
പാരാമീറ്ററുകൾ |
വിവരണം |
|---|---|
|
ദൂര സെൻസറിന്റെ മൂല്യം മാറുമ്പോൾ നടപ്പിലാക്കുന്ന, മുമ്പ് നിർവചിച്ച ഒരു ഫംഗ്ഷൻ. |
|
ഓപ്ഷണൽ. കോൾബാക്ക് ഫംഗ്ഷനിലേക്ക് കൈമാറുന്നതിനുള്ള ആർഗ്യുമെന്റുകൾ അടങ്ങിയ ഒരു ട്യൂപ്പിൾ. കൂടുതൽ വിവരങ്ങൾക്ക് പാരാമീറ്ററുകൾ ഉപയോഗിച്ച് ഫംഗ്ഷനുകൾ ഉപയോഗിക്കുന്നു കാണുക. |
def my_function():
  brain.screen.print("Distance changed")

# Call my_function whenever distance_sensor's value changes
distance_sensor.changed(my_function)
കൺസ്ട്രക്ടർ#
VEXcode-ന് പുറത്ത് ഒരു ഡിസ്റ്റൻസ് സെൻസർ കോൺഫിഗർ ചെയ്യുമ്പോൾ പോലെ, Distance ഒബ്ജക്റ്റുകൾ സ്വമേധയാ സൃഷ്ടിക്കാൻ കൺസ്ട്രക്ടറുകൾ ഉപയോഗിക്കുന്നു.
Distance#
Distance ഒരു ദൂര സെൻസർ ഒബ്ജക്റ്റ് സൃഷ്ടിക്കുന്നു.
Usage:
Distance(smartport)
പാരാമീറ്റർ |
വിവരണം |
|---|---|
|
ഡിസ്റ്റൻസ് സെൻസർ ബന്ധിപ്പിച്ചിരിക്കുന്ന സ്മാർട്ട് പോർട്ട്, |
# Create a Distance Sensor in Port 10
distance_sensor = Distance(Ports.PORT10)