
AIビジョン#
導入#
VEX AIMコーディングロボットのAIビジョンセンサーは、物体、色、およびAprilTag IDを検出して追跡します。これにより、ロボットは周囲の状況を分析し、物体を追跡し、検出された視覚データに基づいて反応することができます。
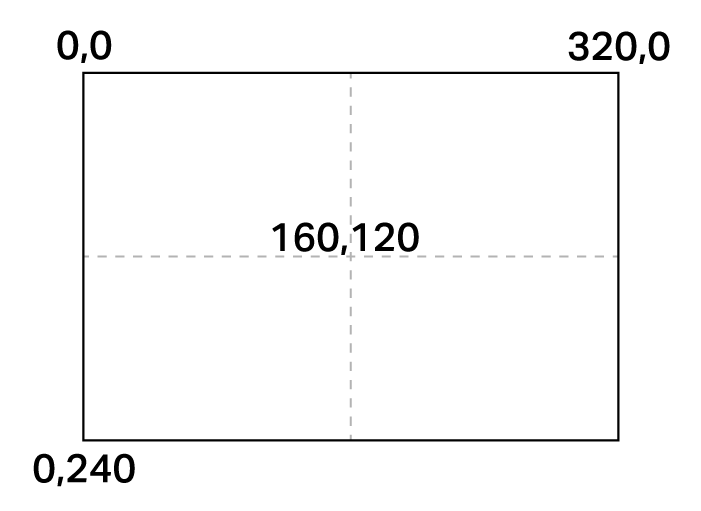
AIビジョンセンサーの解像度は320×240ピクセルです。原点(0, 0)は左上隅に位置し、センサーの中心は(160, 120)に配置されます。下の図を参照してください。
以下はすべてのブロックのリストです。
操作 — AI Visionフィードを制御し、オブジェクトデータを取得します。
画面上のAIビジョンビューア — ロボットの画面上のライブAIビジョンフィードを有効または無効にします。
オブジェクトデータの取得 — 設定された色、事前学習済みのオブジェクト、AprilTag ID など、特定の署名のデータをキャプチャします。
設定 — 検出されたオブジェクトのうち、アクセスするオブジェクトを調整します。
set AI Vision object item — 検出されたオブジェクトリストから特定のオブジェクトを選択します。
値 — オブジェクトの存在、分類、およびプロパティを返します。
has object — ロボットが検出された物体を保持しているかどうかを確認します。
AI Vision オブジェクトが存在する — オブジェクトが検出されたかどうかを報告します。
AI Vision object is — 検出されたオブジェクトが特定の分類に一致するかどうかを確認します。
AI Vision オブジェクトは AprilTag ID です — 検出された AprilTag ID が特定の ID と一致するかどうかを確認します。
AI Vision オブジェクト数 — 検出されたオブジェクトの数を報告します。
AI Visionオブジェクトプロパティ — レポートの詳細(例:)
行動#
画面上のAI Visionビューア#
AI Vision ビューア(画面上) スタックブロックは、ロボットの画面にライブ AI Vision フィードを表示するかどうかを切り替えます。有効にすると、画面にはリアルタイムのセンサーデータが表示され、他の画像やテキストは表示されなくなります。他のコンテンツを表示するには、このブロックを使用してフィードを非表示にします。
AI Vision ビューワーをスクリーンに [表示 v]
パラメータ |
説明 |
|---|---|
状態 |
ロボットの画面へのデータフィードの表示を制御します。show はデータフィードを表示し、hide は画面からデータフィードを非表示にします。 |
例
開始したとき
[View the AI Vision Sensor's feed for five seconds.]
AI Vision ビューワーをスクリーンに [表示 v]
[5] 秒待つ
AI Vision ビューワーをスクリーンに [非表示 v]
オブジェクトデータを取得する#
オブジェクトデータ取得スタックブロックは、AIビジョンセンサーフレームからのデータを単一のシグネチャ(センサーが認識できるもの、例えば事前学習済みのオブジェクト、AprilTag ID、設定済みの色またはカラーコードなどの保存された説明)にフィルタリングします。
このブロックで使用する前に、AI Vision Utilityで色とカラーコードを設定しておく必要があります。
データセットには、インデックス0から始まり、幅の大きい順から小さい順にオブジェクトが格納されます。各オブジェクトのプロパティには、AI Visionオブジェクトプロパティブロックを使用してアクセスできます。一致するオブジェクトが検出されない場合は、空のデータセットが報告されます。
AI Vision から [スポーツボール v] データを取得
パラメータ |
説明 |
|---|---|
サイン |
指定された署名のデータのみを含むようにデータセットをフィルタリングします。使用可能な署名は次のとおりです。
|
例
開始したとき
[Move forward if a sports ball is detected.]
ずっと
AI Vision から [スポーツボール v] データを取得
もし <AI Vision オブジェクトあり?> なら
[前進 v] へ [10] [mm v] 移動 ▶
カラーシグネチャー#
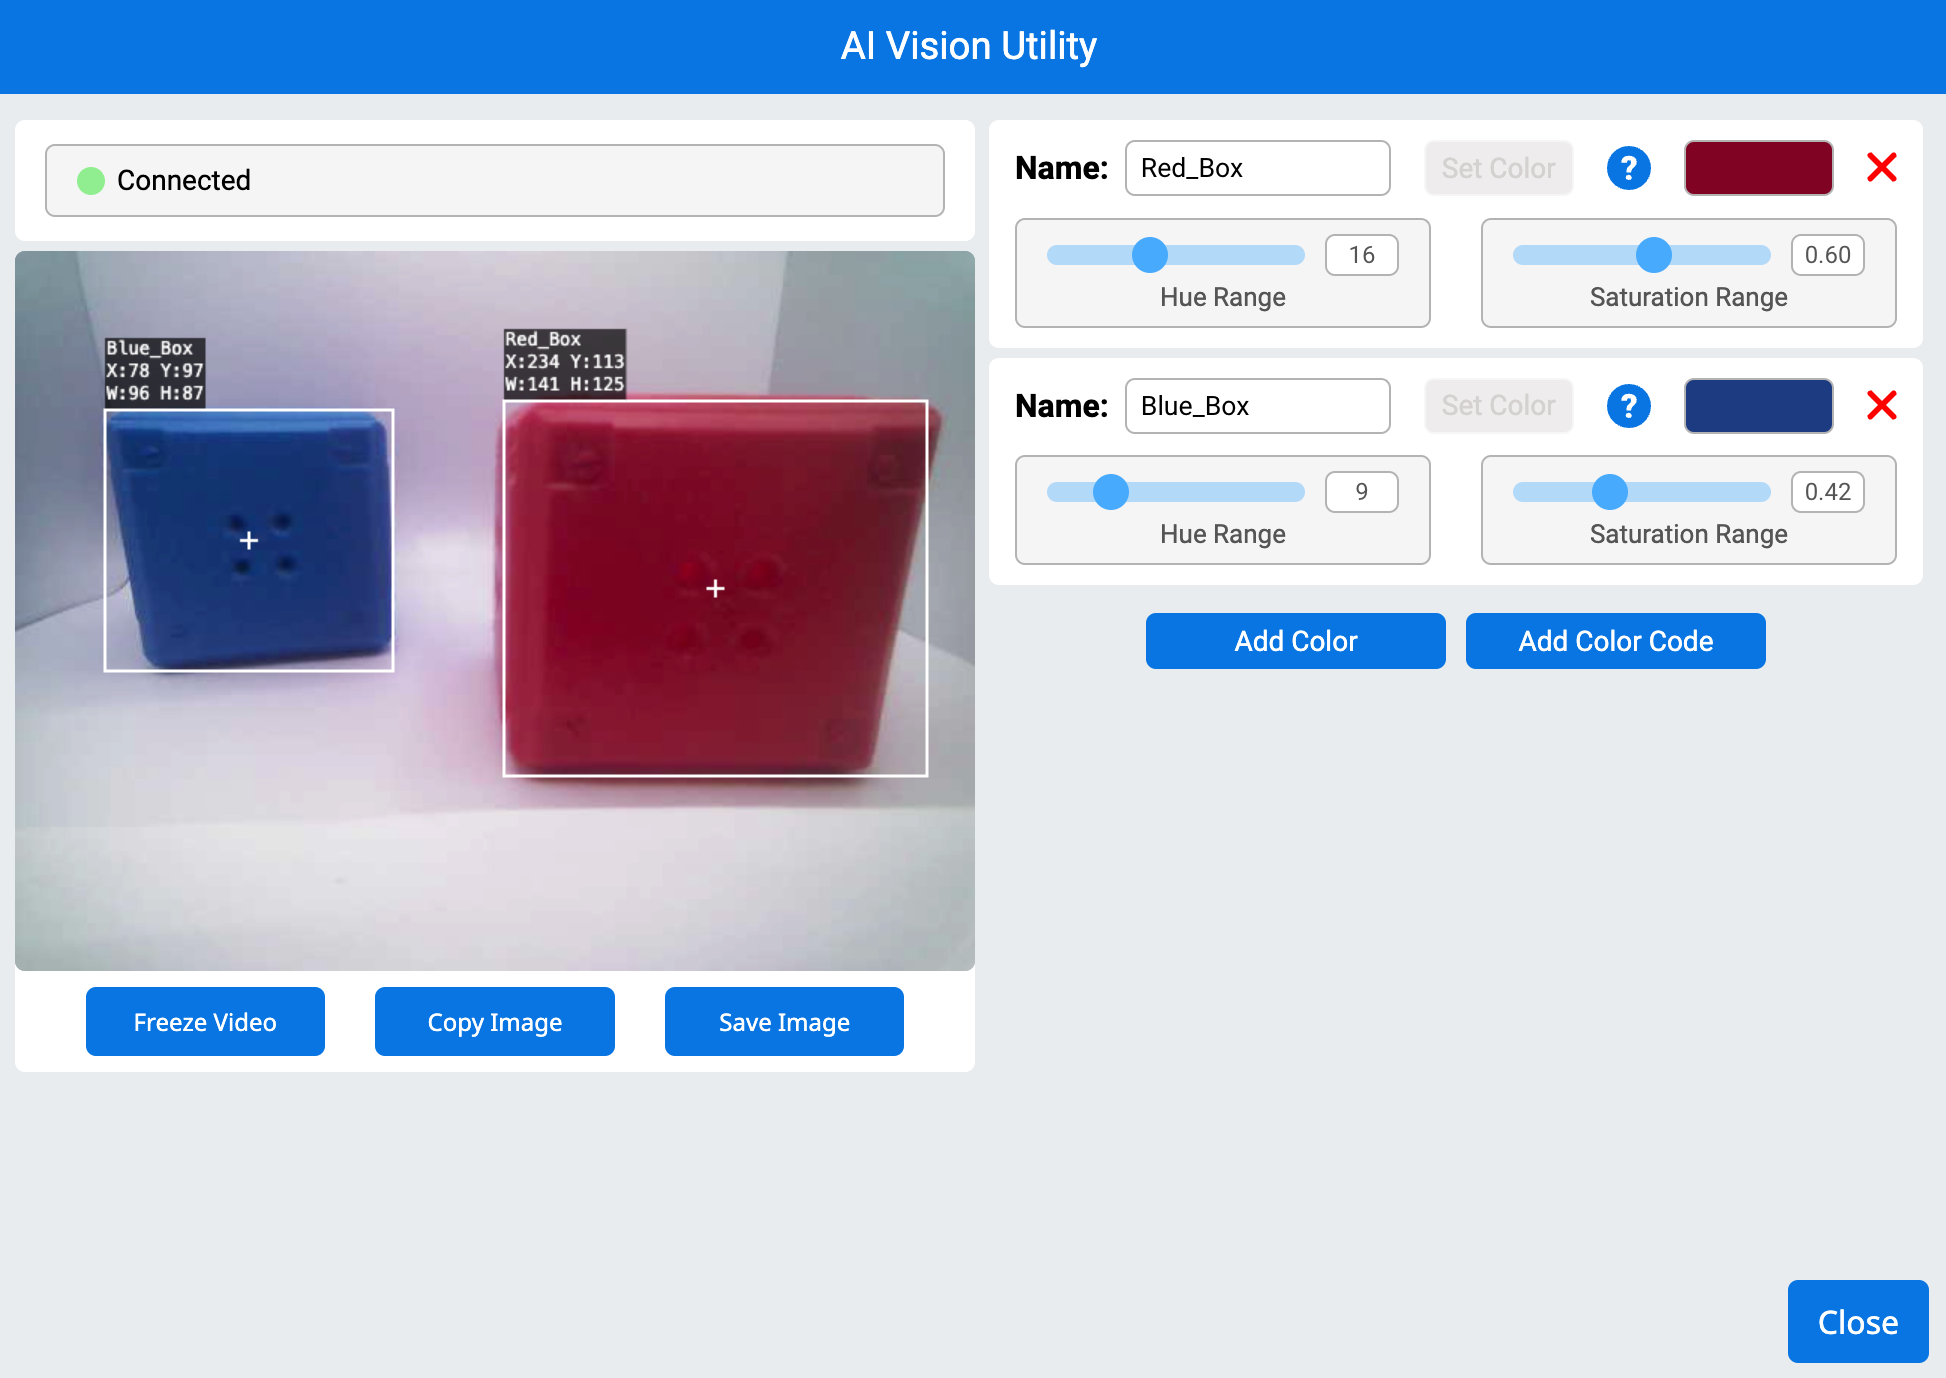
カラーシグネチャとは、AIビジョンセンサーが認識できる固有の色のことです。このシグネチャにより、センサーは色に基づいて物体を検出および追跡できます。AIビジョンユーティリティでカラーシグネチャを設定すると、センサーは視野内のその特定の色を持つ物体を識別できるようになります。
カラーシグネチャは、オブジェクトデータ取得ブロックで使用され、色付きオブジェクトをリアルタイムで処理および検出します。
例
開始したとき
[Display if any objects matching the Red_Box signature is detected.]
ずっと
スクリーンのカーソルを行 [1] 列 [1] に設定
スクリーンの行 [1] をクリア
[Change the signature to any configured Color Signature.]
AI Vision から [Red_Box v] データを取得
もし <AI Vision オブジェクトあり?> なら
[Color signature detected!] をスクリーンに表示 ▶
カラーコード#
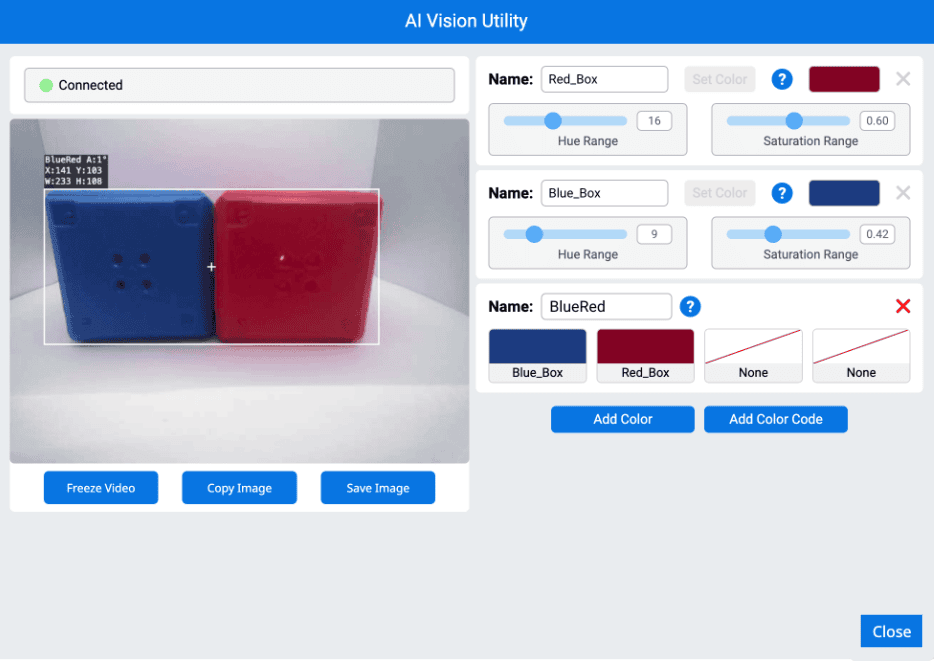
カラーコードとは、2~4個のカラーシグネチャを特定の順序で配置した構造化されたパターンです。AI Vision Utilityでカラーコードを設定すると、センサーはあらかじめ定義された色のパターンを認識できるようになります。
カラーコードは、複雑な物体を識別したり、ゲーム要素と位置合わせしたり、自律航行用の固有マーカーを作成したりする際に特に役立ちます。
例
開始したとき
[Display if any objects matching the BlueRed code is detected.]
ずっと
スクリーンのカーソルを行 [1] 列 [1] に設定
スクリーンの行 [1] をクリア
[Change the signature to any configured Color Code.]
AI Vision から [BlueRed v] データを取得
もし <AI Vision オブジェクトあり?> なら
[Color code detected!] をスクリーンに表示 ▶
設定#
AI Visionオブジェクトアイテムを設定します#
set AI Vision object itemスタックブロックは、データセット内のどのアイテムを使用するかを設定します。
AI Vision オブジェクトのアイテムを (1) に設定
パラメータ |
説明 |
|---|---|
アイテム |
データセット内で使用する項目の番号。 |
例
開始したとき
[Display the width of the smallest detected object.]
ずっと
AI Vision から [全カーゴ v] データを取得
スクリーンの行 [1] をクリア
スクリーンのカーソルを行 [1] 列 [1] に設定
もし <AI Vision オブジェクトあり?> なら
AI Vision オブジェクトのアイテムを (AI Vision オブジェクト数) に設定
(AI Vision オブジェクト [幅 v]) をスクリーンに表示 ▶
価値観#
オブジェクトを持つ#
has object ブールブロックは、ロボットが現在 Kicker に対して検出したオブジェクトを持っているかどうかを報告します。
正解 — ロボットは物体を所持している。
誤り — ロボットは対象物を持っていません。
<[スポーツボール v] を持っている? :: custom-ai-vision>
パラメータ |
説明 |
|---|---|
物体 |
ロボットのキッカーに対して検出する対象物:
|
例
開始したとき
[Kick when the robot has a sports ball.]
ずっと
もし <[スポーツボール v] を持っている? :: custom-ai-vision> なら
オブジェクトを [中 v] キック
AIビジョンオブジェクトが存在する#
AI Visionオブジェクトが存在するブールブロックは、データセット内でオブジェクトが検出されたかどうかを報告します。
真 — データセットには検出されたオブジェクトが含まれています。
誤り — 物体は検出されませんでした。
<AI Vision オブジェクトあり?>
パラメータ |
説明 |
|---|---|
このブロックにはパラメータがありません。 |
例
開始したとき
[Move forward if a sports ball is detected.]
ずっと
AI Vision から [スポーツボール v] データを取得
もし <AI Vision オブジェクトあり?> なら
[前進 v] へ [10] [mm v] 移動 ▶
AIビジョンオブジェクトは#
AI Vision オブジェクトは、検出されたオブジェクトが特定の分類に一致するかどうかを報告します。
真 — データセット内の項目は特定のオブジェクトです。
偽 — データセット内の項目は特定のオブジェクトではありません。
<AI Vision オブジェクトは [スポーツボール v]?>
パラメータ |
説明 |
|---|---|
物体 |
比較対象とする物体:
|
例
開始したとき
[Display if a sports ball is detected.]
ずっと
AI Vision から [全カーゴ v] データを取得
スクリーンの行 [1] をクリア
スクリーンのカーソルを行 [1] 列 [1] に設定
もし <AI Vision オブジェクトあり?> なら
もし <AI Vision オブジェクトは [スポーツボール v]?> なら
[Sports ball detected!] をスクリーンに表示 ▶
[0.5] 秒待つ
AI VisionオブジェクトはAprilTag IDです#
AI Vision オブジェクトは AprilTag ID です ブールブロックは、検出された AprilTag ID が特定の ID と一致するかどうかを報告します。
真 — AprilTag ID は番号です。
誤り — AprilTag ID は番号ではありません。
<AI Vision object is AprilTag ID [1] ?>
パラメータ |
説明 |
|---|---|
AprilタグID |
検出されたAprilTag ID番号と比較する番号。 |
AIビジョンオブジェクト数#
AI Visionオブジェクトカウントレポーターブロックは、データセット内で検出されたオブジェクトの数を整数として報告します。
AI Vision オブジェクト数
パラメータ |
説明 |
|---|---|
このブロックにはパラメータがありません。 |
例
開始したとき
[Display the amount of sports balls and barrels.]
ずっと
スクリーンの行 [1] をクリア
スクリーンのカーソルを行 [1] 列 [1] に設定
AI Vision から [全カーゴ v] データを取得
もし <AI Vision オブジェクトあり?> なら
(AI Vision オブジェクト数) をスクリーンに表示 ▶
終わり
[0.5] 秒待つ
AI Visionオブジェクトプロパティ#
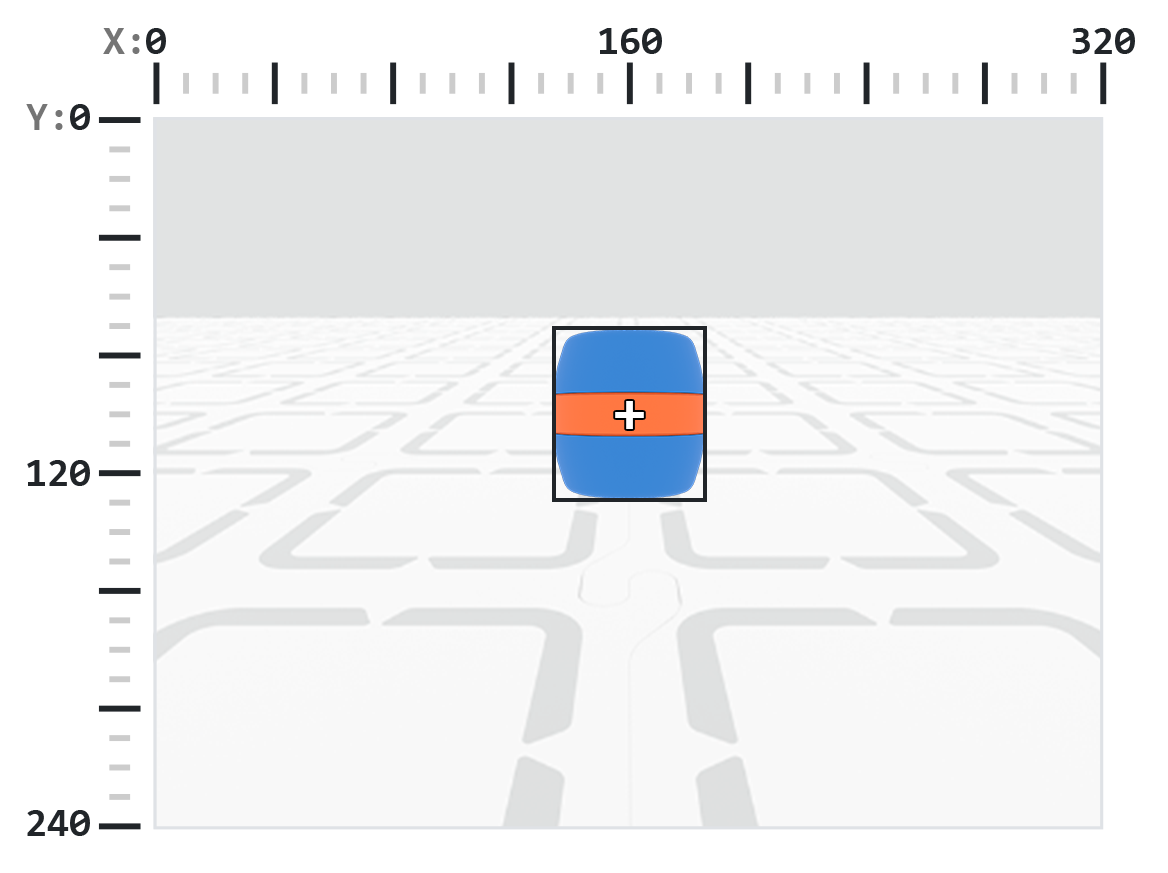
オブジェクトデータの取得 ブロックが使用された後に保存される各オブジェクトには、以下に示す 9 つのプロパティが含まれています。
AI Vision オブジェクト [幅 v]
tagIDを除くすべてのプロパティ値は、get object dataブロックが使用された時点での、検出されたオブジェクトの位置、サイズ、向き、または方位を表します。これらの値は、センサーの320×240ピクセルの解像度に基づいて、ピクセルまたは度で測定されます。
パラメータ |
説明 |
|---|---|
財産 |
検出したオブジェクトのどのプロパティを使用するか: |
幅#
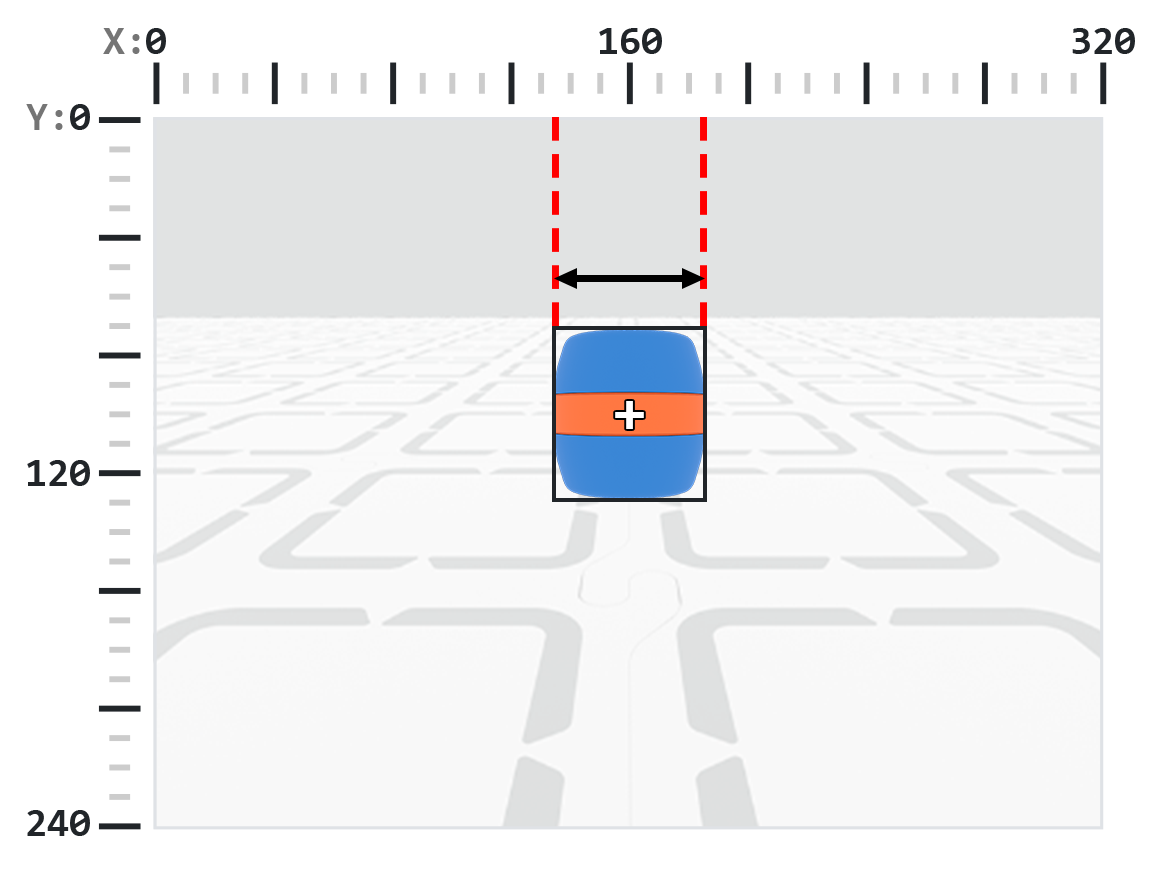
widthプロパティは、検出されたオブジェクトの幅をピクセル単位で、1から320までの整数値で報告します。
注: ピクセル値はセンサーの座標系に対する相対値です。はじめにの図を参照してください。
AI Vision オブジェクト [幅 v]
例
開始したとき
[Move towards a blue barrel until its width is larger than 100 pixels.]
ずっと
AI Vision から [青のバレル v] データを取得
もし <AI Vision オブジェクトあり?> なら
もし <(AI Vision オブジェクト [幅 v]) [math_less_than v] [100]> なら
[前進 v] へ移動
終わり
でなければ
全移動を停止
身長#
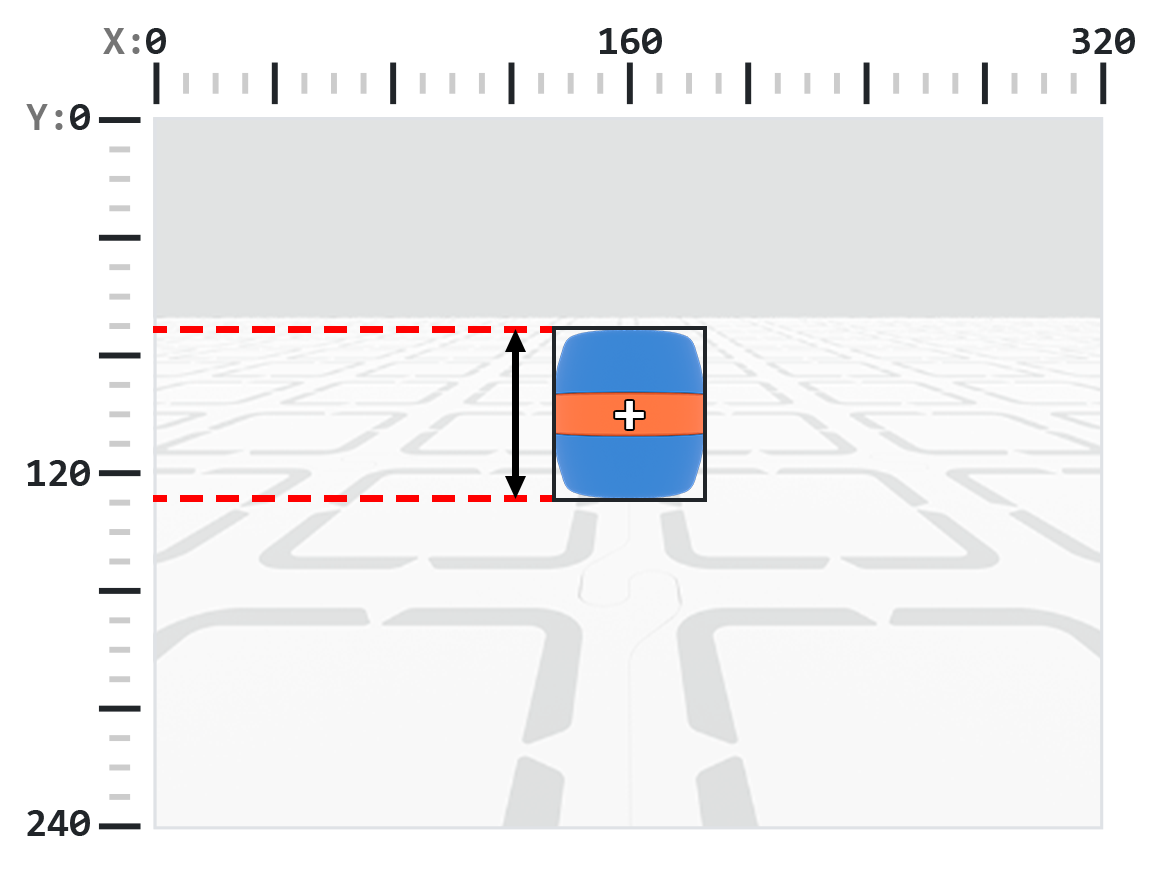
heightプロパティは、検出されたオブジェクトの高さをピクセル単位で、1から240までの整数値で報告します。
注: ピクセル値はセンサーの座標系に対する相対値です。はじめにの図を参照してください。
AI Vision オブジェクト [高さ v]
例
開始したとき
[Move towards a blue barrel until its height is larger than 100 pixels.]
ずっと
AI Vision から [青のバレル v] データを取得
もし <AI Vision オブジェクトあり?> なら
もし <(AI Vision オブジェクト [高さ v]) [math_less_than v] [100]> なら
[前進 v] へ移動
終わり
でなければ
全移動を停止
センターX#
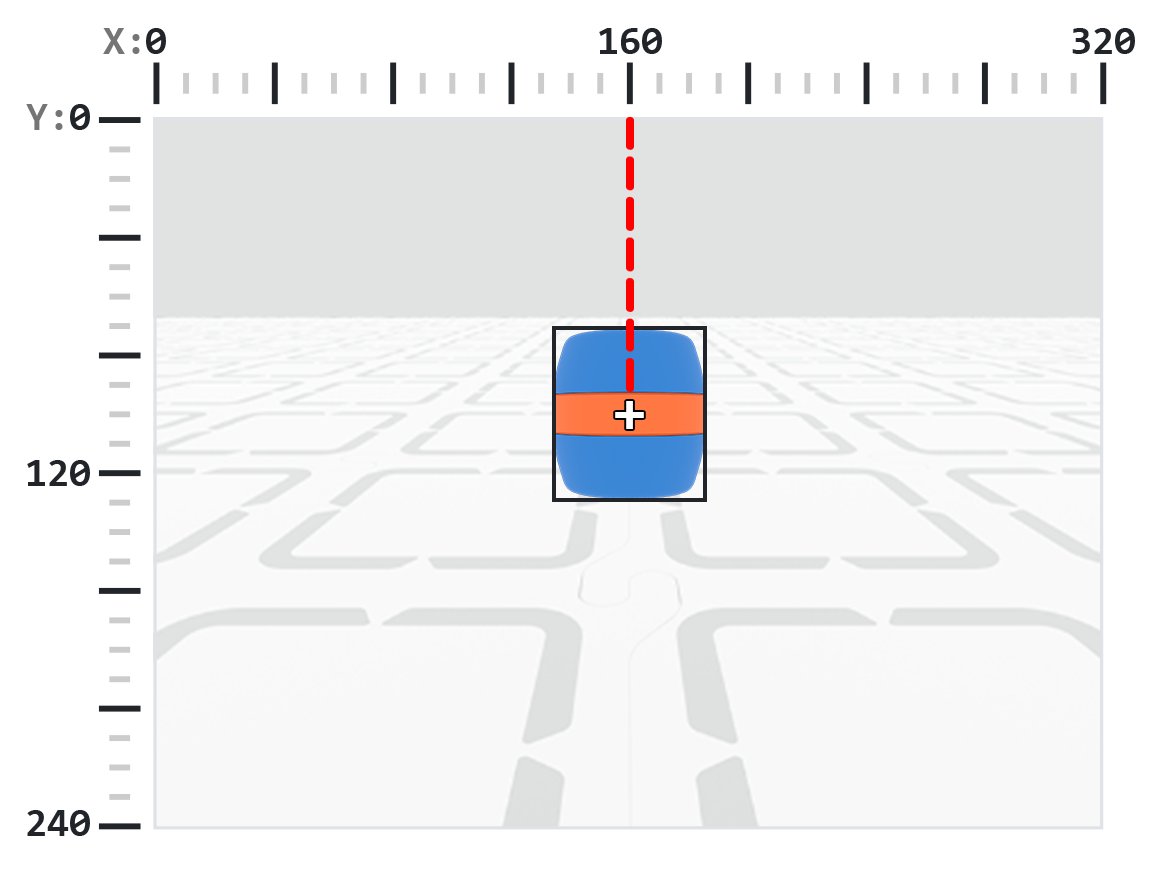
centerXプロパティは、検出されたオブジェクトの中心のx座標をピクセル単位で、0から320までの整数値で報告します。
注: ピクセル値はセンサーの座標系に対する相対値です。はじめにの図を参照してください。
AI Vision オブジェクト [centerX v]
例
開始したとき
[Turn slowly until a blue barrel is centered in front of the robot.]
旋回速度を [30]% に設定
[右 v] へ旋回
ずっと
AI Vision から [青のバレル v] データを取得
もし <AI Vision オブジェクトあり?> なら
もし <[140] [math_less_than v] (AI Vision オブジェクト [centerX v]) [math_less_than v] [180]> なら
全移動を停止
センターY#
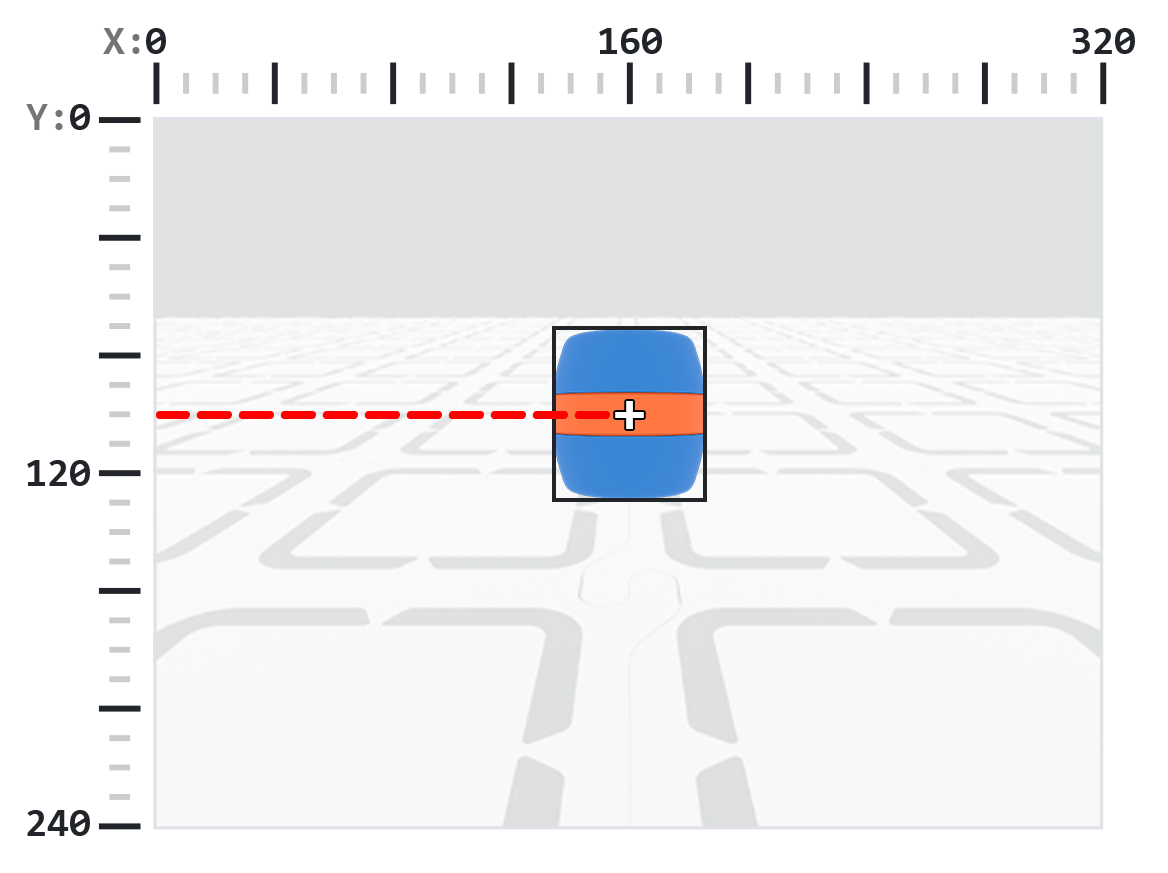
centerYプロパティは、検出されたオブジェクトの中心のy座標をピクセル単位で、0から240までの整数値で報告します。
注: ピクセル値はセンサーの座標系に対する相対値です。はじめにの図を参照してください。
AI Vision オブジェクト [centerY v]
例
開始したとき
[Move towards a blue barrel until its center y-coordinate is more than 140 pixels.]
ずっと
AI Vision から [青のバレル v] データを取得
もし <AI Vision オブジェクトあり?> なら
もし <(AI Vision オブジェクト [centerY v]) [math_less_than v] [140]> なら
[前進 v] へ移動
終わり
でなければ
全移動を停止
オリジネーション#
originXプロパティは、検出されたオブジェクトのバウンディングボックスの左上隅のx座標をピクセル単位で、0から320までの整数値で報告します。
注: ピクセル値はセンサーの座標系に対する相対値です。はじめにの図を参照してください。
AI Vision オブジェクト [originX v]
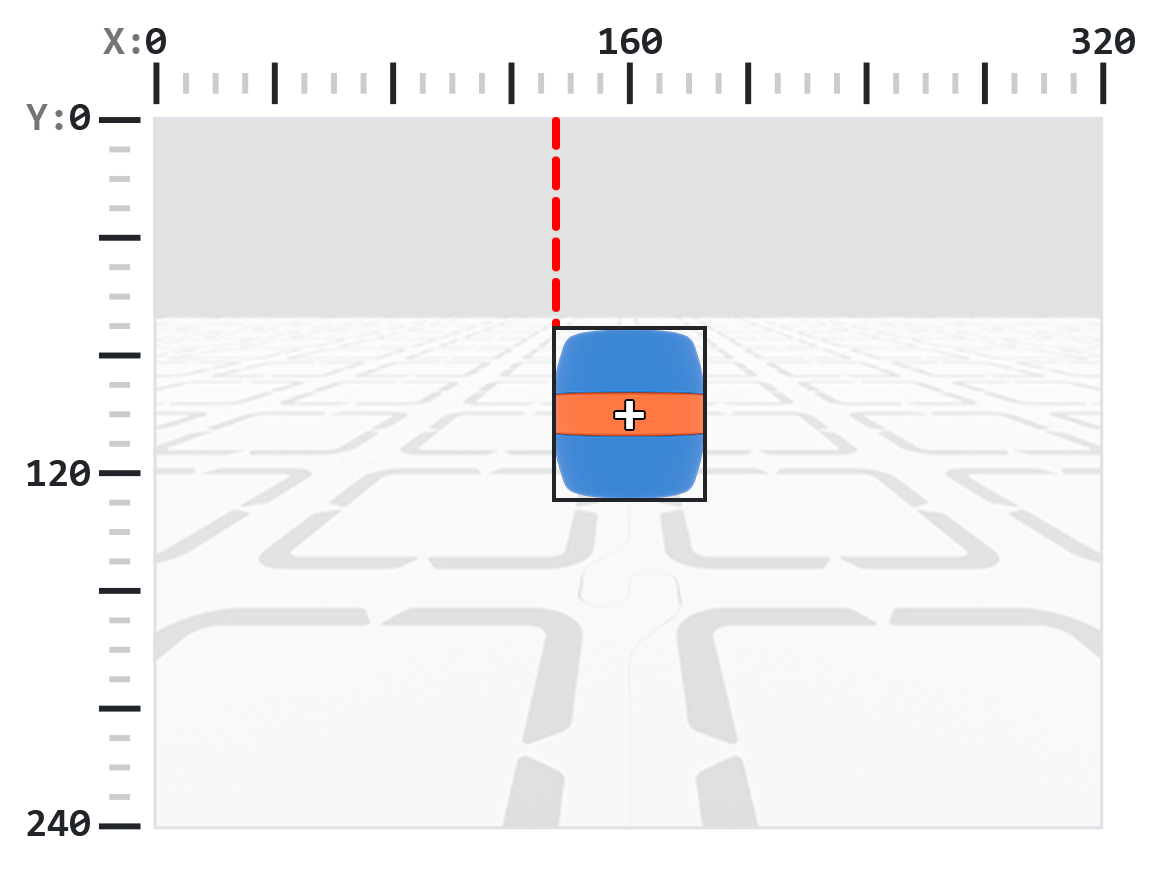
例
開始したとき
[Display if an orange barrel is to the left or the right.]
ずっと
スクリーンの行 [1] をクリア
スクリーンのカーソルを行 [1] 列 [1] に設定
AI Vision から [オレンジのバレル v] データを取得
もし <AI Vision オブジェクトあり?> なら
もし <(AI Vision オブジェクト [originX v]) [math_less_than v] [160]> なら
[To the left!] をスクリーンに表示 ▶
でなければ
[To the right!] をスクリーンに表示 ▶
終わり
[0.5] 秒待つ
起源Y#
originYプロパティは、検出されたオブジェクトのバウンディングボックスの左上隅のy座標をピクセル単位で、0から240までの整数値として報告します。
注: ピクセル値はセンサーの座標系に対する相対値です。はじめにの図を参照してください。
AI Vision オブジェクト [originY v]
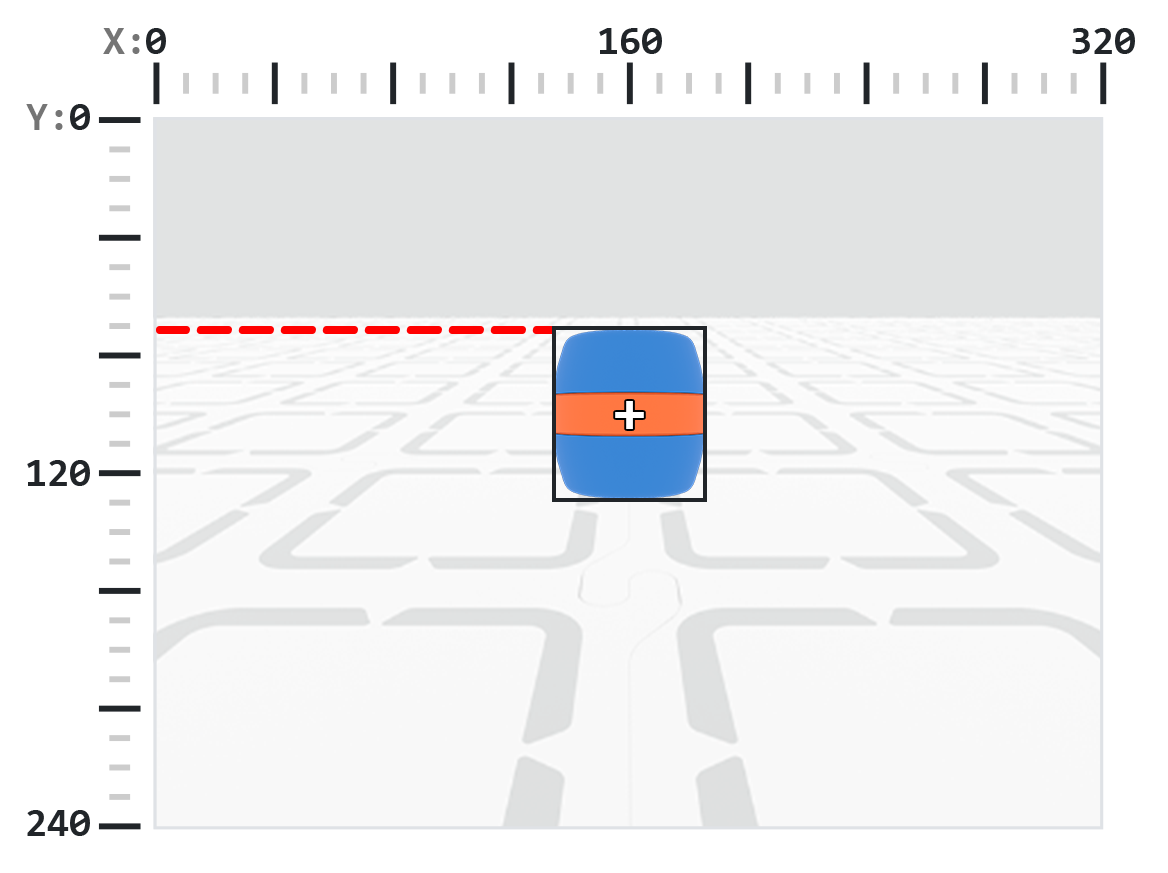
例
開始したとき
[Display if an orange barrel is close or far from the robot.]
ずっと
スクリーンの行 [1] をクリア
スクリーンのカーソルを行 [1] 列 [1] に設定
AI Vision から [オレンジのバレル v] データを取得
もし <AI Vision オブジェクトあり?> なら
もし <(AI Vision オブジェクト [originY v]) [math_less_than v] [80]> なら
[Far!] をスクリーンに表示 ▶
でなければ
[Close!] をスクリーンに表示 ▶
終わり
[0.5] 秒待つ
回転#
rotationプロパティは、検出されたAprilTag IDまたはカラーコードの向きを、0~359度の整数値で報告します。
AI Vision オブジェクト [回転 v]
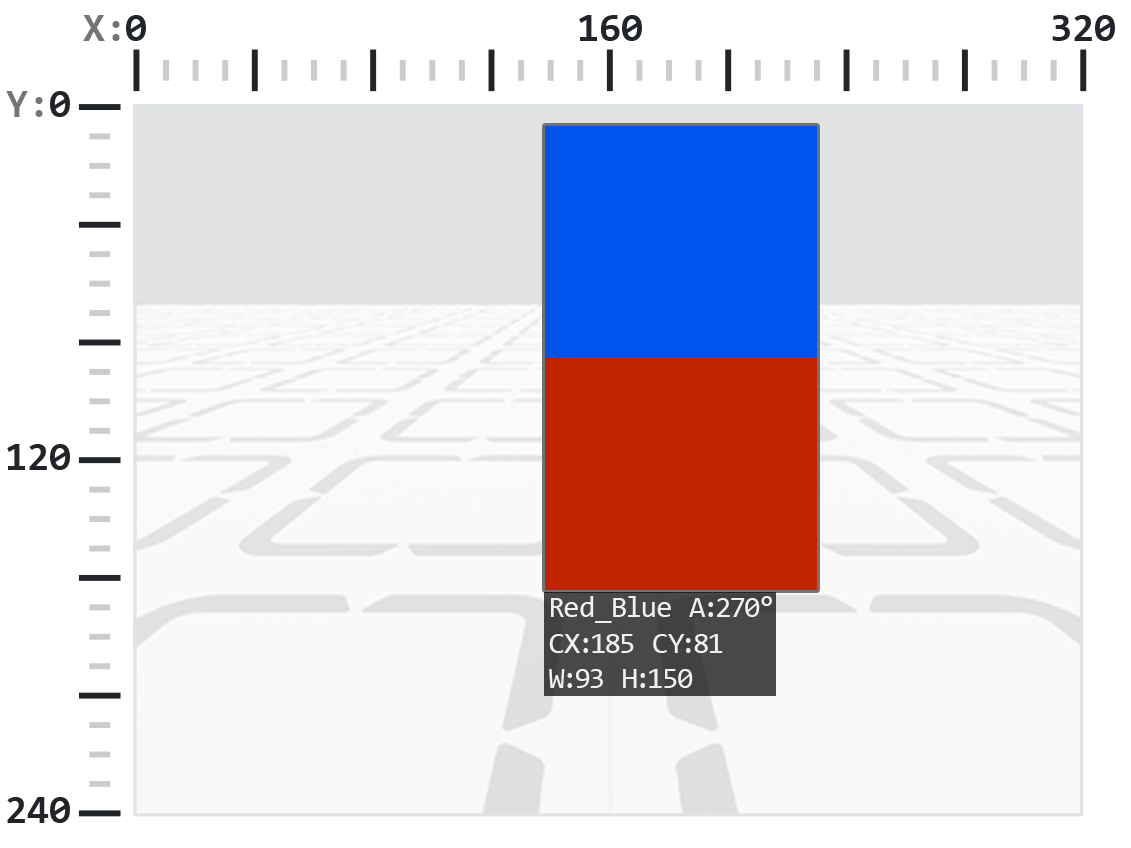
例
開始したとき
[Slide left or right depending on how the Color Code is rotated.]
ずっと
AI Vision から [Red_Blue v] データを取得
もし <AI Vision オブジェクトあり?> なら
もし <[50] [math_less_than v] (AI Vision オブジェクト [回転 v]) [math_less_than v] [100]> なら
[右 v] へ移動
もし <[270] [math_less_than v] (AI Vision オブジェクト [回転 v]) [math_less_than v] [330]> なら(続き)
[左 v] へ移動
でなければ
全移動を停止
終わり
でなければ
全移動を停止
ベアリング#
bearingプロパティは、AIビジョンセンサーの視野の中心からオブジェクトが左右にどれだけ離れているかを度数で示します。値が0の場合は中心に位置し、正の値はオブジェクトが右にあることを意味し、負の値はオブジェクトが左にあることを意味します。
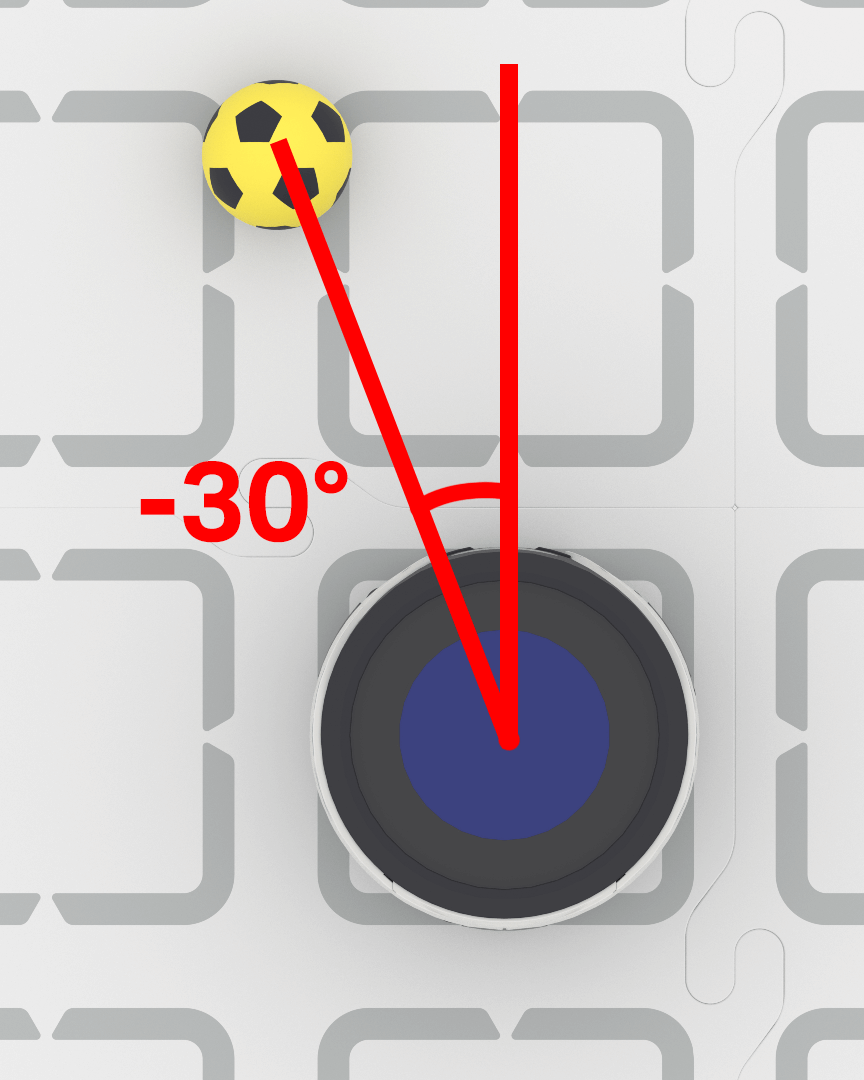
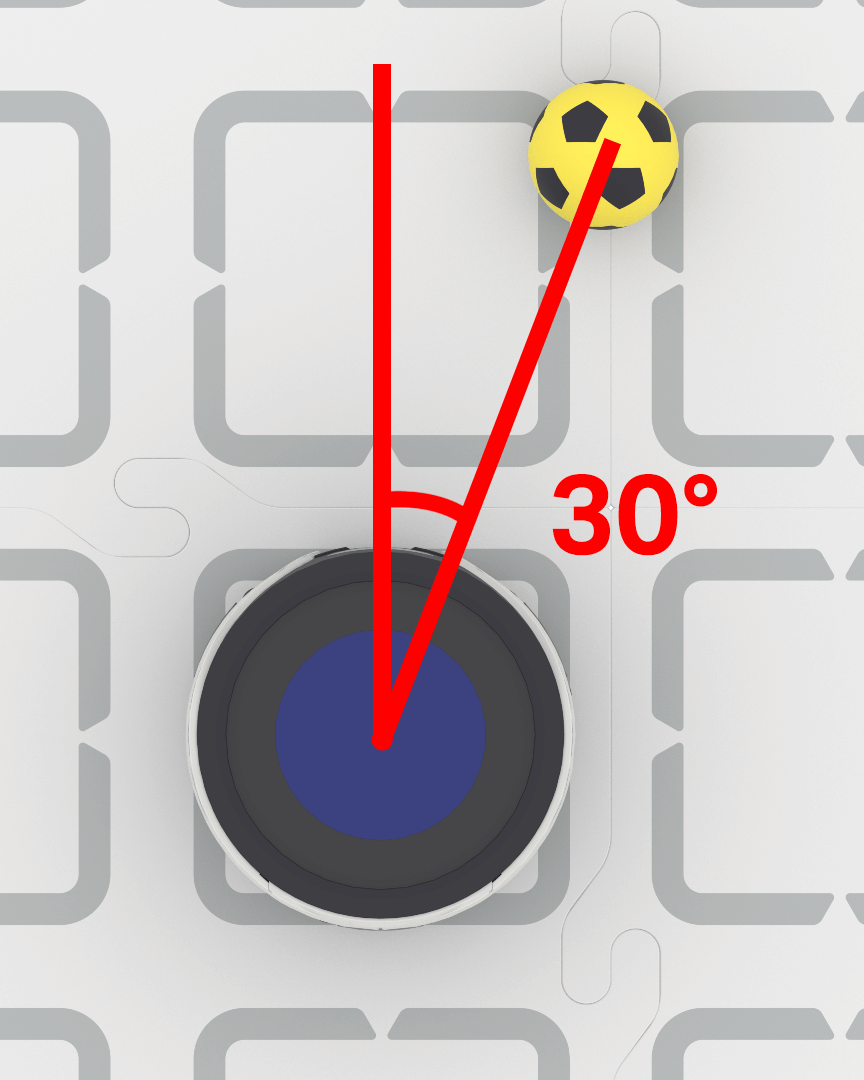
開始したとき
[Keep the blue barrel directly in front of the robot.]
旋回速度を [40]% に設定
ずっと
AI Vision から [青のバレル v] データを取得
もし <AI Vision オブジェクトあり?> なら
もし <(AI Vision オブジェクト [方位角 v]) [math_greater_than v] [5]> なら
[右 v] へ旋回
もし <(AI Vision オブジェクト [方位角 v]) [math_less_than v] [-5]> なら(続き)
[左 v] へ旋回
でなければ
全移動を停止
タグID#
tagIDプロパティは、検出されたAprilTag IDの識別番号を整数として報告します。
AI Vision オブジェクト [tagID v]
例
開始したとき
[Move forward when AprilTag ID 0 is detected.]
ずっと
AI Vision から [AprilTag ID 0 v] データを取得
もし <AI Vision オブジェクトあり?> なら
[前進 v] へ移動
終わり
全移動を停止