
キッカー#
導入#
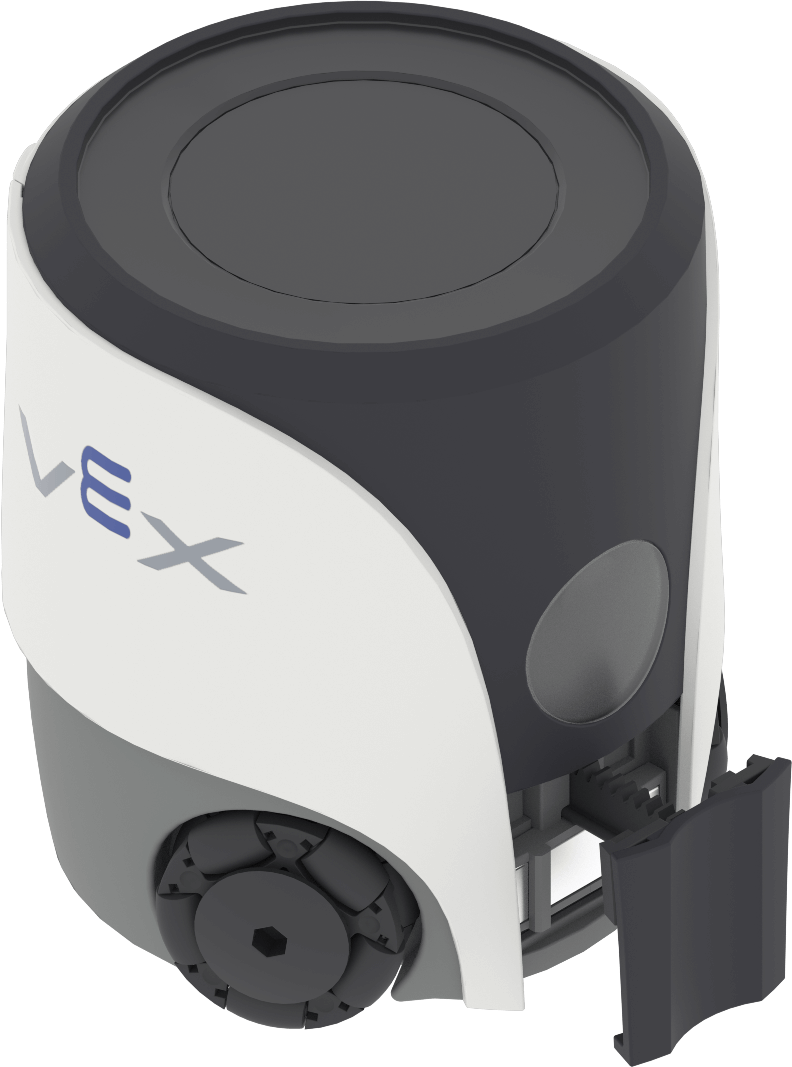
VEX AIMコーディングロボットには、前面にキッカーが搭載されており、ロボットの磁気アタッチメントから物体を押し離します。これにより物体が磁石から分離されるため、ロボットはさまざまな力でボールを蹴ったり、物体をロボットの前にそっと置いたりすることができます。
以下はすべてのブロックのリストです。
アクション — 蹴る、または物を置く。
kick object — 選択した力でオブジェクトを蹴ります。
オブジェクトを配置 — ロボットの前にオブジェクトをそっと配置します。
行動#
蹴る物#
kick objectスタックブロックは、ロボットのキッカーを起動して物体を蹴ります。
キックオブジェクトスタックブロック#
オブジェクトを [中 v] キック
パラメータ |
説明 |
|---|---|
力 |
物体を蹴る際に使用した力:
|
例
起動すると、強い力で物体を蹴り飛ばす。#
開始したとき
[Kick an object with hard force.]
オブジェクトを [強 v] キック
物体を配置する#
オブジェクト配置スタックブロックは、ロボットのキッカーを使用して、オブジェクトをロボットの前方にそっと配置します。
オブジェクトスタックブロックを配置する#
オブジェクトを置く
パラメータ |
説明 |
|---|---|
このブロックにはパラメータがありません。 |
例
起動すると、物体を配置した後、ロボットを後退させる。#
開始したとき
[Place an object, then back up.]
オブジェクトを置く
[後退 v] へ [100] [mm v] 移動 ▶