
Yapay Zeka Vizyonu#
giriiş#
VEX AIM Kodlama Robotunun Yapay Zeka Görsel Sensörü, nesneleri, renkleri ve AprilTag kimliklerini algılar ve izler. Bu sayede robot, çevresini analiz edebilir, nesneleri takip edebilir ve algılanan görsel verilere göre tepki verebilir.
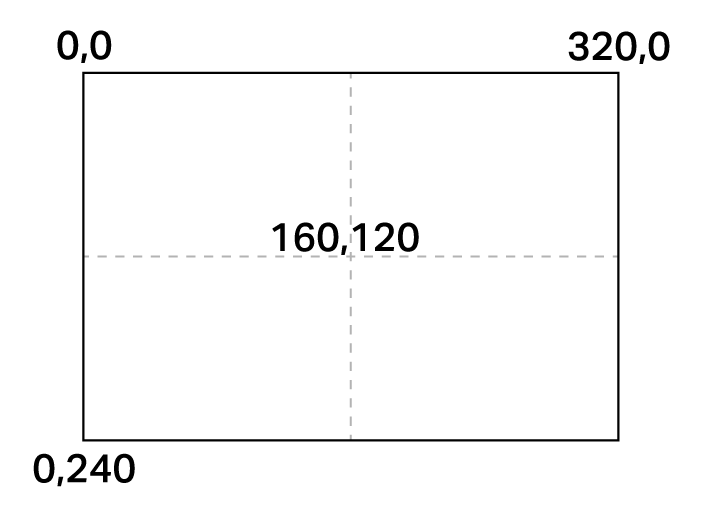
Yapay Zeka Görüntü Sensörünün çözünürlüğü 320×240 pikseldir. Başlangıç noktası (0, 0) sol üst köşede yer almaktadır ve sensörün merkezi aşağıdaki şemada gösterildiği gibi (160, 120) konumundadır:
Aşağıda tüm blokların listesi bulunmaktadır:
İşlemler — Yapay Zeka Görüntü akışını kontrol edin ve nesne verilerini yakalayın.
Ekrandaki Yapay Zeka Görüntüleyici — Robotun ekranındaki canlı Yapay Zeka Görüntü akışını etkinleştirir veya devre dışı bırakır.
Nesne verilerini al — Belirli bir imza için veri yakalar; örneğin yapılandırılmış bir renk, önceden eğitilmiş bir nesne veya bir AprilTag Kimliği.
Ayarlar — Algılanan hangi nesnelere erişileceğini ayarlayın.
Yapay Zeka Görüşü nesne öğesini ayarla — Algılanan nesne listesinden belirli bir nesneyi seçer.
Değerler — Nesnenin varlığını, sınıflandırmasını ve özelliklerini döndürür.
nesneye sahip — Robotun algılanan bir nesneyi tutup tutmadığını kontrol eder.
Yapay Zeka Görüşü nesnesi mevcut — Bir nesnenin algılanıp algılanmadığını bildirir.
Yapay Zeka Görüşü nesnesi — Algılanan bir nesnenin belirli bir sınıflandırmaya uyup uymadığını kontrol eder.
AI Vision nesnesi AprilTag Kimliğidir — Algılanan AprilTag Kimliğinin belirli bir kimlikle eşleşip eşleşmediğini kontrol eder.
Yapay Zeka Görsel Nesne Sayısı — Tespit edilen nesne sayısını bildirir.
AI Vision nesne özelliği — Şunlar gibi ayrıntıları rapor eder:
Eylemler#
Ekranda yapay zeka görüntüleyici#
Ekrandaki Yapay Zeka Görüntüleyici yığın bloğu, robotun ekranında canlı Yapay Zeka Görüntü akışını etkinleştirir veya devre dışı bırakır. Etkinleştirildiğinde, ekran gerçek zamanlı sensör verilerini görüntüler ve diğer görüntülerin veya metinlerin görünmesini engeller. Diğer içeriği görüntülemek için, bu bloğu kullanarak akışı gizleyin.
ekranda AI Vision [göster v] görüntüleyiciyi
Parametreler |
Tanım |
|---|---|
durum |
Robotun ekranında veri akışının görüntülenmesini kontrol eder: show veri akışını görüntülerken, hide veri akışını ekrandan kaldırır. |
Örnek
başladığında
[View the AI Vision Sensor's feed for five seconds.]
ekranda AI Vision [göster v] görüntüleyiciyi
[5] saniye bekle
ekranda AI Vision [gizle v] görüntüleyiciyi
nesne verilerini al#
Nesne verilerini al yığın bloğu, yapay zeka görme sensörü çerçevesindeki verileri tek bir imzaya filtreler; bu imza, sensörün tanıyabileceği bir şeyin kaydedilmiş bir açıklamasıdır; örneğin önceden eğitilmiş bir nesne, bir AprilTag kimliği veya yapılandırılmış bir renk veya renk kodu.
Bu bloğu kullanabilmek için önce AI Vision Utility’de renkler ve renk kodları yapılandırılmalıdır.
Veri seti, 0 indeksinden başlayarak genişliklerine göre en büyükten en küçüğe doğru sıralanmış nesneleri depolar. Her nesnenin özelliklerine AI Vision nesne özelliği bloğu kullanılarak erişilebilir. Eşleşen nesne bulunmazsa boş bir veri seti raporlanır.
AI Vision'dan [spor topu v] verilerini al
Parametre |
Tanım |
|---|---|
imza |
Veri kümesini yalnızca belirtilen imzaya ait verileri içerecek şekilde filtreler. Mevcut imzalar şunlardır:
|
Örnek
başladığında
[Move forward if a sports ball is detected.]
sonsuza kadar
AI Vision'dan [spor topu v] verilerini al
eğer <AI Vision nesnesi var mı?> ise
[ileri v] yönünde [10] [mm v] hareket et ▶
Renk İmzaları#
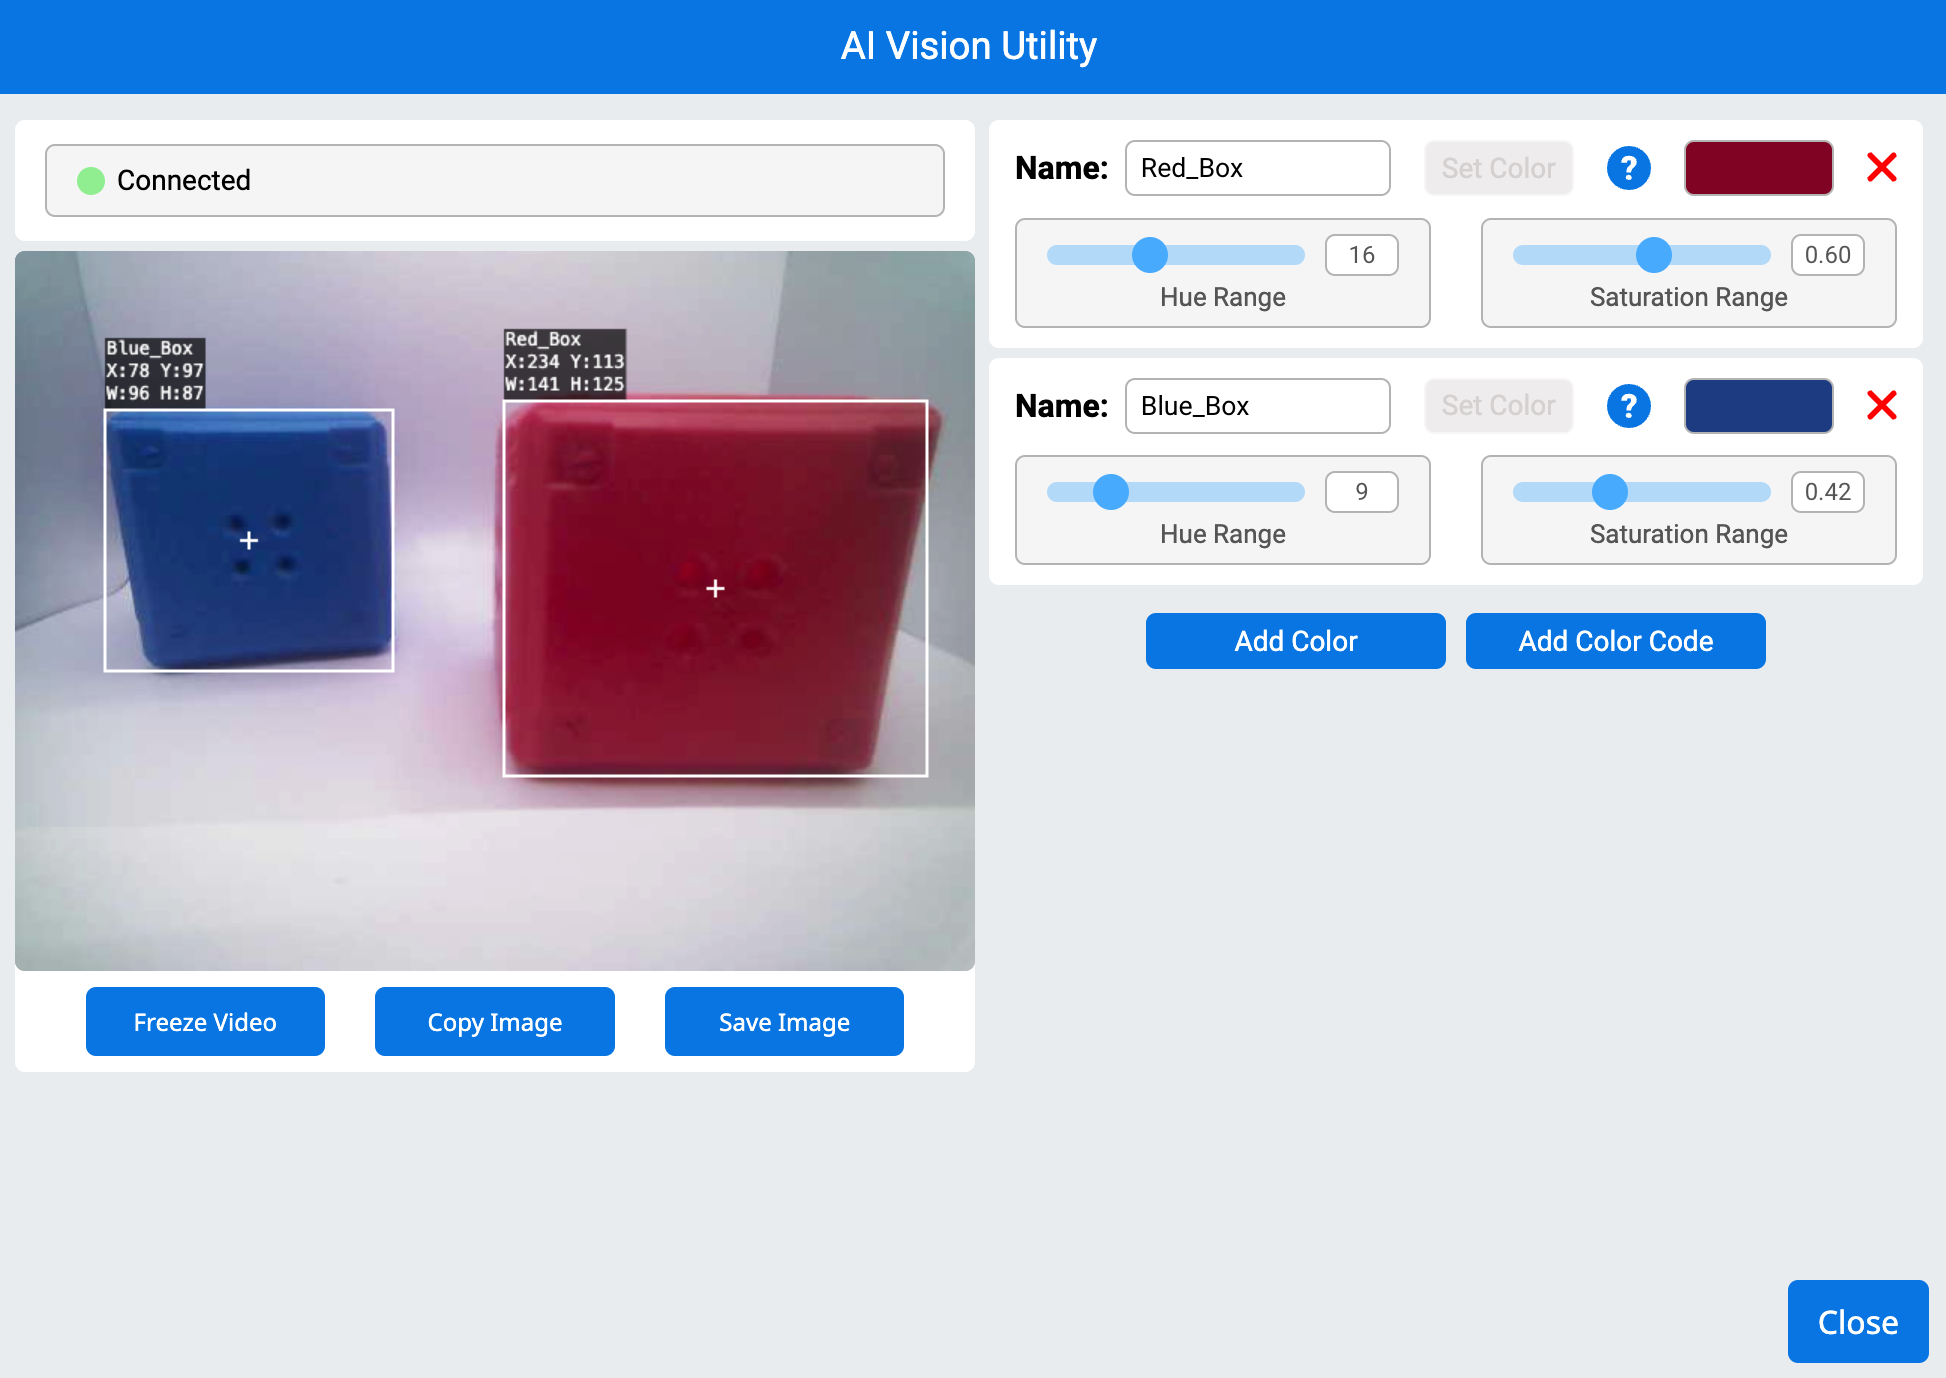
Renk İmzası, Yapay Zeka Görüntüleme Sensörünün tanıyabileceği benzersiz bir renktir. Bu imzalar, sensörün nesneleri renklerine göre algılamasına ve izlemesine olanak tanır. Yapay Zeka Görüntüleme Yardımcı Programında bir Renk İmzası yapılandırıldıktan sonra, sensör görüş alanındaki o belirli renkteki nesneleri tanımlayabilir.
Renk İmzaları, renkli nesneleri gerçek zamanlı olarak işlemek ve tespit etmek için nesne verilerini al bloğunda kullanılır.
Örnek
başladığında
[Display if any objects matching the Red_Box signature is detected.]
sonsuza kadar
imleci ekranda satır [1] sütun [1] konumuna taşı
ekranda [1] satırını temizle
[Change the signature to any configured Color Signature.]
AI Vision'dan [Red_Box v] verilerini al
eğer <AI Vision nesnesi var mı?> ise
ekranda [Color signature detected!] yazdır ▶
Renk Kodları#
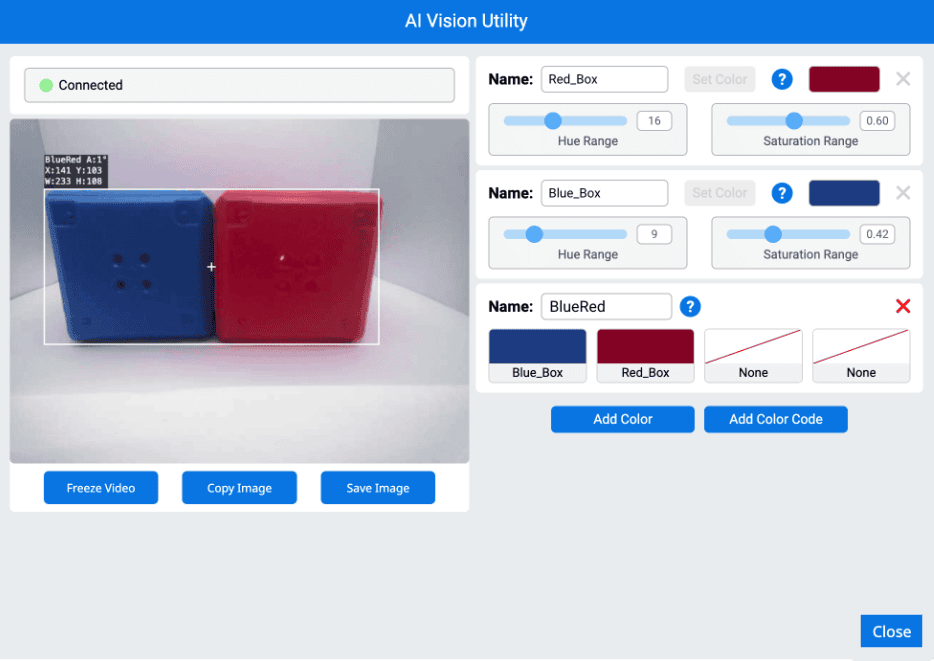
Renk kodu, belirli bir düzende düzenlenmiş 2 ila 4 renk imzasından oluşan yapılandırılmış bir desendir. Yapay Zeka Görüntüleme Yardımcı Programında bir renk kodu yapılandırıldıktan sonra, sensör önceden tanımlanmış renk desenlerini tanıyabilir.
Renk kodları, özellikle karmaşık nesneleri tanımlamak, oyun öğeleriyle hizalamak veya otonom navigasyon için benzersiz işaretler oluşturmak için kullanışlıdır.
Örnek
başladığında
[Display if any objects matching the BlueRed code is detected.]
sonsuza kadar
imleci ekranda satır [1] sütun [1] konumuna taşı
ekranda [1] satırını temizle
[Change the signature to any configured Color Code.]
AI Vision'dan [BlueRed v] verilerini al
eğer <AI Vision nesnesi var mı?> ise
ekranda [Color code detected!] yazdır ▶
Ayarlar#
Yapay zeka görme nesnesi öğesini ayarla#
Yapay Zeka Görsel Algılama nesne öğesini ayarla yığın bloğu, veri kümesindeki hangi öğenin kullanılacağını belirler.
AI Vision nesne öğesini (1) olarak ayarla
Parametreler |
Tanım |
|---|---|
öğe |
Veri setinde kullanılacak öğenin numarası. |
Örnek
başladığında
[Display the width of the smallest detected object.]
sonsuza kadar
AI Vision'dan [tüm kargo v] verilerini al
ekranda [1] satırını temizle
imleci ekranda satır [1] sütun [1] konumuna taşı
eğer <AI Vision nesnesi var mı?> ise
AI Vision nesne öğesini (AI Vision nesne sayısı) olarak ayarla
ekranda (AI Vision nesnesi [genişlik v]) yazdır ▶
Değerler#
nesneye sahip#
nesneye sahip Boolean bloğu, robotun Kicker’ına karşı şu anda algılanmış bir nesneye sahip olup olmadığını bildirir.
Doğru — Robot nesneye sahip.
Yanlış — Robot nesneye sahip değil.
<[spor topu v] var mı? :: custom-ai-vision>
Parametre |
Tanım |
|---|---|
nesne |
Robotun vurucusuna karşı tespit edilecek nesne:
|
Örnek
başladığında
[Kick when the robot has a sports ball.]
sonsuza kadar
eğer <[spor topu v] var mı? :: custom-ai-vision> ise
nesneyi [orta v] şekilde tekme at
Yapay zeka görme nesnesi mevcut#
AI Vision nesnesinin mevcut olup olmadığını gösteren Boolean bloğu, veri kümesinde bir nesnenin tespit edilip edilmediğini bildirir.
Doğru — Veri kümesi tespit edilmiş bir nesne içeriyor.
Yanlış — Hiçbir nesne tespit edilmedi.
<AI Vision nesnesi var mı?>
Parametreler |
Tanım |
|---|---|
Bu bloğun parametresi yok. |
Örnek
başladığında
[Move forward if a sports ball is detected.]
sonsuza kadar
AI Vision'dan [spor topu v] verilerini al
eğer <AI Vision nesnesi var mı?> ise
[ileri v] yönünde [10] [mm v] hareket et ▶
Yapay Zeka Görüntüleme nesnesi#
Yapay Zeka Görsel Algılama nesnesi, tespit edilen bir nesnenin belirli bir sınıflandırmaya uyup uymadığını bildiren bir Boolean bloğudur.
Doğru — Veri kümesindeki öğe, belirli bir nesnedir.
Yanlış — Veri kümesindeki öğe, belirtilen nesne değil.
<AI Vision nesnesi [spor topu v] mi?>
Parametre |
Tanım |
|---|---|
nesne |
Bu nesneyi hangi nesneyle karşılaştırmalıyız:
|
Örnek
başladığında
[Display if a sports ball is detected.]
sonsuza kadar
AI Vision'dan [tüm kargo v] verilerini al
ekranda [1] satırını temizle
imleci ekranda satır [1] sütun [1] konumuna taşı
eğer <AI Vision nesnesi var mı?> ise
eğer <AI Vision nesnesi [spor topu v] mi?> ise
ekranda [Sports ball detected!] yazdır ▶
[0.5] saniye bekle
AI Vision nesnesi AprilTag ID’dir.#
AI Vision nesnesi AprilTag ID Boolean bloğu, algılanan AprilTag ID’sinin belirli bir ID ile eşleşip eşleşmediğini bildirir.
Doğru — AprilTag ID’si numaradır.
Yanlış — AprilTag ID’si numara değildir.
<AI Vision object is AprilTag ID [1] ?>
Parametreler |
Tanım |
|---|---|
Nisan Etiket Kimliği |
Tespit edilen AprilTag kimlik numarasıyla karşılaştırılacak sayı. |
Yapay Zeka Görüntüsü nesne sayımı#
Yapay Zeka Görsel Algılama nesne sayısı raporlama bloğu, veri kümesindeki algılanan nesne sayısını tam sayı olarak rapor eder.
AI Vision nesne sayısı
Parametreler |
Tanım |
|---|---|
Bu bloğun parametresi yok. |
Örnek
başladığında
[Display the amount of sports balls and barrels.]
sonsuza kadar
ekranda [1] satırını temizle
imleci ekranda satır [1] sütun [1] konumuna taşı
AI Vision'dan [tüm kargo v] verilerini al
eğer <AI Vision nesnesi var mı?> ise
ekranda (AI Vision nesne sayısı) yazdır ▶
son
[0.5] saniye bekle
AI Vision nesne özelliği#
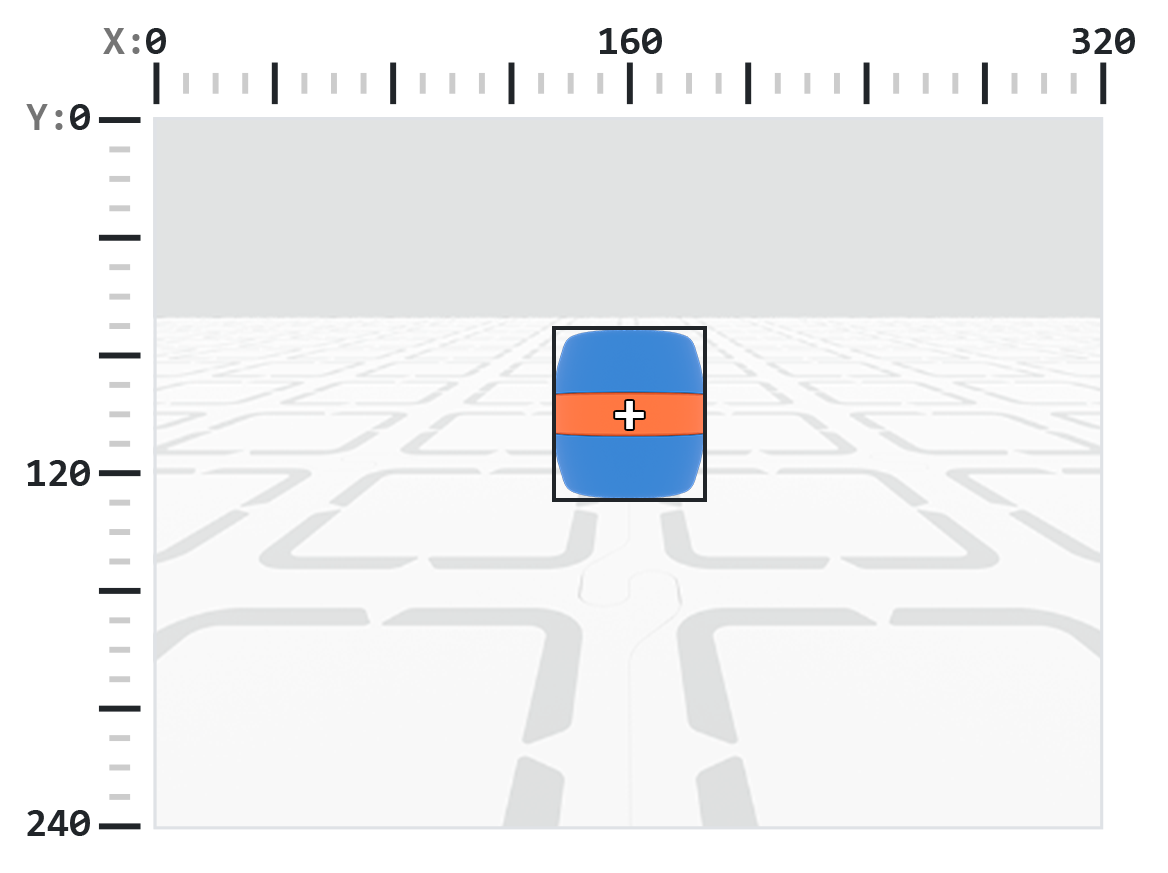
Nesne verilerini al bloğu kullanıldıktan sonra depolanan her nesneyle birlikte dokuz özellik de dahil edilir (aşağıda gösterilmiştir).
AI Vision nesnesi [genişlik v]
tagID dışındaki tüm özellik değerleri, nesne verilerini al bloğu kullanıldığı anda algılanan nesnenin konumunu, boyutunu, yönünü veya açısını tanımlar. Bu değerler, sensörün 320 x 240 piksel çözünürlüğüne bağlı olarak piksel veya derece cinsinden ölçülür.
Parametre |
Tanım |
|---|---|
mülk |
Algılanan nesnenin hangi özelliğini kullanacağız: |
Genişlik#
Genişlik özelliği, algılanan nesnenin genişliğini piksel cinsinden, 1 ile 320 arasında tam sayı olarak bildirir.
Not: Piksel değerleri sensörün koordinat sistemine göre belirlenir. Referans için Giriş bölümündeki diyagrama bakınız.
AI Vision nesnesi [genişlik v]
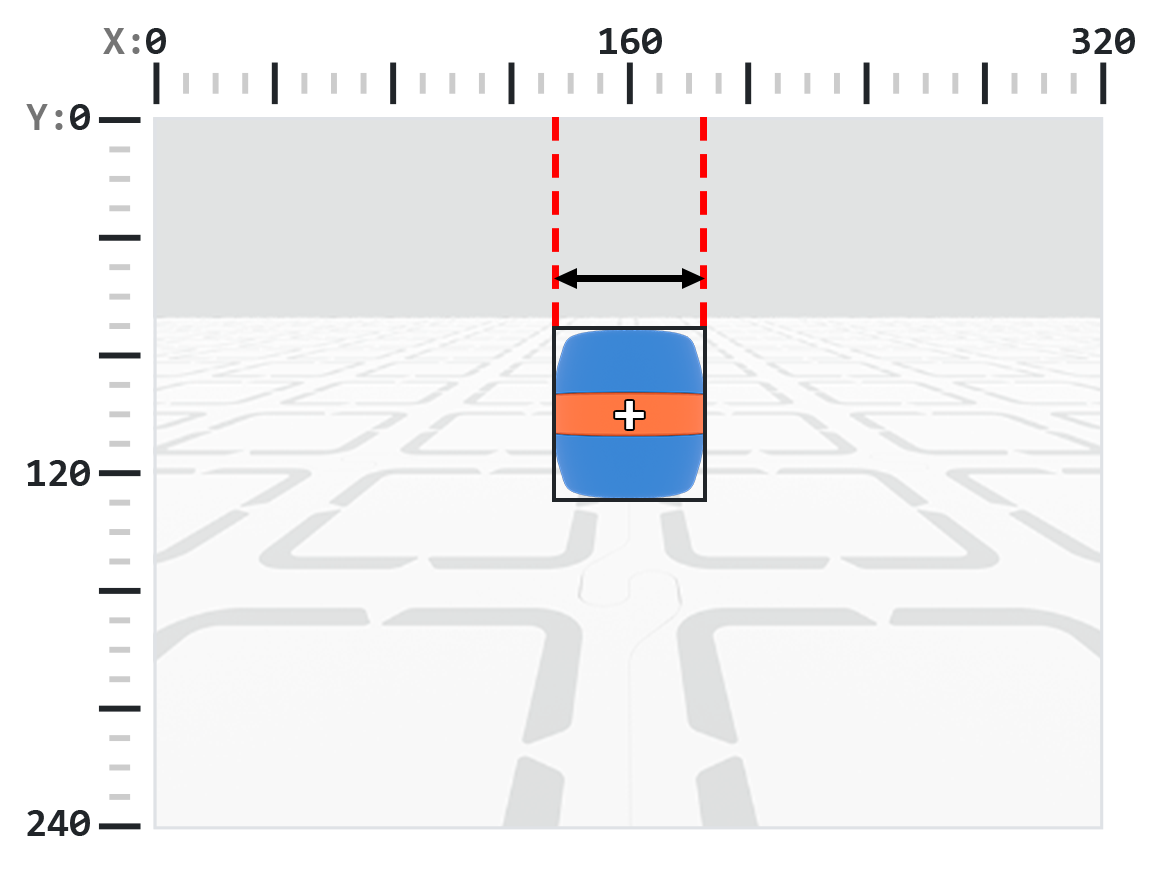
Örnek
başladığında
[Move towards a blue barrel until its width is larger than 100 pixels.]
sonsuza kadar
AI Vision'dan [mavi varil v] verilerini al
eğer <AI Vision nesnesi var mı?> ise
eğer <(AI Vision nesnesi [genişlik v]) [math_less_than v] [100]> ise
[ileri v] yönünde hareket et
son
değilse
tüm hareketi durdur
yükseklik#
Height özelliği, algılanan nesnenin yüksekliğini piksel cinsinden, 1 ile 240 arasında tam sayı olarak bildirir.
Not: Piksel değerleri sensörün koordinat sistemine göre belirlenir. Referans için Giriş bölümündeki diyagrama bakınız.
AI Vision nesnesi [yükseklik v]
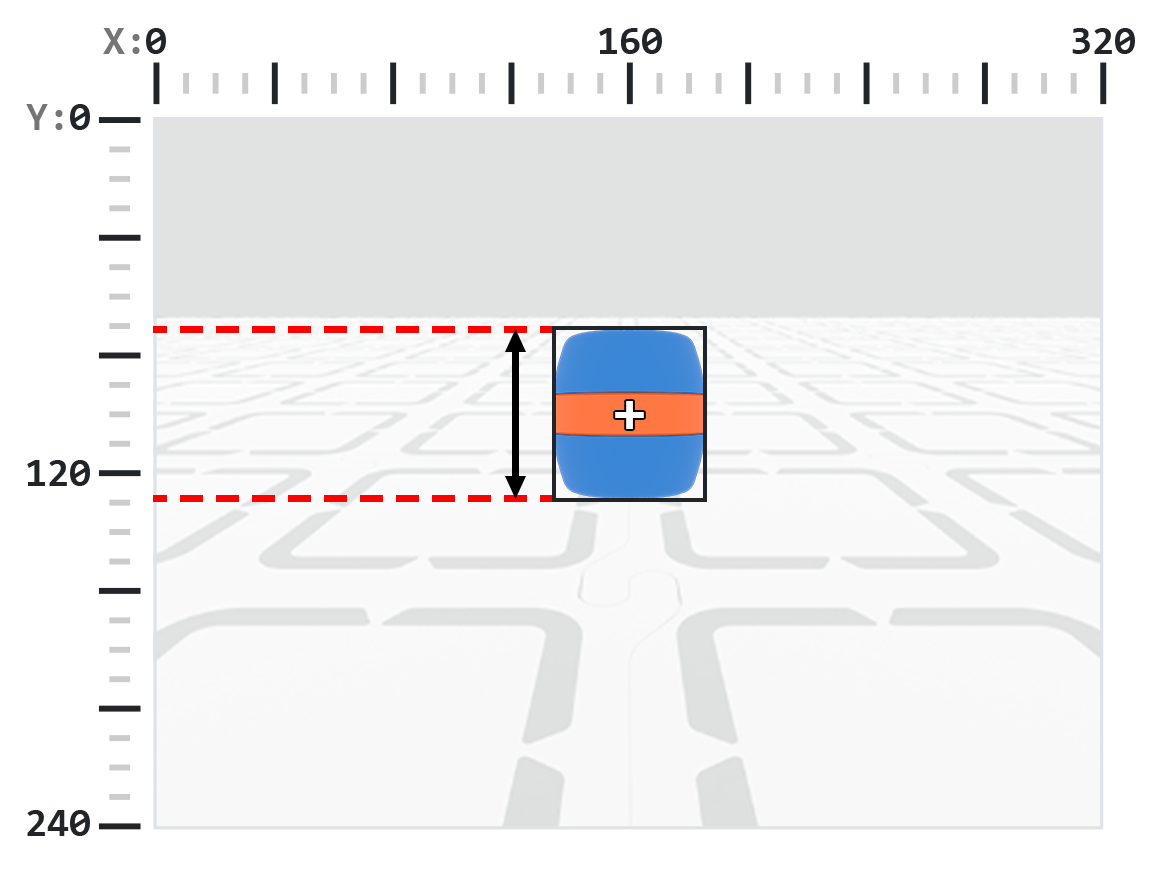
Örnek
başladığında
[Move towards a blue barrel until its height is larger than 100 pixels.]
sonsuza kadar
AI Vision'dan [mavi varil v] verilerini al
eğer <AI Vision nesnesi var mı?> ise
eğer <(AI Vision nesnesi [yükseklik v]) [math_less_than v] [100]> ise
[ileri v] yönünde hareket et
son
değilse
tüm hareketi durdur
merkezX#
centerX özelliği, algılanan nesnenin merkezinin x koordinatını piksel cinsinden, 0 ile 320 arasında tam sayı olarak bildirir.
Not: Piksel değerleri sensörün koordinat sistemine göre belirlenir. Referans için Giriş bölümündeki diyagrama bakınız.
AI Vision nesnesi [merkezX v]
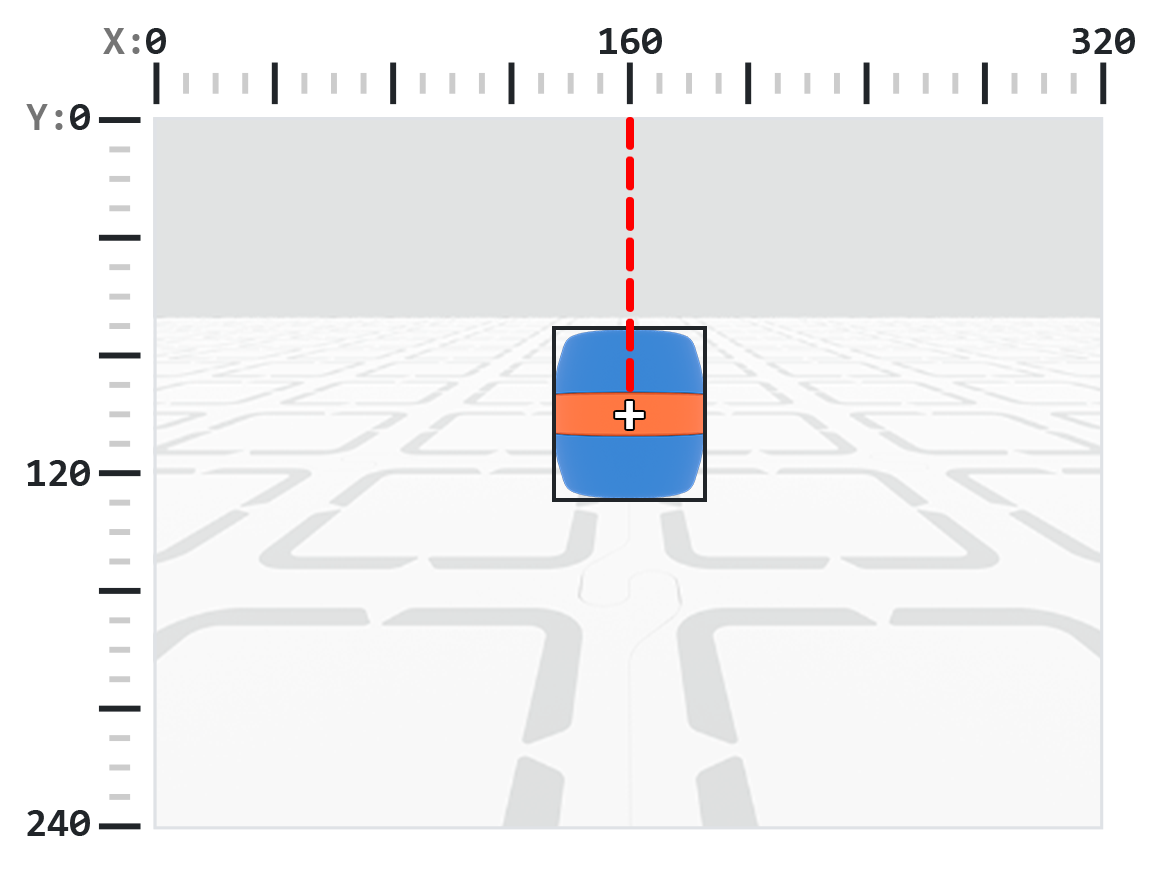
Örnek
başladığında
[Turn slowly until a blue barrel is centered in front of the robot.]
dönüş hızını [30]% olarak ayarla
[sağ v] yönüne dön
sonsuza kadar
AI Vision'dan [mavi varil v] verilerini al
eğer <AI Vision nesnesi var mı?> ise
eğer <[140] [math_less_than v] (AI Vision nesnesi [merkezX v]) [math_less_than v] [180]> ise
tüm hareketi durdur
merkezY#
centerY özelliği, tespit edilen nesnenin merkezinin y koordinatını piksel cinsinden, 0 ile 240 arasında tam sayı olarak bildirir.
Not: Piksel değerleri sensörün koordinat sistemine göre belirlenir. Referans için Giriş bölümündeki diyagrama bakınız.
AI Vision nesnesi [merkezY v]
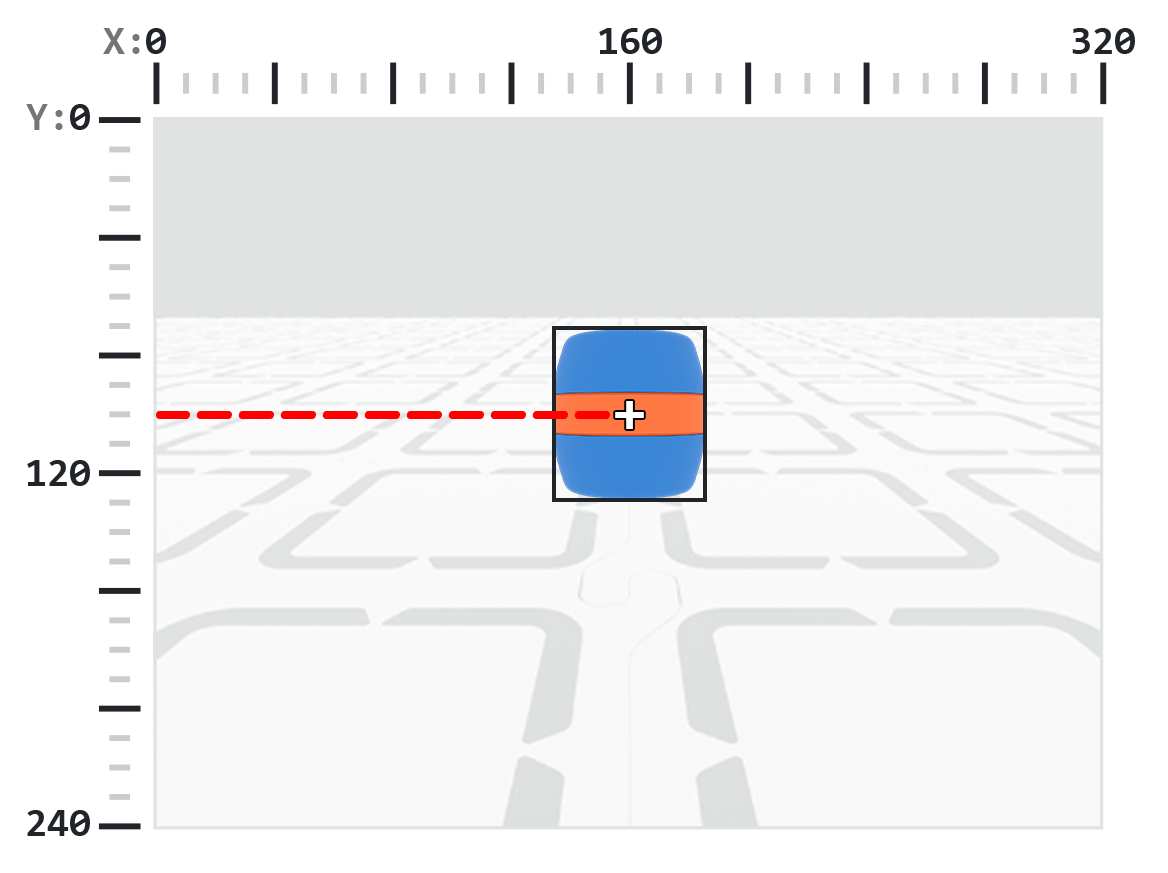
Örnek
başladığında
[Move towards a blue barrel until its center y-coordinate is more than 140 pixels.]
sonsuza kadar
AI Vision'dan [mavi varil v] verilerini al
eğer <AI Vision nesnesi var mı?> ise
eğer <(AI Vision nesnesi [merkezY v]) [math_less_than v] [140]> ise
[ileri v] yönünde hareket et
son
değilse
tüm hareketi durdur
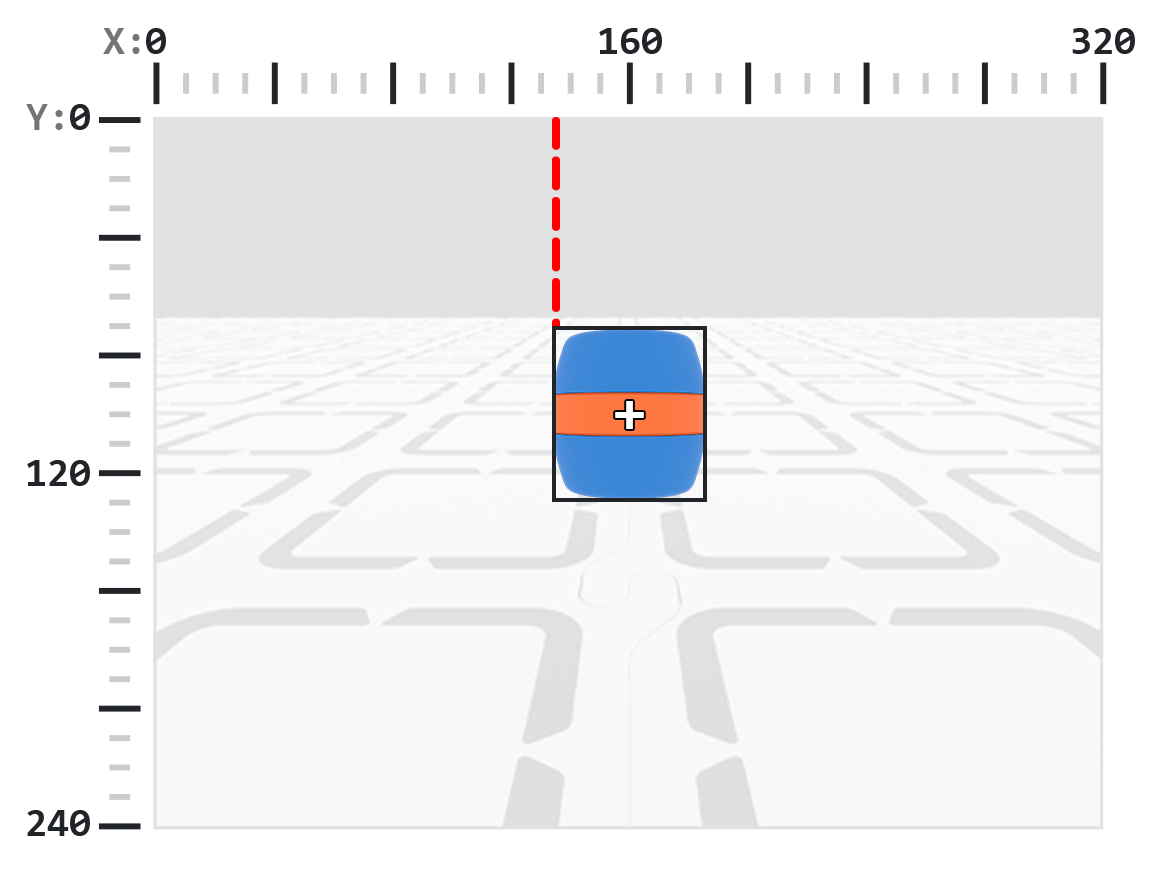
originX#
originX özelliği, algılanan nesnenin sınırlayıcı kutusunun sol üst köşesinin x koordinatını piksel cinsinden, 0 ile 320 arasında tam sayı olarak bildirir.
Not: Piksel değerleri sensörün koordinat sistemine göre belirlenir. Referans için Giriş bölümündeki diyagrama bakınız.
AI Vision nesnesi [başlangıçX v]
Örnek
başladığında
[Display if an orange barrel is to the left or the right.]
sonsuza kadar
ekranda [1] satırını temizle
imleci ekranda satır [1] sütun [1] konumuna taşı
AI Vision'dan [turuncu varil v] verilerini al
eğer <AI Vision nesnesi var mı?> ise
eğer <(AI Vision nesnesi [başlangıçX v]) [math_less_than v] [160]> ise
ekranda [To the left!] yazdır ▶
değilse
ekranda [To the right!] yazdır ▶
son
[0.5] saniye bekle
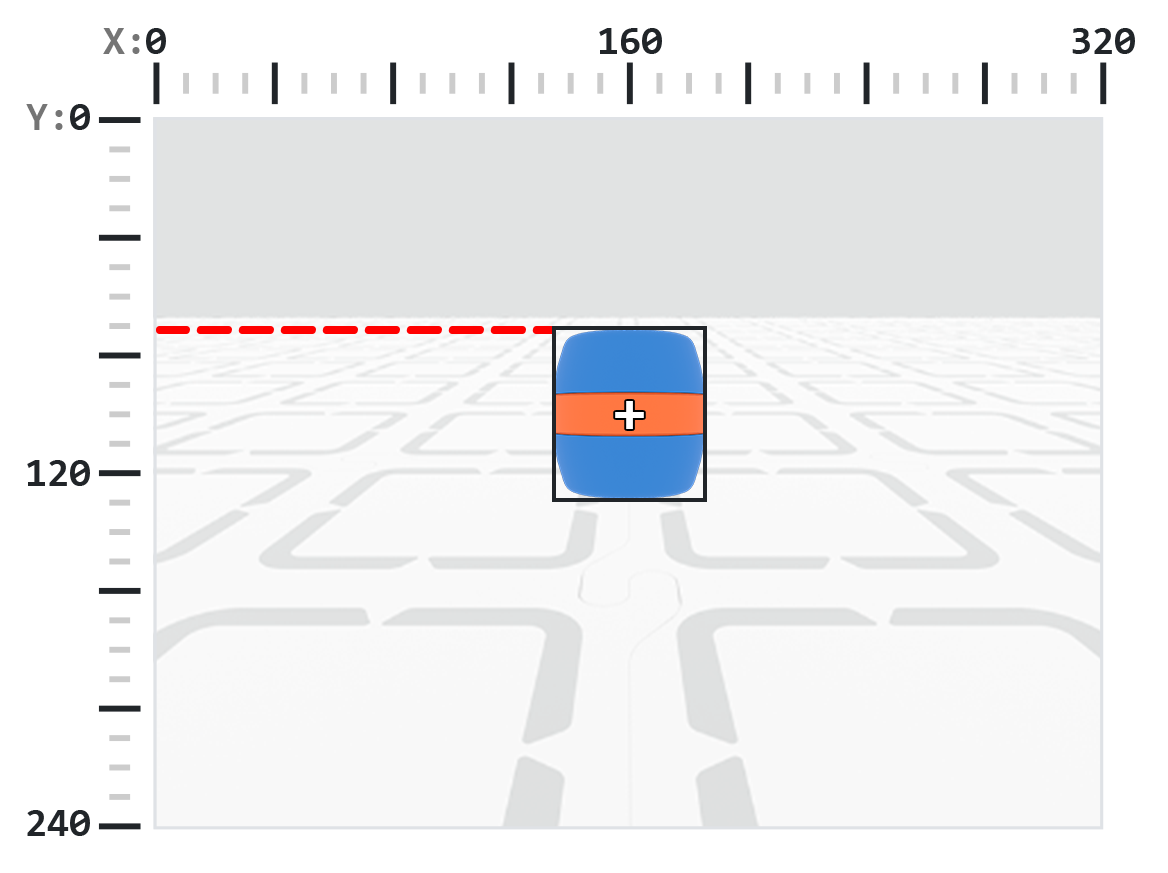
originY#
originY özelliği, tespit edilen nesnenin sınırlayıcı kutusunun sol üst köşesinin y koordinatını piksel cinsinden, 0 ile 240 arasında tam sayı olarak bildirir.
Not: Piksel değerleri sensörün koordinat sistemine göre belirlenir. Referans için Giriş bölümündeki diyagrama bakınız.
AI Vision nesnesi [başlangıçY v]
Örnek
başladığında
[Display if an orange barrel is close or far from the robot.]
sonsuza kadar
ekranda [1] satırını temizle
imleci ekranda satır [1] sütun [1] konumuna taşı
AI Vision'dan [turuncu varil v] verilerini al
eğer <AI Vision nesnesi var mı?> ise
eğer <(AI Vision nesnesi [başlangıçY v]) [math_less_than v] [80]> ise
ekranda [Far!] yazdır ▶
değilse
ekranda [Close!] yazdır ▶
son
[0.5] saniye bekle
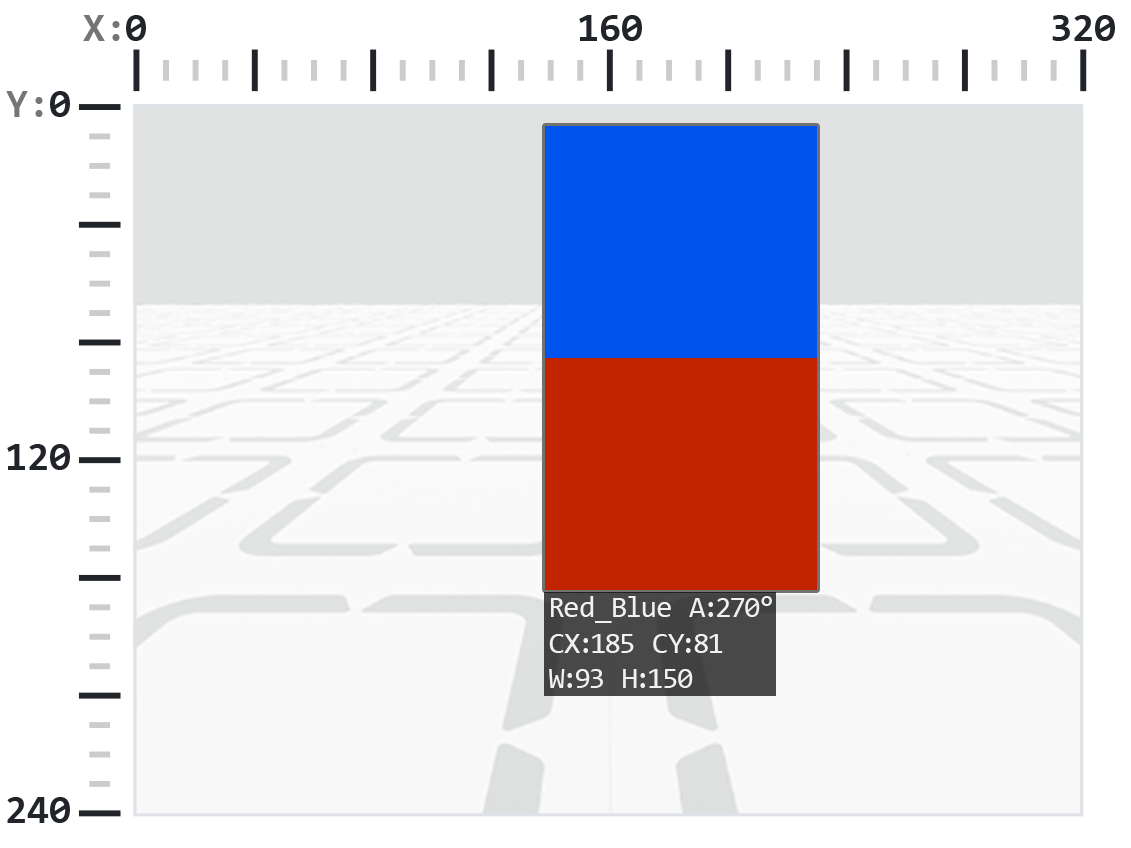
rotasyon#
Döndürme özelliği, algılanan AprilTag Kimliğinin veya Renk Kodunun yönünü 0 ile 359 derece arasında tam sayı olarak bildirir.
AI Vision nesnesi [döndürme v]
Örnek
başladığında
[Slide left or right depending on how the Color Code is rotated.]
sonsuza kadar
AI Vision'dan [Red_Blue v] verilerini al
eğer <AI Vision nesnesi var mı?> ise
eğer <[50] [math_less_than v] (AI Vision nesnesi [döndürme v]) [math_less_than v] [100]> ise
[sağ v] yönünde hareket et
değilse eğer <[270] [math_less_than v] (AI Vision nesnesi [döndürme v]) [math_less_than v] [330]> ise
[sol v] yönünde hareket et
değilse
tüm hareketi durdur
son
değilse
tüm hareketi durdur
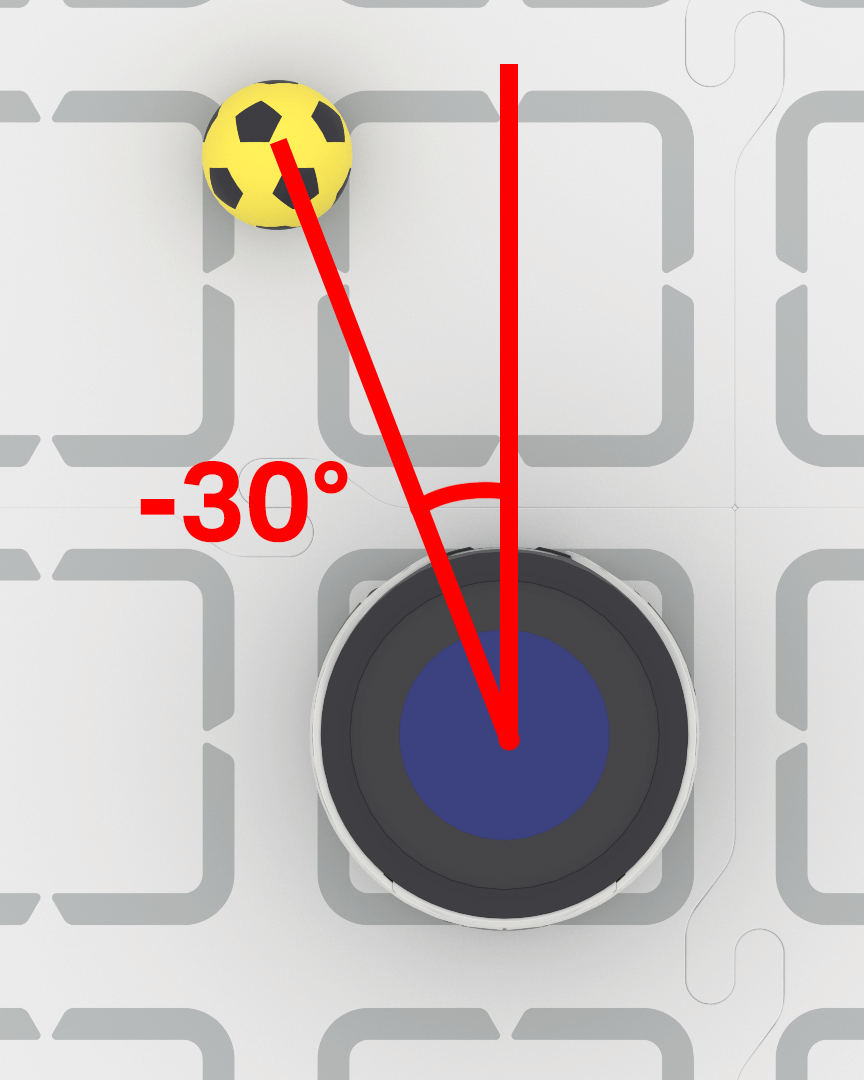
yatak#
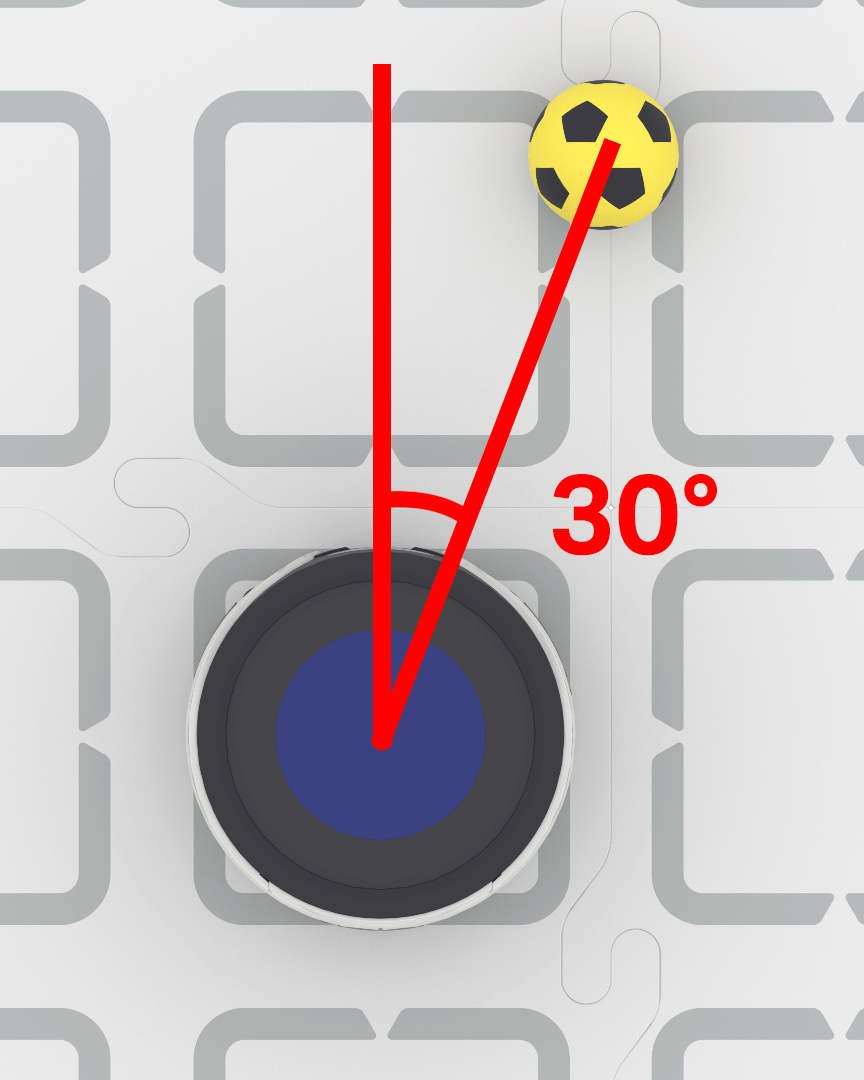
Yön özelliği, bir nesnenin yapay zeka görüş sensörünün görüş alanının merkezinden ne kadar sola veya sağa kaydığını derece cinsinden gösterir. 0 değeri merkezde olduğunu, pozitif değerler nesnenin sağda olduğunu, negatif değerler ise nesnenin solda olduğunu gösterir.
başladığında
[Keep the blue barrel directly in front of the robot.]
dönüş hızını [40]% olarak ayarla
sonsuza kadar
AI Vision'dan [mavi varil v] verilerini al
eğer <AI Vision nesnesi var mı?> ise
eğer <(AI Vision nesnesi [yön açısı v]) [math_greater_than v] [5]> ise
[sağ v] yönüne dön
değilse eğer <(AI Vision nesnesi [yön açısı v]) [math_less_than v] [-5]> ise
[sol v] yönüne dön
değilse
tüm hareketi durdur
etiketID#
tagID özelliği, tespit edilen AprilTag ID’sinin tanımlama numarasını tam sayı olarak bildirir.
AI Vision nesnesi [etiketID v]
Örnek
başladığında
[Move forward when AprilTag ID 0 is detected.]
sonsuza kadar
AI Vision'dan [AprilTag ID 0 v] verilerini al
eğer <AI Vision nesnesi var mı?> ise
[ileri v] yönünde hareket et
son
tüm hareketi durdur