
മോട്ടോർ കൺട്രോളർ 55#
ആമുഖം#
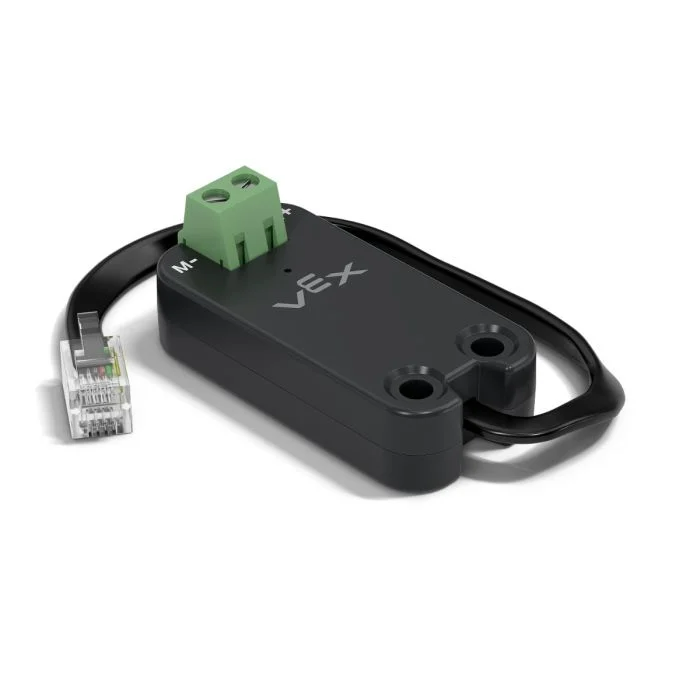
V5 ബ്രെയിനുമായി ബന്ധിപ്പിച്ചിരിക്കുന്ന ഒരു VEX മോട്ടോർ കൺട്രോളർ 55 നിയന്ത്രിക്കാൻ motor55 ക്ലാസ് ഉപയോഗിക്കുന്നു. 2-വയർ DC മോട്ടോറുകൾ പ്രവർത്തിപ്പിക്കുന്നതിനായി രൂപകൽപ്പന ചെയ്തിരിക്കുന്ന ഒരു ലെഗസി മോട്ടോർ കൺട്രോളറാണ് മോട്ടോർ കൺട്രോളർ 55.
ക്ലാസ് കൺസ്ട്രക്ടറുകൾ#
1 — നിർദ്ദിഷ്ട സ്മാർട്ട് പോർട്ടിൽ ഒരു
motor55ഒബ്ജക്റ്റ് സൃഷ്ടിക്കുന്നു.motor55( int32_t index );
2 — നിർദ്ദിഷ്ട സ്മാർട്ട് പോർട്ടിൽ ഒരു
motor55ഒബ്ജക്റ്റ് സൃഷ്ടിക്കുകയും പോസിറ്റീവ് ടേണിംഗ് ദിശ മാറ്റുകയും ചെയ്യുന്നു.motor55( int32_t index, bool reverse );
3 — നിർദ്ദിഷ്ട സ്മാർട്ട് പോർട്ടിൽ ഒരു
motor55ഒബ്ജക്റ്റ് സൃഷ്ടിക്കുന്നു, പരമാവധി ഡ്രൈവ് വോൾട്ടേജ് സജ്ജമാക്കുന്നു, പോസിറ്റീവ് ടേണിംഗ് ദിശ മാറ്റുന്നു.motor55( int32_t index, double maxv, bool reverse );
ക്ലാസ് ഡിസ്ട്രക്റ്റർ#
motor55 ഒബ്ജക്റ്റിനെ നശിപ്പിക്കുകയും അനുബന്ധ ഉറവിടങ്ങൾ പുറത്തുവിടുകയും ചെയ്യുന്നു.
~motor55();
പാരാമീറ്ററുകൾ#
പാരാമീറ്റർ |
ടൈപ്പ് ചെയ്യുക |
വിവരണം |
|---|---|---|
|
|
മോട്ടോർ കൺട്രോളർ 55 ബന്ധിപ്പിച്ചിരിക്കുന്ന സ്മാർട്ട് പോർട്ട്, |
|
|
മോട്ടോറിന്റെ ദിശ വിപരീത ദിശയിലാണോ എന്ന് നിർണ്ണയിക്കുന്നു:
|
|
|
മോട്ടോർ കൺട്രോളർ 55 ന് മോട്ടോറിൽ പ്രയോഗിക്കാൻ കഴിയുന്ന പരമാവധി വോൾട്ടേജ്. |
ഉദാഹരണം#
// Create the motor55 instance in Smart Port 1
motor55 Motor1 = motor55(PORT1);
അംഗ പ്രവർത്തനങ്ങൾ#
motor55 ക്ലാസ്സിൽ ഇനിപ്പറയുന്ന അംഗ ഫംഗ്ഷനുകൾ ഉൾപ്പെടുന്നു:
spin— മോട്ടോർ ഒരു നിശ്ചിത ദിശയിൽ കറക്കുന്നു.stop— മോട്ടോർ നിർത്തുന്നു.setVelocity— ഡിസി മോട്ടോർ എത്ര വേഗത്തിൽ കറങ്ങണമെന്ന് പറയുന്നു.setStopping— നിർത്തൽ സ്വഭാവം (കോസ്റ്റ് അല്ലെങ്കിൽ ബ്രേക്ക്) സജ്ജമാക്കുന്നു.setReversed— മോട്ടോറിന്റെ ദിശ വിപരീതമാണോ എന്ന് സജ്ജമാക്കുന്നു.current— മോട്ടോറിന്റെ വൈദ്യുത പ്രവാഹം തിരികെ നൽകുന്നു.voltage— മോട്ടോറിന്റെ വൈദ്യുത വോൾട്ടേജ് നൽകുന്നു.temperature— മോട്ടോർ താപനില നൽകുന്നു.getMotorType— കണ്ടെത്തിയ മോട്ടോർ/കൺട്രോളർ തരം തിരികെ നൽകുന്നു.installed— നിർദ്ദിഷ്ട സ്മാർട്ട് പോർട്ടിൽ മോട്ടോർ കൺട്രോളർ 55 കണ്ടെത്തിയോ എന്ന് നൽകുന്നു.
ഏതെങ്കിലും motor55 അംഗ ഫംഗ്ഷനുകൾ വിളിക്കുന്നതിന് മുമ്പ്, താഴെ കാണിച്ചിരിക്കുന്നതുപോലെ ഒരു ഉദാഹരണം സൃഷ്ടിക്കണം:
/* This constructor is required when using VS Code.
Motor Controller 55 configuration is generated automatically
in VEXcode using the Device Menu. Replace the values
as needed. */

// Create the motor55 instance in Smart Port 1
motor55 MC55_1 = motor55(PORT1);
spin#
നിർദ്ദിഷ്ട ദിശയിലേക്ക് മോട്ടോർ അനിശ്ചിതമായി കറക്കുന്നു.
ലഭ്യമായ ഫംഗ്ഷനുകൾ
1 — നിലവിൽ ക്രമീകരിച്ചിരിക്കുന്ന പ്രവേഗം ഉപയോഗിച്ച് കറങ്ങുന്നു.
void spin(
  directionType dir );
2 — നിർദ്ദിഷ്ട വോൾട്ടേജിൽ കറങ്ങുന്നു.
void spin(
  directionType dir,
  double        voltage,
  voltageUnits  units );
പാരാമീറ്ററുകൾ
പാരാമീറ്റർ |
ടൈപ്പ് ചെയ്യുക |
വിവരണം |
|---|---|---|
|
|
മോട്ടോർ കറങ്ങുന്ന ദിശ: |
|
|
മോട്ടോറിൽ പ്രയോഗിക്കുന്ന വോൾട്ടേജ് മൂല്യം. നൽകിയിരിക്കുന്ന |
|
|
വോൾട്ടേജ് പ്രതിനിധീകരിക്കാൻ ഉപയോഗിക്കുന്ന യൂണിറ്റ്:
|
റിട്ടേൺ മൂല്യങ്ങൾ
ഈ ഫംഗ്ഷൻ ഒരു മൂല്യം തിരികെ നൽകുന്നില്ല.
കുറിപ്പുകൾ
ഈ ഫംഗ്ഷൻ കാത്തിരിക്കുന്നില്ല, കോൾ കഴിഞ്ഞയുടനെ പ്രോഗ്രാം തുടരുന്നു.
stopവിളിക്കുന്നതുവരെയോ അല്ലെങ്കിൽ മറ്റൊരുspinഉപയോഗിക്കുന്നതുവരെയോ മോട്ടോർ കറങ്ങിക്കൊണ്ടിരിക്കും.
stop#
നിലവിൽ കോൺഫിഗർ ചെയ്തിരിക്കുന്ന ബ്രേക്ക് മോഡ് ഉപയോഗിച്ച് മോട്ടോർ കറങ്ങുന്നത് തടയുന്നു.
ലഭ്യമായ ഫംഗ്ഷനുകൾ
void stop();
പാരാമീറ്ററുകൾ
ഈ ഫംഗ്ഷൻ ഒരു പാരാമീറ്ററുകളും എടുക്കുന്നില്ല.
റിട്ടേൺ മൂല്യങ്ങൾ
ഈ ഫംഗ്ഷൻ ഒരു മൂല്യം തിരികെ നൽകുന്നില്ല.
കുറിപ്പുകൾ
setStoppingസജ്ജമാക്കിയിരിക്കുന്ന നിലവിൽ കോൺഫിഗർ ചെയ്തിരിക്കുന്ന സ്റ്റോപ്പിംഗ് മോഡ് ഉപയോഗിച്ച് മോട്ടോർ നിർത്തുന്നു.
setVelocity#
ഒരു ഡിസി മോട്ടോറിന് എത്ര വേഗത്തിൽ കറങ്ങണമെന്ന് പറയുന്നു. ഉയർന്ന ശതമാനം ഡിസി മോട്ടോറിനെ വേഗത്തിലാക്കാനും കുറഞ്ഞ ശതമാനം ഡിസി മോട്ടോർ മന്ദഗതിയിലാക്കാനും സഹായിക്കുന്നു.
എല്ലാ പ്രോജക്റ്റുകളും ആരംഭിക്കുന്നത് ബന്ധിപ്പിച്ചിരിക്കുന്ന ഓരോ ഡിസി മോട്ടോറും സ്ഥിരസ്ഥിതിയായി 50% വേഗതയിൽ കറങ്ങുന്ന രീതിയിലാണ്.
ലഭ്യമായ ഫംഗ്ഷനുകൾ
void setVelocity(
    double       velocity,
    percentUnits units = percent );
പാരാമീറ്ററുകൾ
പാരാമീറ്റർ |
ടൈപ്പ് ചെയ്യുക |
വിവരണം |
|---|---|---|
|
|
|
|
|
പ്രവേഗ യൂണിറ്റ്:
|
റിട്ടേൺ മൂല്യങ്ങൾ
ഈ ഫംഗ്ഷൻ ഒരു മൂല്യം തിരികെ നൽകുന്നില്ല.
കുറിപ്പുകൾ
spinഎന്നതിലേക്കുള്ള ഏത് തുടർന്നുള്ള കോളും ഒരു നിശ്ചിത വോൾട്ടേജ് ഇല്ലാതെ ഈ മൂല്യം ഉപയോഗിക്കും.
setStopping#
ഒരു മോട്ടോർ നിർത്തുമ്പോൾ അത് എങ്ങനെ പ്രവർത്തിക്കുമെന്ന് സജ്ജമാക്കുന്നു.
ലഭ്യമായ ഫംഗ്ഷനുകൾ
void setStopping(
    brakeType mode );
പാരാമീറ്ററുകൾ
പാരാമീറ്റർ |
ടൈപ്പ് ചെയ്യുക |
വിവരണം |
|---|---|---|
|
|
|
റിട്ടേൺ മൂല്യങ്ങൾ
ഈ ഫംഗ്ഷൻ ഒരു മൂല്യം തിരികെ നൽകുന്നില്ല.
കുറിപ്പുകൾ
stopലേക്കുള്ള ഏത് തുടർന്നുള്ള കോളും ഈ സ്റ്റോപ്പിംഗ് മോഡ് ഉപയോഗിക്കും.മോട്ടോർ കൺട്രോളർ 55
coastഉംbrakeഉം മാത്രമേ പിന്തുണയ്ക്കുന്നുള്ളൂ.holdപിന്തുണയ്ക്കുന്നില്ല.
setReversed#
മോട്ടോറിന്റെ ഭ്രമണ ദിശ വിപരീതമാണോ എന്ന് സജ്ജമാക്കുന്നു.
ലഭ്യമായ ഫംഗ്ഷനുകൾ
void setReversed(
    bool value );
പാരാമീറ്ററുകൾ
പാരാമീറ്റർ |
ടൈപ്പ് ചെയ്യുക |
വിവരണം |
|---|---|---|
|
|
മോട്ടോറിന്റെ ദിശ വിപരീത ദിശയിലാണോ എന്ന്:
|
റിട്ടേൺ മൂല്യങ്ങൾ
ഈ ഫംഗ്ഷൻ ഒരു മൂല്യം തിരികെ നൽകുന്നില്ല.
കുറിപ്പുകൾ
setReversedഎന്ന് വിളിക്കുന്നത് constructor ലെreverseപാരാമീറ്റർ മാറ്റുന്നതിന് തുല്യമാണ്.
current#
current എന്നത് DC മോട്ടോർ എത്ര വൈദ്യുതി ഉപയോഗിക്കുന്നു എന്ന് നൽകുന്നു. കറന്റ് എന്നത് DC മോട്ടോറിലൂടെ ഒഴുകുന്ന വൈദ്യുതിയുടെ അളവാണ്. ആമ്പുകളിൽ തിരികെ നൽകുമ്പോൾ, കറന്റ് 0.0 മുതൽ 1.2 A വരെ റിപ്പോർട്ട് ചെയ്യപ്പെടുന്നു.
ഉയർന്ന കറന്റ് മൂല്യം എന്നാൽ DC മോട്ടോർ കൂടുതൽ വൈദ്യുത പ്രവാഹം ഉപയോഗിക്കുന്നു എന്നാണ് അർത്ഥമാക്കുന്നത്. DC മോട്ടോർ ഭാരമുള്ള എന്തെങ്കിലും ഉയർത്തുമ്പോഴോ, ഒരു വസ്തുവിനെതിരെ തള്ളുമ്പോഴോ, അല്ലെങ്കിൽ അത് കുടുങ്ങിക്കിടക്കുമ്പോൾ ചലിക്കാൻ ശ്രമിക്കുമ്പോഴോ ഇത് സംഭവിക്കാം.
ഒരു ചലിക്കുമ്പോൾ DC മോട്ടോർ ബുദ്ധിമുട്ടുന്നുണ്ടോ എന്ന് പരിശോധിക്കാൻ ഇത് ഉപയോഗിക്കാം. കറന്റ് ഉയർന്ന നിലയിൽ തുടരുകയാണെങ്കിൽ, മോട്ടോർ ചൂടാകുകയോ പവർ കാര്യക്ഷമമായി കുറയ്ക്കുകയോ ചെയ്തേക്കാം.
Available Functions1 — ആമ്പുകളിൽ DC മോട്ടോറിന്റെ വൈദ്യുത പ്രവാഹം തിരികെ നൽകുന്നു.
double current(
  currentUnits units = amp );
Parameters2 — പരമാവധി റേറ്റുചെയ്ത വൈദ്യുതധാരയുടെ ശതമാനമായി DC മോട്ടോറിന്റെ വൈദ്യുത പ്രവാഹം നൽകുന്നു.
double current(
  percentUnits units );
പാരാമീറ്റർ |
ടൈപ്പ് ചെയ്യുക |
വിവരണം |
|---|---|---|
|
|
കറന്റിനെ പ്രതിനിധീകരിക്കാൻ ഉപയോഗിക്കുന്ന യൂണിറ്റ്: |
|
|
മോട്ടോറിന്റെ പരമാവധി റേറ്റുചെയ്ത കറന്റിന്റെ ശതമാനമായി കറന്റിനെ പ്രതിനിധീകരിക്കുന്നു: |
നിർദ്ദിഷ്ട യൂണിറ്റുകളിൽ DC മോട്ടോർ എത്ര വൈദ്യുത പ്രവാഹം ഉപയോഗിക്കുന്നുവെന്ന് പ്രതിനിധീകരിക്കുന്ന double നൽകുന്നു.
voltage#
മോട്ടോറിലേക്ക് വിതരണം ചെയ്യുന്ന വൈദ്യുത വോൾട്ടേജ് തിരികെ നൽകുന്നു.
Available Functionsdouble voltage(
voltageUnits units = volt );
പാരാമീറ്ററുകൾ
പാരാമീറ്റർ |
ടൈപ്പ് ചെയ്യുക |
വിവരണം |
|---|---|---|
|
|
വോൾട്ടേജ് പ്രതിനിധീകരിക്കുന്നതിനുള്ള യൂണിറ്റ്:
|
റിട്ടേൺ മൂല്യങ്ങൾ
നിർദ്ദിഷ്ട യൂണിറ്റുകളിലെ മോട്ടോറിന്റെ വൈദ്യുത വോൾട്ടേജിനെ പ്രതിനിധീകരിക്കുന്ന double നൽകുന്നു.
temperature#
temperature ഡിസി മോട്ടോറിന്റെ താപനില നൽകുന്നു.
മോട്ടോർ താപനില, ഡിസി മോട്ടോർ എത്രമാത്രം ചൂടാണെന്ന് കാണിക്കുന്നു. ഉയർന്ന താപനില എന്നതിനർത്ഥം ഡിസി മോട്ടോർ പ്രവർത്തിക്കുമ്പോൾ ചൂടാകുന്നു എന്നാണ്. പൂർണ്ണ പ്രകടനത്തോടെ പ്രവർത്തിക്കാൻ മോട്ടോർ 55°C-ൽ താഴെയായിരിക്കണം.
ഡിസി മോട്ടോർ വളരെ ചൂടായാൽ, അത് സ്വയം സംരക്ഷിക്കുന്നതിനായി അതിന്റെ പരമാവധി കറന്റ് കുറയ്ക്കും. 70°C-ൽ, മോട്ടോർ തണുക്കുന്നത് വരെ പ്രവർത്തിക്കുന്നത് നിർത്തും.
ആവർത്തിച്ചുള്ള ചലനങ്ങൾ നടത്തുമ്പോഴോ, ദീർഘദൂര ഓട്ടങ്ങൾ നടത്തുമ്പോഴോ, അല്ലെങ്കിൽ ഒരു വസ്തുവിന് നേരെ തള്ളുമ്പോഴോ ഡിസി മോട്ടോർ അമിതമായി ചൂടാകുന്നുണ്ടോ എന്ന് പരിശോധിക്കാൻ ഇത് ഉപയോഗിക്കാം.
Available Functions1 — പരമാവധി പ്രവർത്തന താപനിലയുടെ ശതമാനമായി DC മോട്ടോർ താപനില നൽകുന്നു.
double temperature(
  percentUnits units = percent );
2 — ഭൗതിക താപനില യൂണിറ്റുകളിൽ DC മോട്ടോർ താപനില നൽകുന്നു.
double temperature(
  temperatureUnits units );
പാരാമീറ്ററുകൾ
പാരാമീറ്റർ |
ടൈപ്പ് ചെയ്യുക |
വിവരണം |
|---|---|---|
|
|
ഡിസി മോട്ടോർ താപനിലയെ ശതമാനമായി പ്രതിനിധീകരിക്കാൻ ഉപയോഗിക്കുന്ന യൂണിറ്റ്:
|
|
|
ഡിസി മോട്ടോർ താപനിലയെ ഡിഗ്രികളിൽ പ്രതിനിധീകരിക്കാൻ ഉപയോഗിക്കുന്ന യൂണിറ്റ്:
|
റിട്ടേൺ മൂല്യങ്ങൾ
നിർദ്ദിഷ്ട യൂണിറ്റുകളിലെ DC മോട്ടോറിന്റെ താപനിലയെ പ്രതിനിധീകരിക്കുന്ന double നൽകുന്നു.
കുറിപ്പുകൾ
മോട്ടോറിന്റെ പ്രവർത്തന താപനില പരിധി ഏകദേശം
20°C(68°F) മുതൽ70°C(158°F) വരെയാണ്.
getMotorType#
കണ്ടെത്തിയ മോട്ടോർ/കൺട്രോളർ തരം തിരികെ നൽകുന്നു.
ലഭ്യമായ ഫംഗ്ഷനുകൾ
int32_t getMotorType();
പാരാമീറ്ററുകൾ
ഈ ഫംഗ്ഷൻ ഒരു പാരാമീറ്ററുകളും എടുക്കുന്നില്ല.
റിട്ടേൺ മൂല്യങ്ങൾ
കണ്ടെത്തിയ മോട്ടോർ/കൺട്രോളർ തരം സൂചിപ്പിക്കുന്ന int32_t നൽകുന്നു:
0— 11W Motor1— 5.5W Motor2— Motor Controller 55
installed#
മോട്ടോർ കൺട്രോളർ 55, V5 ബ്രെയിനുമായി ബന്ധിപ്പിച്ചിട്ടുണ്ടോ എന്ന് നൽകുന്നു.
Available Functionsbool installed();
പാരാമീറ്ററുകൾ
ഈ ഫംഗ്ഷൻ ഒരു പാരാമീറ്ററുകളും എടുക്കുന്നില്ല.
റിട്ടേൺ മൂല്യങ്ങൾ
മോട്ടോർ കൺട്രോളർ 55 ബന്ധിപ്പിച്ചിട്ടുണ്ടോ എന്ന് സൂചിപ്പിക്കുന്ന ഒരു bool നൽകുന്നു.
true— The Motor Controller 55 is connected.false— The Motor Controller 55 is not connected.