
സെർവോ മോട്ടോർ#
ആമുഖം#
ഒരു V5 3-വയർ സെർവോ മോട്ടോർ നിയന്ത്രിക്കാനും കോൺഫിഗർ ചെയ്യാനും servo ക്ലാസ് ഉപയോഗിക്കുന്നു. V5 3-വയർ സെർവോ മോട്ടോർ ഒരു നിശ്ചിത ചലന പരിധിക്കുള്ളിൽ സ്ഥാനം അടിസ്ഥാനമാക്കിയുള്ള നിയന്ത്രണം നൽകുന്നു.
ക്ലാസ് കൺസ്ട്രക്ടറുകൾ#
servo( triport::port& port );
ക്ലാസ് ഡിസ്ട്രക്റ്റർ#
servo ഒബ്ജക്റ്റ് നശിപ്പിക്കുകയും അനുബന്ധ ഉറവിടങ്ങൾ പുറത്തുവിടുകയും ചെയ്യുന്നു.
~servo();
പാരാമീറ്ററുകൾ#
പാരാമീറ്റർ |
ടൈപ്പ് ചെയ്യുക |
വിവരണം |
|---|---|---|
|
|
സെർവോ മോട്ടോർ ബന്ധിപ്പിച്ചിരിക്കുന്ന 3-വയർ പോർട്ട്, |
കുറിപ്പുകൾ#
servoക്ലാസ് കൺസ്ട്രക്റ്റർ ഉപയോഗിച്ച് ഒരു ഒബ്ജക്റ്റ് സൃഷ്ടിക്കാൻ ഉപയോഗിക്കുന്നതിന് മുമ്പ് ഒരു ബ്രെയിൻ അല്ലെങ്കിൽ 3-വയർ എക്സ്പാൻഡർ ആദ്യം സൃഷ്ടിക്കണം.
ഉദാഹരണം#
// Create the servo instance on 3-Wire Port A
servo myServo = servo(Brain.ThreeWirePort.A);
അംഗ പ്രവർത്തനങ്ങൾ#
servo ക്ലാസ്സിൽ ഇനിപ്പറയുന്ന അംഗ ഫംഗ്ഷനുകൾ ഉൾപ്പെടുന്നു:
setPosition— സെർവോ മോട്ടോർ ഒരു നിർദ്ദിഷ്ട സ്ഥാനത്തേക്ക് നീക്കുന്നു.
ഏതെങ്കിലും servo അംഗ ഫംഗ്ഷനുകൾ വിളിക്കുന്നതിന് മുമ്പ്, താഴെ കാണിച്ചിരിക്കുന്നതുപോലെ ഒരു servo ഉദാഹരണം സൃഷ്ടിക്കണം:
/* This constructor is required when using VS Code.
Servo configuration is generated automatically
in VEXcode using the Device Menu. Replace the values
as needed. */

// Create the servo instance on 3-Wire Port A
servo myServo = servo(Brain.ThreeWirePort.A);
setPosition#
സെർവോ മോട്ടോറിനെ ഒരു നിർദ്ദിഷ്ട സ്ഥാനത്തേക്ക് നീക്കുന്നു.
1 — ഒരു ശതമാന മൂല്യം ഉപയോഗിച്ച് സെർവോ സ്ഥാനം സജ്ജമാക്കുന്നു.
void setPosition(
 int32_t value,
 percentUnits units );
Parameters2 — റൊട്ടേഷൻ യൂണിറ്റുകൾ ഉപയോഗിച്ച് സെർവോ സ്ഥാനം സജ്ജമാക്കുന്നു.
void setPosition(
 double value,
 rotationUnits units );
പാരാമീറ്റർ |
ടൈപ്പ് ചെയ്യുക |
വിവരണം |
|---|---|---|
|
|
ശതമാന യൂണിറ്റുകൾ ഉപയോഗിക്കുമ്പോൾ സെർവോ സ്ഥാന മൂല്യം. |
|
|
റൊട്ടേഷൻ യൂണിറ്റുകൾ ഉപയോഗിക്കുമ്പോൾ സെർവോ സ്ഥാന മൂല്യം. |
|
|
സ്ഥാന യൂണിറ്റ്: |
|
|
സ്ഥാന യൂണിറ്റ്:
|
ഈ ഫംഗ്ഷൻ ഒരു മൂല്യം തിരികെ നൽകുന്നില്ല.
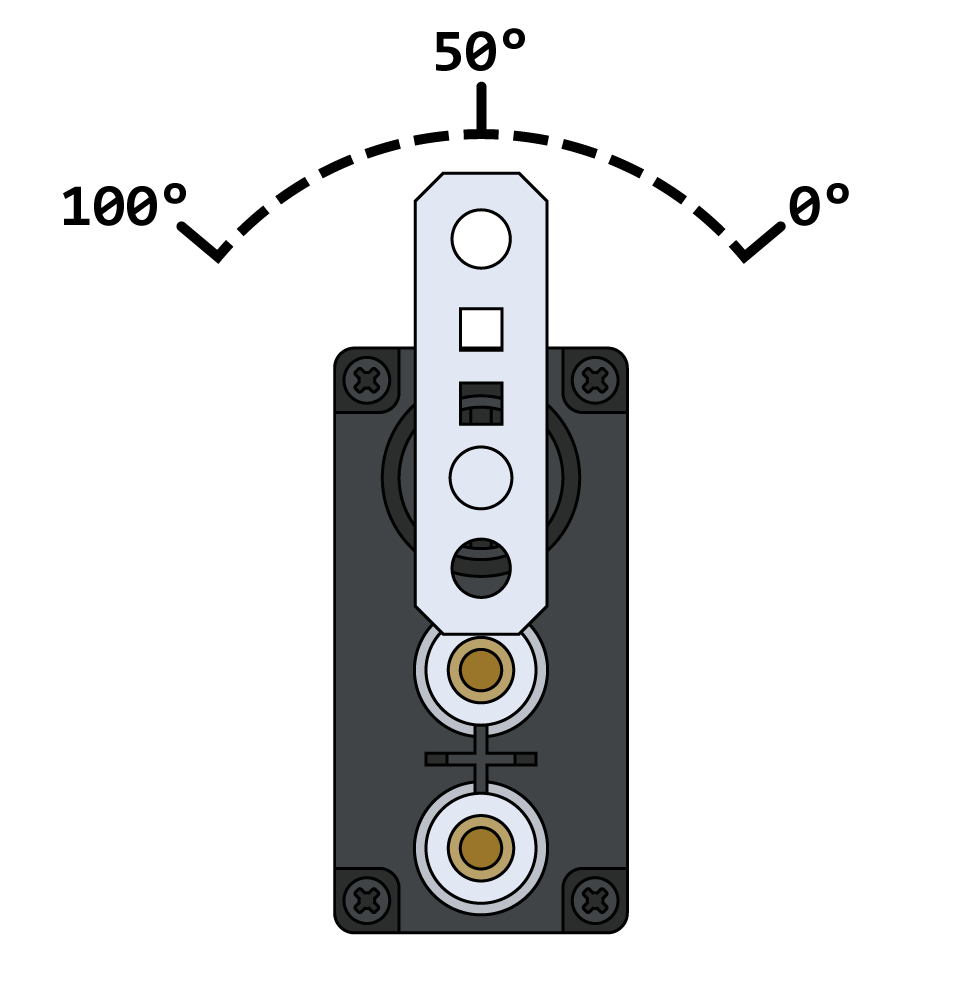
Notesശതമാന യൂണിറ്റുകൾ ഉപയോഗിക്കുമ്പോൾ, സാധുവായ ശ്രേണി 0 - 100% ആണ്.
ഒരു സെർവോ ഓരോ പ്രോജക്റ്റും ആരംഭിക്കുന്നത് ഏതെങ്കിലും ചലനങ്ങൾ പൂർത്തിയാക്കുന്നതിന് മുമ്പ് 50 ഡിഗ്രിയിൽ യാന്ത്രികമായി കേന്ദ്രീകരിച്ചുകൊണ്ടാണ്.
റൊട്ടേഷൻ യൂണിറ്റുകൾ ഉപയോഗിക്കുമ്പോൾ, സെർവോ വ്യക്തമാക്കിയ കേവല സ്ഥാനത്തേക്ക് നീങ്ങും.
// Set the servo position to 10 percent
myServo.setPosition(10, percent);

// Set the servo position to 45.5 degrees
myServo.setPosition(45.5, degrees);

// Set the servo position to 90 degrees
myServo.setPosition(90, degrees);