
Dönme Sensörü#
giriiş#
Dönme Sensörü, bir şaftın dönüşünü ölçer. Doğrudan bir motora bağlı olmasa bile, bir şaftın döndüğü robot üzerindeki herhangi bir yerde kullanılabilir.
Bir motorda kendi dönüşünü takip edebilen dahili bir kodlayıcı bulunur. Dönüş Sensörü ise ayrı bir milin dönüşünü takip edebilen harici bir kodlayıcı gibi çalışır.
Dönme Sensörü, şaftın açısını, konumunu ve hızını döndürebilir. Açı, şaftın 0 ile 359,99 derece arasındaki mutlak konumudur. Bir proje başladığında veya robot kapatıldığında sıfırlanmaz. Konum, şaftın bir proje sırasında ileri veya geri kaç derece veya tur döndüğünü izler ve gerektiğinde sıfırlanabilir.
Dönme Sensörü, 1/8 inç ve 1/4 inç standart VEX şaftlarıyla uyumludur.
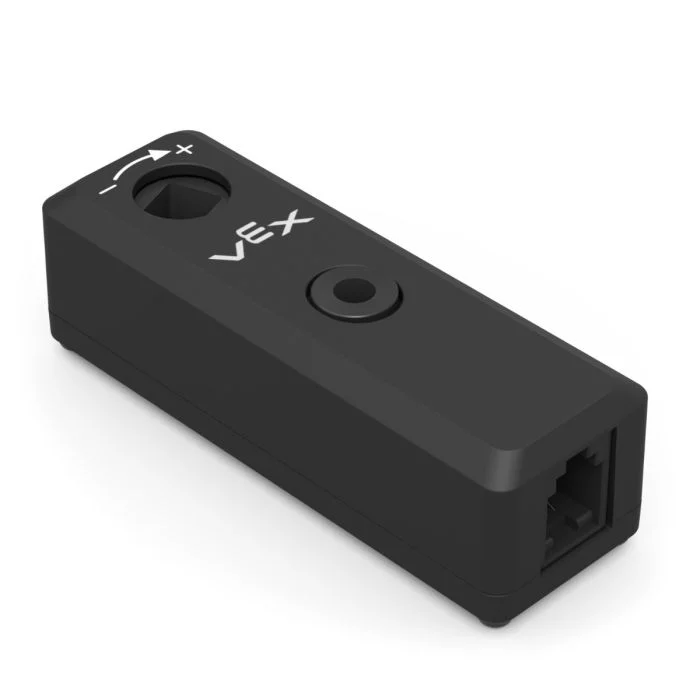
Bu sayfada örnek olarak rotation_sensor dönüş sensörü adı kullanılmıştır. İhtiyaç duymanız halinde bunu kendi yapılandırdığınız adla değiştirin.
Aşağıda mevcut yöntemlerin listesi bulunmaktadır:
set_position— Dönme Sensörünün mevcut konumunu belirli bir değere ayarlar.angle— Milin mevcut açısını 0 ile 359,99 derece arasında döndürür.position— Milin kaç derece veya tur döndüğünü döndürür.velocity— Milin ne kadar hızlı döndüğünü döndürür.reset_position— Dönme Sensörünün mevcut konumunu 0’a sıfırlar.set_reversed— Dönme Sensörünün çıkışının tersine çevrilip çevrilmeyeceğini ayarlar.changed— Dönme Sensörünün değeri değiştiğinde çalıştırılacak bir fonksiyon kaydeder.
Yapıcı Fonksiyon — Dönme Sensörünü Manuel Olarak Başlatma.
Rotation— Bir Döndürme Sensörü oluşturur.
konum belirle#
set_position komutu, Dönme Sensörünün mevcut konumunu bir değere ayarlar.
Pozisyon, bir proje sırasında şaftın ne kadar döndüğünü gösterir. Pozisyonu ayarlamak, şaftı hareket ettirmeden mevcut pozisyon değerini değiştirir.
Usage:
rotation_sensor.set_position(position, units)
Parametreler |
Tanım |
|---|---|
|
Dönme Sensörüne atanacak konum değeri. Bu bir tamsayı veya ondalık sayı olabilir. |
|
İsteğe bağlı. Konum birimi: |
# Set the Rotation Sensor to 2.5 Turns
rotation_sensor.set_position(2.5, TURNS)
açı#
angle şaftın mevcut açısını ondalık sayı olarak döndürür.
Açı sensörü, şaftın 0 ile 359,99 derece arasında, tek bir dönüş içindeki mutlak konumunu bildirir. Bir proje başladığında veya robot kapatıldığında sıfırlanmaz.
Usage:
rotation_sensor.angle(units)
Parametreler |
Tanım |
|---|---|
|
İsteğe bağlı. Açı birimi: |
konum#
position şaftın ne kadar döndüğünü gösterir.
Açıdan farklı olarak, konum 359,99 derecenin üzerine çıkabilir veya 0 derecenin altına düşebilir. Konum, bir proje sırasında şaftın ne kadar ileri veya geri döndüğünü izler ve gerektiğinde sıfırlanabilir.
Usage:
rotation_sensor.position(units)
Parametreler |
Tanım |
|---|---|
|
İsteğe bağlı. Konum birimi: |
hız#
velocity şaftın ne kadar hızlı döndüğünü gösterir.
Usage:
rotation_sensor.velocity(units)
Parametreler |
Tanım |
|---|---|
|
Hız birimi: |
sıfırlama_konumu#
reset_position komutu, Dönme Sensörünün mevcut konumunu 0’a sıfırlar.
Usage:
rotation_sensor.reset_position()
Parametreler |
Tanım |
|---|---|
Bu yöntemin parametresi yoktur. |
tersine çevrilmiş ayarlandı#
set_reversed Dönme Sensörünün çıkışının tersine çevrilip çevrilmeyeceğini ayarlar.
Tersine çevrildiğinde, pozitif değerler negatif, negatif değerler ise pozitif olur. Bu yöntem, reverse yapıcıyı kullanırken Rotation parametresini True olarak ayarlamakla aynı şekilde çalışır.
Usage:
rotation_sensor.set_reversed(value)
Parametreler |
Tanım |
|---|---|
|
Dönme Sensörü çıkışının tersine çevrilip çevrilmeyeceği: |
değişti#
changed dönüş sensörünün değeri değiştiğinde çağrılacak bir fonksiyon kaydeder.
Usage:
rotation_sensor.changed(callback, arg)
Parametreler |
Tanım |
|---|---|
|
Dönme Sensörünün değeri değiştiğinde çalışan, önceden tanımlanmış bir fonksiyon. |
|
İsteğe bağlı. Geri çağrı fonksiyonuna iletilecek argümanları içeren bir demet. Daha fazla bilgi için Parametreli Fonksiyonları Kullanma bölümüne bakın. |
def my_function():
  brain.screen.print("Rotated!")

# Call my_function whenever rotation_sensor's value changes
rotation_sensor.changed(my_function)
Yapıcı#
Yapıcılar, VEXcode dışında bir Dönme Sensörü yapılandırılırken olduğu gibi, Rotation nesnelerini manuel olarak oluşturmak için kullanılır.
Rotation#
Rotation , bir Rotation Sensor nesnesi oluşturur.
Usage:
Rotation(smartport)
Parametre |
Tanım |
|---|---|
|
Dönme Sensörünün bağlı olduğu Akıllı Bağlantı Noktası, |
|
İsteğe bağlı. Dönme Sensörü çıkışının tersine çevrilip çevrilmeyeceği: |
# Create an inverted Rotation Sensor in Port 10
rotation_sensor = Rotation(Ports.PORT10, True)