
Capteur de rotation#
Introduction#
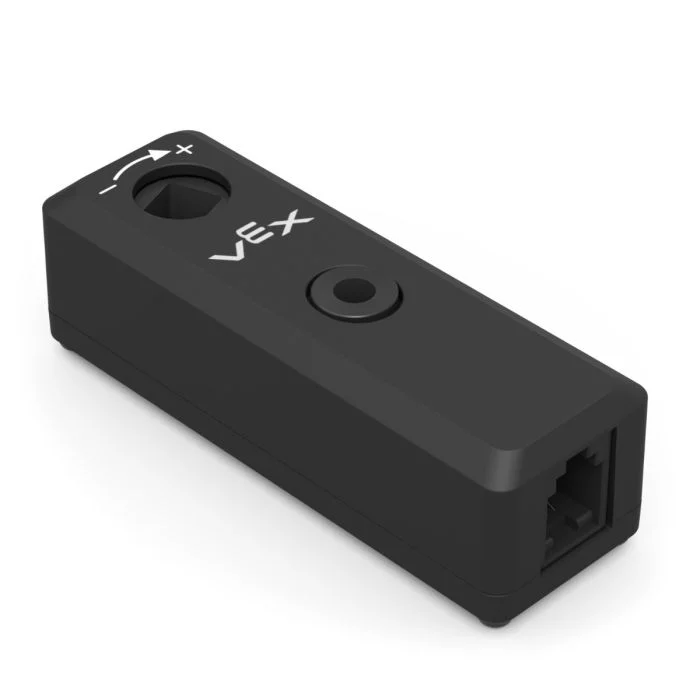
Le capteur de rotation mesure la rotation d’un arbre. Il peut être utilisé partout sur un robot où un arbre est en rotation, même si cet arbre n’est pas directement relié à un moteur.
Un moteur possède un codeur intégré qui suit sa propre rotation. Le capteur de rotation fonctionne comme un codeur externe et suit la rotation d’un arbre séparé.
Le capteur de rotation fournit l’angle, la position et la vitesse de l’arbre. L’angle correspond à la position absolue de l’arbre, comprise entre 0 et 359,99 degrés. Il n’est pas réinitialisé au démarrage d’un projet ni à la mise hors tension du robot. La position enregistre le nombre de degrés ou de tours effectués par l’arbre dans les deux sens pendant un projet et peut être réinitialisée si nécessaire.
Le capteur de rotation est compatible avec les arbres VEX standard de 1/8 pouce et 1/4 pouce.
Cette page utilise rotation_sensor comme exemple de nom de capteur de rotation. Remplacez-le par le nom que vous avez configuré, selon vos besoins.
Vous trouverez ci-dessous une liste des méthodes disponibles :
set_position— Définit la position actuelle du capteur de rotation sur une valeur spécifique.angle— Renvoie l’angle actuel de l’arbre de 0 à 359,99 degrés.position— Renvoie la distance de rotation de l’arbre en degrés ou en tours.velocity— Renvoie la vitesse de rotation de l’arbre.reset_position— Réinitialise la position actuelle du capteur de rotation à 0.set_reversed— Définit si la sortie du capteur de rotation est inversée.changed— Enregistre une fonction à exécuter chaque fois que la valeur du capteur de rotation change.
Constructeur — Initialiser manuellement un capteur de rotation.
Rotation— Crée un capteur de rotation.
définir_position#
set_position définit la position actuelle du capteur de rotation sur une valeur.
La position correspond à la rotation de l’arbre au cours d’un projet. La modification de la position change la valeur de position actuelle sans déplacer l’arbre.
Usage:
rotation_sensor.set_position(position, units)
Paramètres |
Description |
|---|---|
|
Valeur de position à attribuer au capteur de rotation. Il peut s’agir d’un entier ou d’un nombre décimal. |
|
Facultatif. L’unité de position : |
# Set the Rotation Sensor to 2.5 Turns
rotation_sensor.set_position(2.5, TURNS)
angle#
angle renvoie l’angle actuel de l’arbre sous forme de nombre flottant.
La fonction Angle indique la position absolue de l’arbre sur une rotation complète, de 0 à 359,99 degrés. Elle ne se réinitialise pas au démarrage d’un projet ni à la mise hors tension du robot.
Usage:
rotation_sensor.angle(units)
Paramètres |
Description |
|---|---|
|
Facultatif. L’unité d’angle : |
position#
La position position indique de combien l’arbre a tourné.
Contrairement à l’angle, la position peut dépasser 359,99 degrés ou être inférieure à 0 degré. Elle indique la rotation de l’arbre dans le sens avant ou arrière pendant un projet et peut être réinitialisée au besoin.
Usage:
rotation_sensor.position(units)
Paramètres |
Description |
|---|---|
|
Facultatif. L’unité de position : |
vitesse#
La vitesse velocity indique la vitesse de rotation de l’arbre.
Usage:
rotation_sensor.velocity(units)
Paramètres |
Description |
|---|---|
|
L’unité de vitesse : |
position_réinitialisation#
reset_position réinitialise la position actuelle du capteur de rotation à 0.
Usage:
rotation_sensor.reset_position()
Paramètres |
Description |
|---|---|
Cette méthode ne comporte aucun paramètre. |
définir_inversé#
set_reversed détermine si la sortie du capteur de rotation est inversée.
Lorsqu’elle est inversée, les valeurs positives deviennent négatives et les valeurs négatives deviennent positives. Cette méthode fonctionne de la même manière que de définir le paramètre reverse sur True lors de l’utilisation du constructeur Rotation .
Usage:
rotation_sensor.set_reversed(value)
Paramètres |
Description |
|---|---|
|
Inversion de la sortie du capteur de rotation : |
modifié#
changed enregistre une fonction à appeler chaque fois que la valeur du capteur de rotation change.
Usage:
rotation_sensor.changed(callback, arg)
Paramètres |
Description |
|---|---|
|
Une fonction définie précédemment qui s’exécute lorsque la valeur du capteur de rotation change. |
|
Facultatif. Un tuple contenant les arguments à transmettre à la fonction de rappel. Voir Utilisation des fonctions avec paramètres pour plus d’informations. |
def my_function():
  brain.screen.print("Rotated!")

# Call my_function whenever rotation_sensor's value changes
rotation_sensor.changed(my_function)
Constructeur#
Les constructeurs sont utilisés pour créer manuellement des objets Rotation , par exemple lors de la configuration d’un capteur de rotation en dehors de VEXcode.
Rotation#
Rotation crée un objet Capteur de rotation.
Usage:
Rotation(smartport)
Paramètre |
Description |
|---|---|
|
Le port intelligent auquel le capteur de rotation est connecté est écrit sous la forme |
|
Facultatif. Indique s’il faut inverser la sortie du capteur de rotation : |
# Create an inverted Rotation Sensor in Port 10
rotation_sensor = Rotation(Ports.PORT10, True)