
회전 센서#
소개#
회전 센서는 축의 회전을 측정합니다. 이 센서는 축이 회전하는 로봇의 어느 부분에든 사용할 수 있으며, 축이 모터에 직접 연결되어 있지 않은 경우에도 사용 가능합니다.
모터에는 자체 회전을 추적할 수 있는 내장형 엔코더가 있습니다. 회전 센서는 별도의 축의 회전을 추적할 수 있는 외부 엔코더처럼 작동합니다.
회전 센서는 샤프트의 각도, 위치 및 속도를 반환합니다. 각도는 0도에서 359.99도까지의 샤프트의 절대 위치입니다. 프로젝트 시작 시 또는 로봇 전원이 꺼져도 각도 값은 초기화되지 않습니다. 위치는 프로젝트 진행 중 샤프트가 앞뒤로 회전한 각도 또는 회전 수를 추적하며, 필요에 따라 초기화할 수 있습니다.
회전 센서는 1/8인치 및 1/4인치 표준 VEX 샤프트와 호환됩니다.
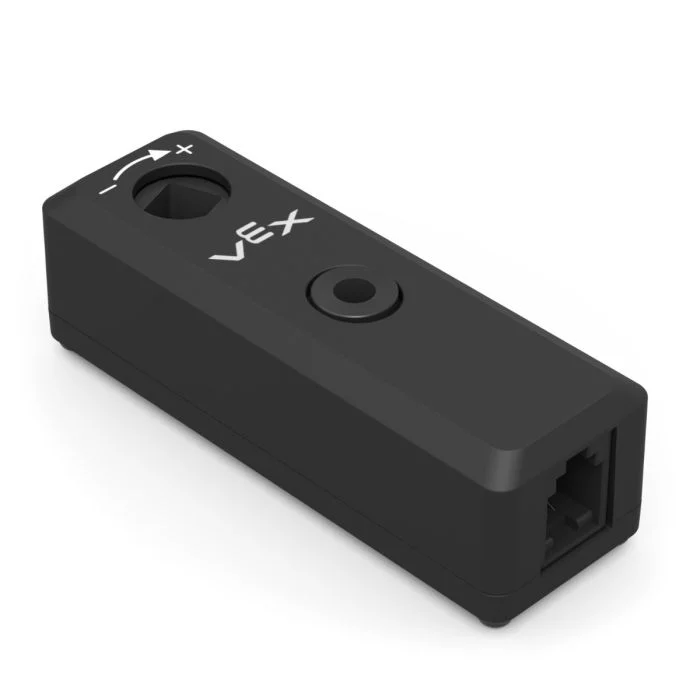
이 페이지에서는 회전 센서 이름으로 rotation_sensor 예시로 사용합니다. 필요에 따라 구성된 이름으로 교체하십시오.
다음은 사용 가능한 방법 목록입니다.
set_position— 회전 센서의 현재 위치를 특정 값으로 설정합니다.angle— 샤프트의 현재 각도를 0~359.99도에서 반환합니다.position— 샤프트가 회전한 각도 또는 회전 수를 반환합니다.velocity— 샤프트가 회전하는 속도를 반환합니다.reset_position— 회전 센서의 현재 위치를 0으로 재설정합니다.set_reversed— 회전 센서의 출력이 반전되는지 여부를 설정합니다.changed— 회전 센서의 값이 변경될 때마다 실행될 함수를 등록합니다.
생성자 — 회전 센서를 수동으로 초기화합니다.
Rotation— 회전 센서를 생성합니다.
위치 설정#
set_position 은 회전 센서의 현재 위치를 값으로 설정합니다.
위치는 작업 중 축이 회전한 거리를 나타냅니다. 위치를 설정하면 축을 움직이지 않고 현재 위치 값을 변경할 수 있습니다.
Usage:
rotation_sensor.set_position(position, units)
매개변수 |
설명 |
|---|---|
|
회전 센서에 할당할 위치 값입니다. 정수 또는 소수일 수 있습니다. |
|
선택 사항입니다. 위치 단위: |
# Set the Rotation Sensor to 2.5 Turns
rotation_sensor.set_position(2.5, TURNS)
각도#
angle 축의 현재 각도를 부동 소수점 값으로 반환합니다.
각도는 0도에서 359.99도 사이의 한 회전 범위 내에서 축의 절대 위치를 보고합니다. 프로젝트가 시작되거나 로봇의 전원이 꺼져도 이 값은 초기화되지 않습니다.
Usage:
rotation_sensor.angle(units)
매개변수 |
설명 |
|---|---|
|
선택 사항입니다. 각도 단위: |
위치#
position 축이 회전한 거리를 반환합니다.
각도와 달리 위치는 359.99도를 초과하거나 0도 미만으로 감소할 수 있습니다. 위치는 작업 중 축이 앞뒤로 회전하는 거리를 추적하며 필요에 따라 재설정할 수 있습니다.
Usage:
rotation_sensor.position(units)
매개변수 |
설명 |
|---|---|
|
선택 사항입니다. 위치 단위: |
속도#
velocity 축이 회전하는 속도를 반환합니다.
Usage:
rotation_sensor.velocity(units)
매개변수 |
설명 |
|---|---|
|
속도 단위: |
리셋_위치#
reset_position 은 회전 센서의 현재 위치를 0으로 재설정합니다.
Usage:
rotation_sensor.reset_position()
매개변수 |
설명 |
|---|---|
이 메서드에는 매개변수가 없습니다. |
set_reversed#
set_reversed 은 회전 센서의 출력이 반전되는지 여부를 설정합니다.
반전되면 양수 값은 음수가 되고 음수 값은 양수가 됩니다. 이 방법은 Rotation 생성자를 사용할 때 reverse 매개변수를 True 으로 설정하는 것과 동일하게 작동합니다.
Usage:
rotation_sensor.set_reversed(value)
매개변수 |
설명 |
|---|---|
|
회전 센서 출력 반전 여부: |
변경됨#
changed 회전 센서의 값이 변경될 때마다 호출될 함수를 등록합니다.
Usage:
rotation_sensor.changed(callback, arg)
매개변수 |
설명 |
|---|---|
|
회전 센서의 값이 변경될 때 실행되는 이전에 정의된 함수입니다. |
|
선택 사항입니다. 콜백 함수에 전달할 인수를 포함하는 튜플입니다. 자세한 내용은 매개변수가 있는 함수 사용을 참조하세요. |
def my_function():
  brain.screen.print("Rotated!")

# Call my_function whenever rotation_sensor's value changes
rotation_sensor.changed(my_function)
건설자#
생성자는 VEXcode 외부에서 회전 센서를 구성할 때와 같이 Rotation 객체를 수동으로 생성하는 데 사용됩니다.
Rotation#
Rotation 회전 센서 객체를 생성합니다.
Usage:
Rotation(smartport)
매개변수 |
설명 |
|---|---|
|
회전 센서가 연결된 스마트 포트는 |
|
선택 사항입니다. 회전 센서 출력 방향을 반전할지 여부: |
# Create an inverted Rotation Sensor in Port 10
rotation_sensor = Rotation(Ports.PORT10, True)