
Αισθητήρας περιστροφής#
Εισαγωγή#
Ο Αισθητήρας Περιστροφής μετρά την περιστροφή ενός άξονα. Μπορεί να χρησιμοποιηθεί οπουδήποτε σε ένα ρομπότ όπου περιστρέφεται ένας άξονας, ακόμα κι αν αυτός ο άξονας δεν είναι συνδεδεμένος απευθείας σε έναν κινητήρα.
Ένας κινητήρας διαθέτει ενσωματωμένο κωδικοποιητή που μπορεί να παρακολουθεί την περιστροφή του. Ο αισθητήρας περιστροφής λειτουργεί σαν εξωτερικός κωδικοποιητής που μπορεί να παρακολουθεί την περιστροφή ενός ξεχωριστού άξονα.
Ο αισθητήρας περιστροφής μπορεί να επιστρέψει τη γωνία, τη θέση και την ταχύτητα του άξονα. Η γωνία είναι η απόλυτη θέση του άξονα από 0 έως 359,99 μοίρες. Δεν επαναφέρεται όταν ξεκινά ένα έργο ή όταν το ρομπότ είναι απενεργοποιημένο. Η θέση παρακολουθεί πόσες μοίρες ή στροφές έχει περιστραφεί ο άξονας προς τα εμπρός ή προς τα πίσω κατά τη διάρκεια ενός έργου και μπορεί να επαναφερθεί ανάλογα με τις ανάγκες.
Ο αισθητήρας περιστροφής είναι συμβατός με τυπικούς άξονες VEX 1/8 ίντσας και 1/4 ίντσας.
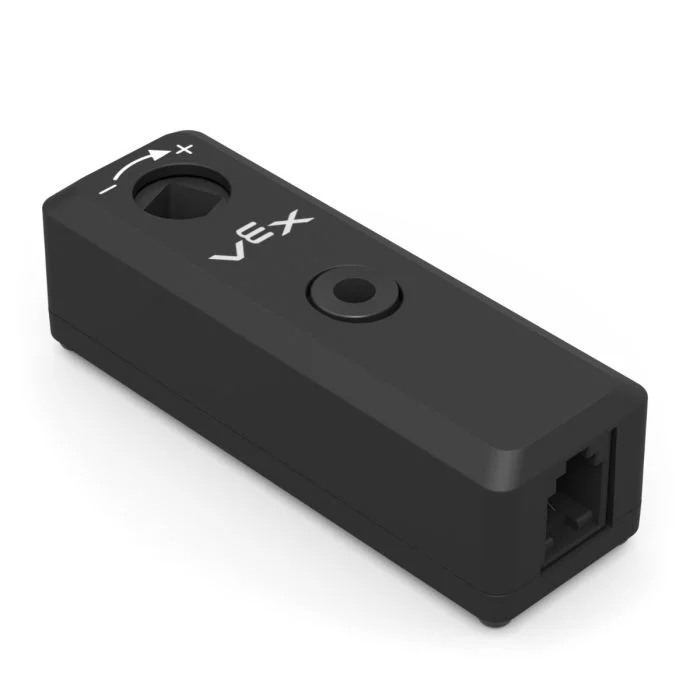
Αυτή η σελίδα χρησιμοποιεί rotation_sensor ως παράδειγμα ονόματος Αισθητήρα Περιστροφής. Αντικαταστήστε το με το δικό σας διαμορφωμένο όνομα, όπως απαιτείται.
Παρακάτω είναι μια λίστα με τις διαθέσιμες μεθόδους:
set_position— Ορίζει την τρέχουσα θέση του αισθητήρα περιστροφής σε μια συγκεκριμένη τιμή.angle— Επιστρέφει την τρέχουσα γωνία του άξονα από 0 έως 359,99 μοίρες.position— Επιστρέφει την περιστροφή του άξονα σε μοίρες ή στροφές.velocity— Επιστρέφει την ταχύτητα περιστροφής του άξονα.reset_position— Επαναφέρει την τρέχουσα θέση του αισθητήρα περιστροφής στο 0.set_reversed— Ορίζει εάν η έξοδος του Αισθητήρα Περιστροφής αντιστρέφεται.changed— Καταγράφει μια συνάρτηση που θα εκτελείται κάθε φορά που αλλάζει η τιμή του Αισθητήρα Περιστροφής.
Κατασκευαστής — Χειροκίνητη αρχικοποίηση ενός αισθητήρα περιστροφής.
Rotation— Δημιουργεί έναν αισθητήρα περιστροφής.
ορισμός_θέσης#
set_position ορίζει την τρέχουσα θέση του αισθητήρα περιστροφής σε μια τιμή.
Η θέση είναι η περιστροφή του άξονα κατά τη διάρκεια ενός έργου. Ο ορισμός της θέσης αλλάζει την τρέχουσα τιμή θέσης χωρίς να μετακινηθεί ο άξονας.
Usage:
rotation_sensor.set_position(position, units)
Παράμετροι |
Περιγραφή |
|---|---|
|
Η τιμή θέσης που θα αντιστοιχιστεί στον αισθητήρα περιστροφής. Μπορεί να είναι ακέραιος ή δεκαδικός αριθμός. |
|
Προαιρετικά. Η μονάδα θέσης: |
# Set the Rotation Sensor to 2.5 Turns
rotation_sensor.set_position(2.5, TURNS)
γωνία#
Η γωνία angle επιστρέφει την τρέχουσα γωνία του άξονα ως πλωτήρα.
Η γωνία αναφέρει την απόλυτη θέση του άξονα εντός μίας περιστροφής, από 0 έως 359,99 μοίρες. Δεν επαναφέρεται όταν ξεκινά ένα έργο ή όταν το ρομπότ απενεργοποιείται.
Usage:
rotation_sensor.angle(units)
Παράμετροι |
Περιγραφή |
|---|---|
|
Προαιρετικά. Η μονάδα γωνίας: |
θέση#
Η θέση position επιστρέφει πόσο έχει περιστραφεί ο άξονας.
Σε αντίθεση με τη γωνία, η θέση μπορεί να αυξηθεί πέραν των 359,99 μοιρών ή να μειωθεί κάτω από τις 0 μοίρες. Η θέση παρακολουθεί πόσο μακριά περιστρέφεται ο άξονας προς τα εμπρός ή προς τα πίσω κατά τη διάρκεια ενός έργου και μπορεί να επαναφερθεί ανάλογα με τις ανάγκες.
Usage:
rotation_sensor.position(units)
Παράμετροι |
Περιγραφή |
|---|---|
|
Προαιρετικά. Η μονάδα θέσης: |
ταχύτητα#
Η τιμή velocity επιστρέφει την ταχύτητα περιστροφής του άξονα.
Usage:
rotation_sensor.velocity(units)
Παράμετροι |
Περιγραφή |
|---|---|
|
Η μονάδα ταχύτητας: |
επαναφορά_θέσης#
reset_position επαναφέρει την τρέχουσα θέση του αισθητήρα περιστροφής στο 0.
Usage:
rotation_sensor.reset_position()
Παράμετροι |
Περιγραφή |
|---|---|
Αυτή η μέθοδος δεν έχει παραμέτρους. |
set_reversed#
set_reversed ορίζει εάν η έξοδος του αισθητήρα περιστροφής αντιστρέφεται.
Όταν αντιστραφούν, οι θετικές τιμές γίνονται αρνητικές και οι αρνητικές τιμές γίνονται θετικές. Αυτή η μέθοδος λειτουργεί με τον ίδιο τρόπο όπως ο ορισμός της παραμέτρου reverse σε True όταν χρησιμοποιείται ο κατασκευαστής Rotation .
Usage:
rotation_sensor.set_reversed(value)
Παράμετροι |
Περιγραφή |
|---|---|
|
Εάν θα αντιστραφεί η έξοδος του αισθητήρα περιστροφής: |
άλλαξε#
changed καταχωρεί μια συνάρτηση που θα καλείται κάθε φορά που αλλάζει η τιμή του Αισθητήρα Περιστροφής.
Usage:
rotation_sensor.changed(callback, arg)
Παράμετροι |
Περιγραφή |
|---|---|
|
Μια προηγουμένως καθορισμένη συνάρτηση που εκτελείται όταν αλλάζει η τιμή του Αισθητήρα Περιστροφής. |
|
Προαιρετικό. Μια πλειάδα που περιέχει ορίσματα για να μεταβιβαστούν στη συνάρτηση επανάκλησης. Δείτε Χρήση Συναρτήσεων με Παραμέτρους για περισσότερες πληροφορίες. |
def my_function():
  brain.screen.print("Rotated!")

# Call my_function whenever rotation_sensor's value changes
rotation_sensor.changed(my_function)
Κατασκευαστής#
Οι κατασκευαστές χρησιμοποιούνται για τη χειροκίνητη δημιουργία αντικειμένων Rotation , όπως κατά τη διαμόρφωση ενός Αισθητήρα Περιστροφής εκτός του VEXcode.
Rotation#
Rotation δημιουργεί ένα αντικείμενο Αισθητήρα Περιστροφής.
Usage:
Rotation(smartport)
Παράμετρος |
Περιγραφή |
|---|---|
|
Η Έξυπνη Θύρα στην οποία είναι συνδεδεμένος ο Αισθητήρας Περιστροφής, γράφεται ως |
|
Προαιρετικό. Εάν θα αντιστραφεί η έξοδος του αισθητήρα περιστροφής: |
# Create an inverted Rotation Sensor in Port 10
rotation_sensor = Rotation(Ports.PORT10, True)