
Bộ điều khiển#
Giới thiệu#
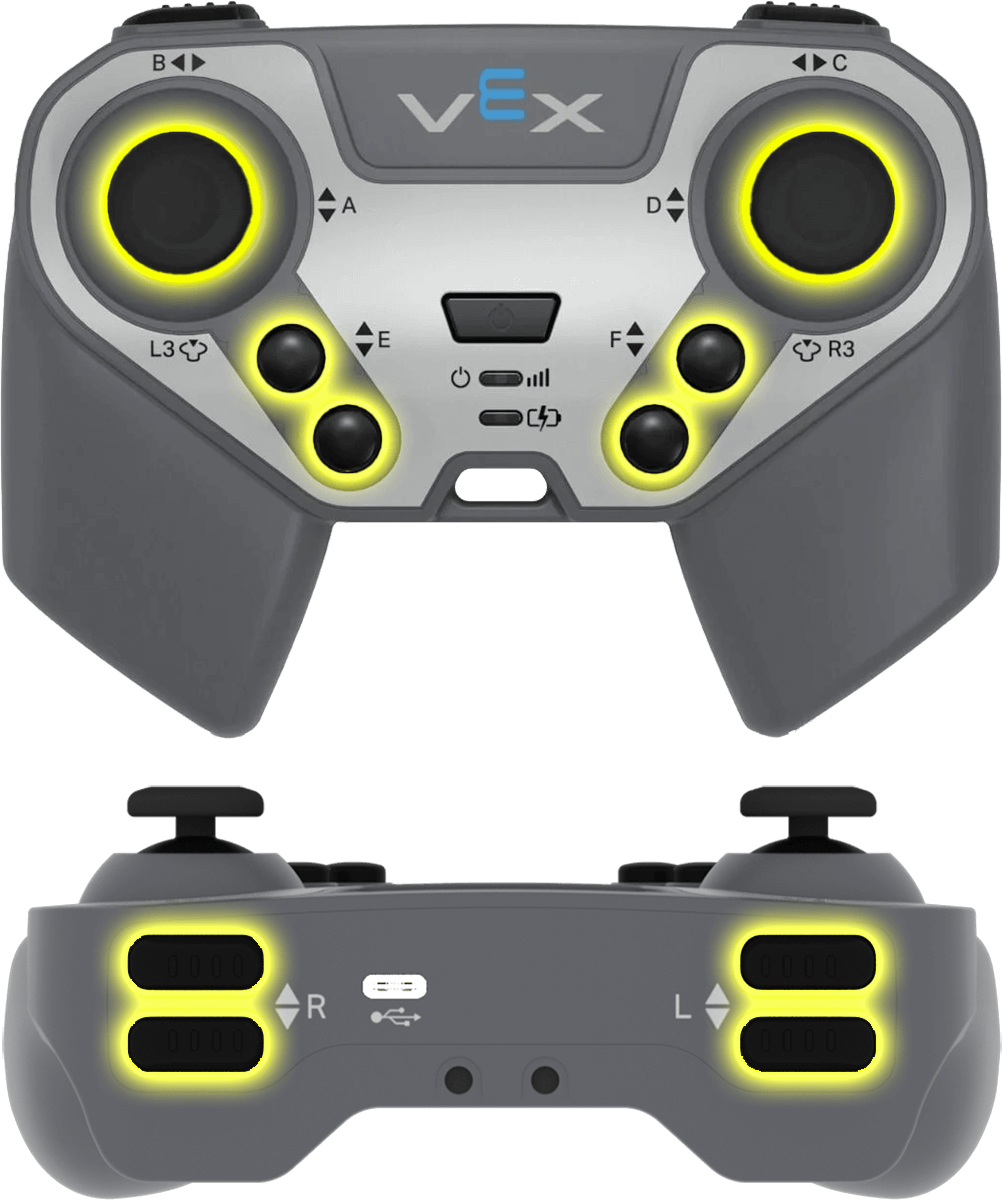
Bộ điều khiển VEX IQ (thế hệ thứ 2) có các nút bấm và hai cần điều khiển. Các phương thức điều khiển có thể được sử dụng để kiểm tra các lần nhấn nút, đọc chuyển động của cần điều khiển, bật hoặc tắt các hành động điều khiển đã được cấu hình hoặc chạy các chức năng khi các sự kiện điều khiển xảy ra.
Bộ xử lý trung tâm IQ (thế hệ thứ 2) có thể kết nối với bộ điều khiển IQ (thế hệ thứ 2) hoặc IQ (thế hệ thứ nhất). Bộ điều khiển IQ (thế hệ thứ nhất) phải được cài đặt Smart Radio màu xanh lam.
Các hành động điều khiển đã cấu hình là các hành vi điều khiển được thiết lập trong menu Thiết bị. Sử dụng remote_control_code_enabled để tạm thời bật hoặc tắt các hành động đã cấu hình đó trong quá trình thực hiện dự án.
Trang này sử dụng controller làm ví dụ về tên bộ điều khiển. Hãy thay thế bằng tên đã cấu hình của riêng bạn nếu cần.
Dưới đây là danh sách tất cả các phương pháp hiện có:
Hành động — Bật hoặc tắt các hành động điều khiển đã được cấu hình.
remote_control_code_enabled— Cho phép hoặc vô hiệu hóa các hành động của bộ điều khiển được cấu hình trong menu Thiết bị.
Getters — Đọc trạng thái nút bấm và vị trí cần điều khiển.
.pressing— Trả về liệu nút được chỉ định có đang được nhấn hay không..position— Trả về vị trí của trục cần điều khiển được chỉ định.
Hàm gọi lại — Thực thi các hàm khi dữ liệu đầu vào từ bộ điều khiển thay đổi.
.pressed— Chạy một hàm khi một nút được chỉ định được nhấn..released— Chạy một hàm khi nút được chỉ định được nhả ra..changed— Chạy một hàm khi vị trí của cần điều khiển thay đổi dọc theo một trục được chỉ định.
Hàm khởi tạo — Tự tạo đối tượng Controller.
Controller— Tạo một đối tượng Bộ điều khiển.
Hoạt động#
remote_control_code_enabled#
remote_control_code_enabled là một biến cho phép bật hoặc tắt các hành động của bộ điều khiển được cấu hình trong menu Thiết bị. Các hành động được cấu hình của bộ điều khiển được bật theo mặc định.
Usage:
remote_control_code_enabled = state
Giá trị |
Sự miêu tả |
|---|---|
|
Cho phép thực hiện các hành động được cấu hình trên bộ điều khiển. |
|
Vô hiệu hóa các hành động được cấu hình trên bộ điều khiển. |
# Use custom controller code, then re-enable configured actions
remote_control_code_enabled = False

while True:
    if controller.axisA.position() > 0:
        drivetrain.drive(FORWARD)
    elif controller.axisA.position() < 0:
        drivetrain.drive(REVERSE)
    elif controller.buttonEUp.pressing():
        break
    else:
        drivetrain.stop()

    wait(20, MSEC)

remote_control_code_enabled = True
Người nhận#
.pressing#
.pressing trả về trạng thái liệu một nút cụ thể trên bộ điều khiển có đang được nhấn hay không. Phương thức này phải được gọi trên một đối tượng nút cụ thể, chẳng hạn như controller.buttonEUp.
True— Nút được chỉ định đang được nhấn.False— Nút được chỉ định không được nhấn.
Cách sử dụng:
Một trong các đối tượng nút có sẵn có thể được sử dụng với phương thức này:
Cái nút |
Yêu cầu |
|---|---|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
Thông số |
Sự miêu tả |
|---|---|
Phương pháp này không có tham số. |
# Turn right while E Up is held
while True:
    if controller.buttonEUp.pressing():
        drivetrain.turn(RIGHT)
    else:
        drivetrain.stop()

    wait(20, MSEC)
.position#
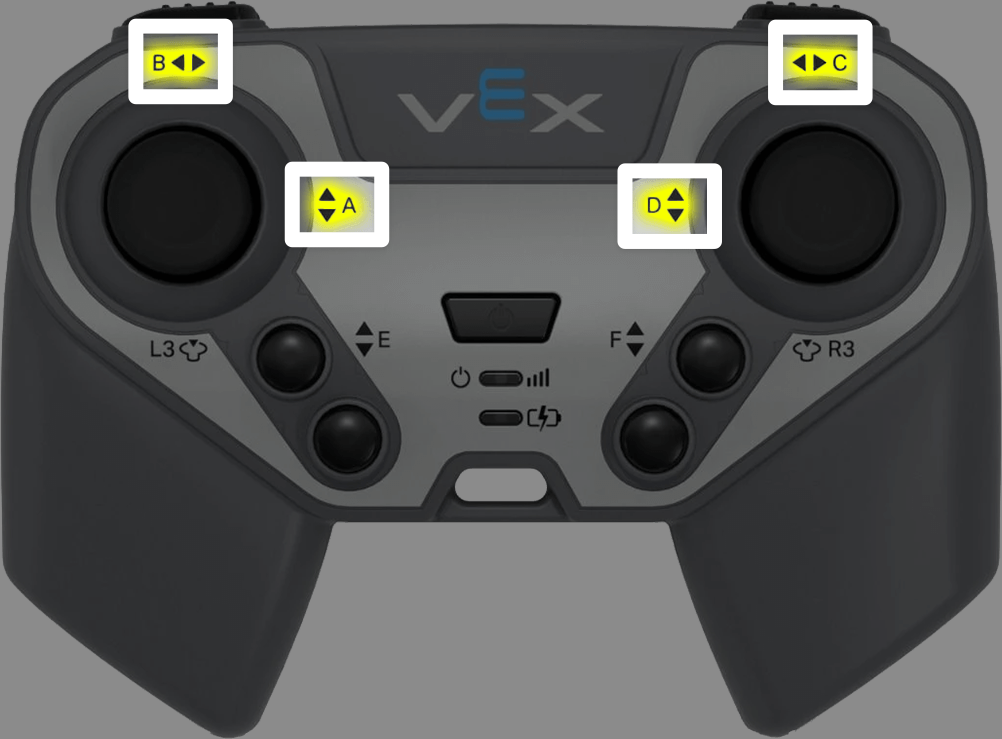
.position trả về vị trí của trục cần điều khiển dưới dạng một số từ -100 đến 100.
Phương thức này phải được gọi trên một đối tượng trục cụ thể, chẳng hạn như controller.axisA.
Cách sử dụng:
Một trong các đối tượng trục có sẵn có thể được sử dụng với phương pháp này:
Trục |
Yêu cầu |
|---|---|
|
|
|
|
|
|
|
|
Thông số |
Sự miêu tả |
|---|---|
Phương pháp này không có tham số. |
# Turn with the left joystick
remote_control_code_enabled = False

while True:
    if controller.axisB.position() > 10:
        drivetrain.turn(RIGHT)
    elif controller.axisB.position() < -10:
        drivetrain.turn(LEFT)
    else:
        drivetrain.stop()

    wait(20, MSEC)
Cuộc gọi lại#
.pressed#
.pressed sẽ chạy một hàm khi nút được chỉ định được nhấn. Sau khi được sử dụng, hàm này sẽ tự động chạy mỗi khi nút đó được nhấn.
Cách sử dụng:
Một trong các đối tượng nút có sẵn có thể được sử dụng với phương thức này:
Cái nút |
Yêu cầu |
|---|---|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
Tham số |
Sự miêu tả |
|---|---|
|
Một hàm được định nghĩa trước đó để chạy mỗi khi nút được chỉ định được nhấn. |
|
Tùy chọn. Một bộ chứa các đối số để truyền cho hàm gọi lại. Xem Sử dụng Sự kiện với Tham số để biết thêm thông tin. |
# Drive forward when E Up is pressed
def drive_forward():
    drivetrain.drive_for(FORWARD, 100, MM)

controller.buttonEUp.pressed(drive_forward)
.released#
.released sẽ chạy một hàm khi nút được chỉ định được nhả ra. Sau khi được sử dụng, hàm này sẽ tự động chạy mỗi khi nút đó được nhả ra.
Cách sử dụng:
Một trong các đối tượng nút có sẵn có thể được sử dụng với phương thức này:
Cái nút |
Yêu cầu |
|---|---|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
Tham số |
Sự miêu tả |
|---|---|
|
Một hàm được định nghĩa trước đó để chạy mỗi khi nút được chỉ định được nhả ra. |
|
Tùy chọn. Một bộ chứa các đối số để truyền cho hàm gọi lại. Xem Sử dụng Sự kiện với Tham số để biết thêm thông tin. |
# Stop driving when E Up is released
def stop_driving():
    drivetrain.stop()

controller.buttonEUp.released(stop_driving)
.changed#
.changed sẽ chạy một hàm khi vị trí của cần điều khiển thay đổi dọc theo trục được chỉ định. Sau khi được sử dụng, hàm này sẽ tự động chạy mỗi khi vị trí của cần điều khiển thay đổi dọc theo trục đó.
Cách sử dụng:
Một trong các đối tượng trục có sẵn có thể được sử dụng với phương pháp này:
Trục |
Yêu cầu |
|---|---|
|
|
|
|
|
|
|
|
Tham số |
Sự miêu tả |
|---|---|
|
Một hàm được định nghĩa trước đó để chạy mỗi khi vị trí của cần điều khiển thay đổi dọc theo trục được chỉ định. |
|
Tùy chọn. Một bộ chứa các đối số để truyền cho hàm gọi lại. Xem Sử dụng Sự kiện với Tham số để biết thêm thông tin. |
# Play a sound when the right joystick moves
def beep():
    brain.play_sound(SoundType.TADA)

controller.axisD.changed(beep)
Các hàm tạo#
Controller#
Lệnh Controller tạo một đối tượng Controller. Việc tạo thủ công đối tượng Controller chỉ cần thiết khi cấu hình bộ điều khiển bên ngoài VEXcode.
Usage:
Controller()
Thông số |
Sự miêu tả |
|---|---|
Hàm tạo này không có tham số. |
# Create a Controller object
my_controller = Controller()