আপনার রোবট সরানো#
Moving Your Robot
এই টিউটোরিয়ালটি আপনাকে VEXcode EXP-তে drive for ব্লক ব্যবহার করে আপনার রোবটকে সামনে ও পেছনে চালনা করার পদ্ধতি ধাপে ধাপে দেখাবে। টিউটোরিয়ালটি শেষে, আপনি এমন একটি প্রজেক্ট তৈরি করতে পারবেন যা আপনার রোবটকে প্রথমে সামনে এবং তারপর পেছনে চালনা করতে পারবে।
নিশ্চিত করুন যে আপনার রোবটটি একটি ড্রাইভট্রেন দিয়ে কনফিগার করা আছে, যাতে আপনি টুলবক্সে ড্রাইভট্রেন ব্লকগুলো দেখতে পান।
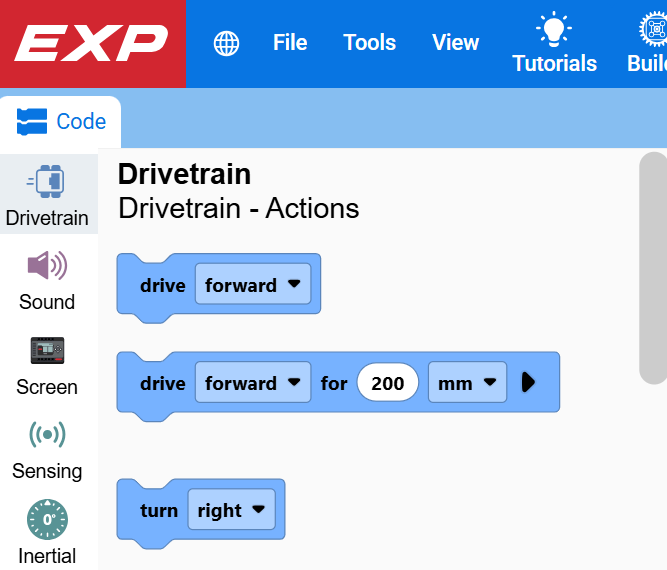
when started ব্লকের নিচে দুটি drive for ব্লক সংযুক্ত করুন।
চালু করার সময় নীচে সংযুক্ত ব্লকগুলির জন্য দুটি ড্রাইভ থাকে।#
শুরু হলে
[সামনে v] দিকে (200) [mm v] চালাও ▶
[সামনে v] দিকে (200) [mm v] চালাও ▶
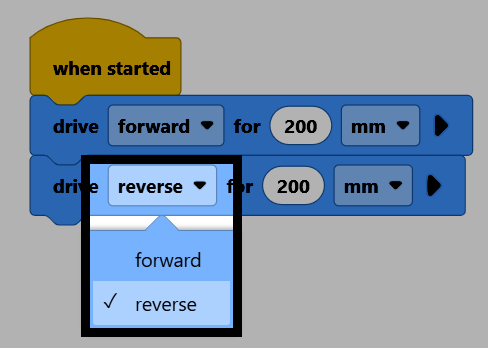
দ্বিতীয় ব্লকে,
directionপ্যারামিটারটিreverse-এ পরিবর্তন করুন।
আপনার রোবটটি VEXcode-এর সাথে সংযুক্ত আছে কিনা তা নিশ্চিত করুন, তারপর প্রজেক্টটি Brain-এ ডাউনলোড করতে Download নির্বাচন করুন।
প্রজেক্টটি চালানোর জন্য রান নির্বাচন করুন। রোবটটি প্রথমে সামনে যাবে, তারপর একই দূরত্ব পেছনে যাবে।