Roboto perkėlimas#
Moving Your Robot
Šioje pamokoje parodyta, kaip naudoti drive for bloką, kad galėtumėte judinti robotą pirmyn ir atgal VEXcode EXP kalboje. Projekto pabaigoje turėsite projektą, kuris varys jūsų robotą pirmyn, o tada atgal.
Įsitikinkite, kad jūsų robotas sukonfigūruotas su transmisija, kad įrankių rinkinyje matytumėte transmisijos blokus.
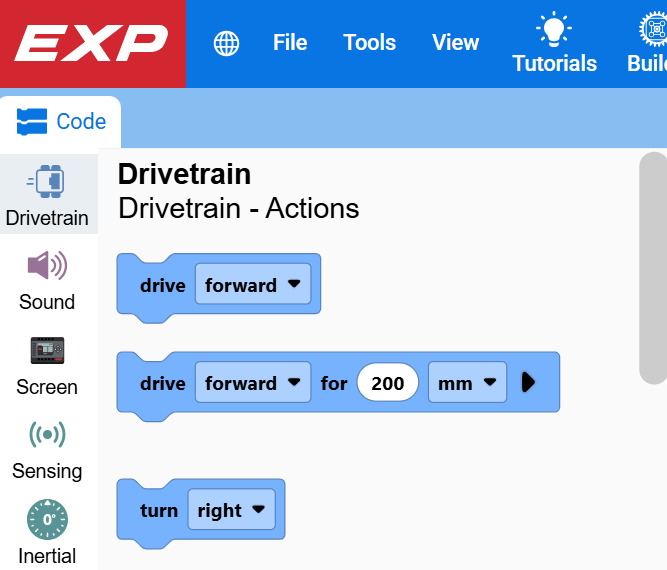
Pritvirtinkite du vairavimo blokelius po paleidimo blokeliu.
Dvi pavaros blokams, prijungtiems apačioje, paleidimo metu.#
kai pradėta
važiuoti [pirmyn v] per (200) [mm v] ▶
važiuoti [pirmyn v] per (200) [mm v] ▶
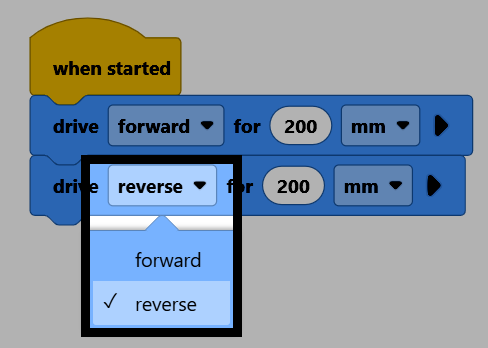
Antrame bloke pakeiskite parametrą kryptis į atvirkštinė.
Įsitikinkite, kad jūsų robotas prijungtas prie „VEXcode“, tada pasirinkite Atsisiųsti, kad atsisiųstumėte projektą į smegenis.
Pasirinkite Vykdyti, kad paleistumėte projektą. Robotas važiuos pirmyn, o tada tokį patį atstumą nuvažiuos atbuline eiga.