अपने रोबोट को हिलाना#
Moving Your Robot
यह ट्यूटोरियल आपको VEXcode EXP में रोबोट को आगे और पीछे ले जाने के लिए drive for ब्लॉक का उपयोग करने का तरीका बताता है। अंत तक, आपके पास एक ऐसा प्रोजेक्ट होगा जो आपके रोबोट को पहले आगे और फिर पीछे की ओर चलाएगा।
सुनिश्चित करें कि आपका रोबोट ड्राइवट्रेन के साथ कॉन्फ़िगर किया गया है, ताकि आपको टूलबॉक्स में ड्राइवट्रेन ब्लॉक दिखाई दें।
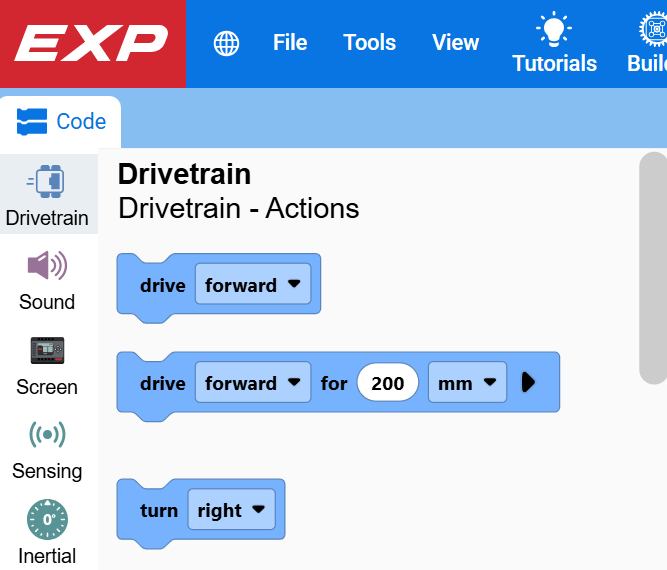
व्हेन स्टार्टेड ब्लॉक के नीचे दो ड्राइव फॉर ब्लॉक लगाएं।
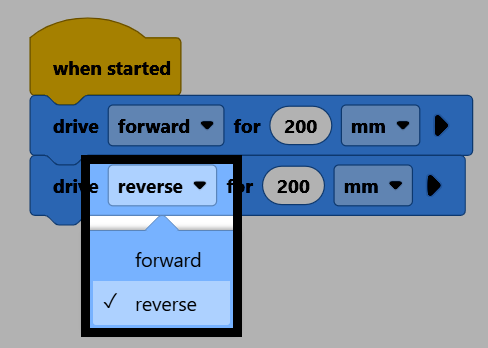
शुरू होने पर नीचे जुड़े हुए दो ड्राइव ब्लॉक।#
जब शुरू हो
[आगे v] दिशा में (200) [mm v] चलाएं ▶
[आगे v] दिशा में (200) [mm v] चलाएं ▶
दूसरे ब्लॉक पर, दिशा पैरामीटर को रिवर्स में बदलें।
सुनिश्चित करें कि आपका रोबोट VEXcode से कनेक्टेड है, फिर प्रोजेक्ट को ब्रेन में डाउनलोड करने के लिए डाउनलोड चुनें।
प्रोजेक्ट चलाने के लिए रन चुनें। रोबोट पहले आगे बढ़ेगा, फिर उतनी ही दूरी पीछे की ओर तय करेगा।