Přesun robota#
Moving Your Robot
Tento tutoriál vás provede používáním bloku drive for k pohybu robota vpřed a vzad ve VEXcode EXP. Na konci budete mít projekt, který pohání robota vpřed a poté vzad.
Ujistěte se, že váš robot je nakonfigurován s pohonem, abyste v nástrojové sadě viděli bloky pohonu.
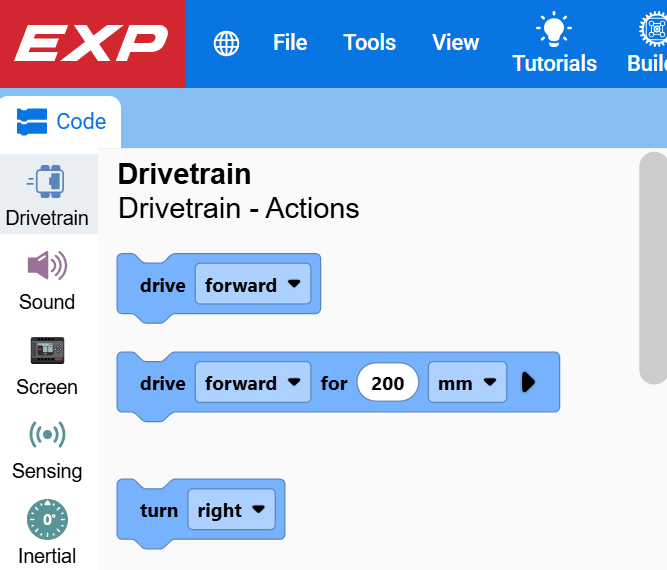
Pod blok when started připojte dva bloky drive for.
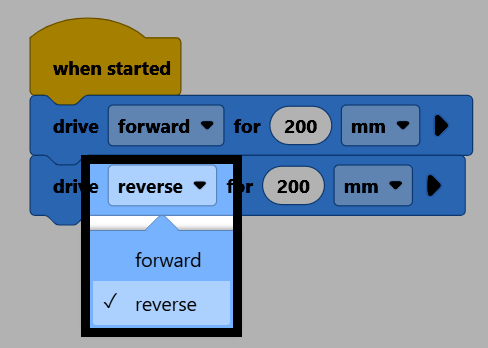
Dva disky pro bloky připojené níže při spuštění.#
při spuštění
jet [dopředu v] na (200) [mm v] ▶
jet [dopředu v] na (200) [mm v] ▶
Ve druhém bloku změňte parametr direction na reverse.
Ujistěte se, že je váš robot připojen k VEXcode, a poté vyberte Stáhnout pro stažení projektu do Brainu.
Vyberte Spustit pro spuštění projektu. Robot se pojede dopředu a poté stejnou vzdálenost couvne.