การเคลื่อนย้ายหุ่นยนต์ของคุณ#
Moving Your Robot
บทช่วยสอนนี้จะแนะนำวิธีการใช้บล็อก drive for เพื่อเคลื่อนหุ่นยนต์ของคุณไปข้างหน้าและถอยหลังใน VEXcode EXP เมื่อจบบทนี้ คุณจะมีโปรเจ็กต์ที่สามารถขับเคลื่อนหุ่นยนต์ของคุณไปข้างหน้าและถอยหลังได้
ตรวจสอบให้แน่ใจว่าหุ่นยนต์ของคุณได้รับการกำหนดค่าด้วยระบบขับเคลื่อน (Drivetrain) แล้ว เพื่อให้คุณเห็นบล็อกระบบขับเคลื่อนในกล่องเครื่องมือ
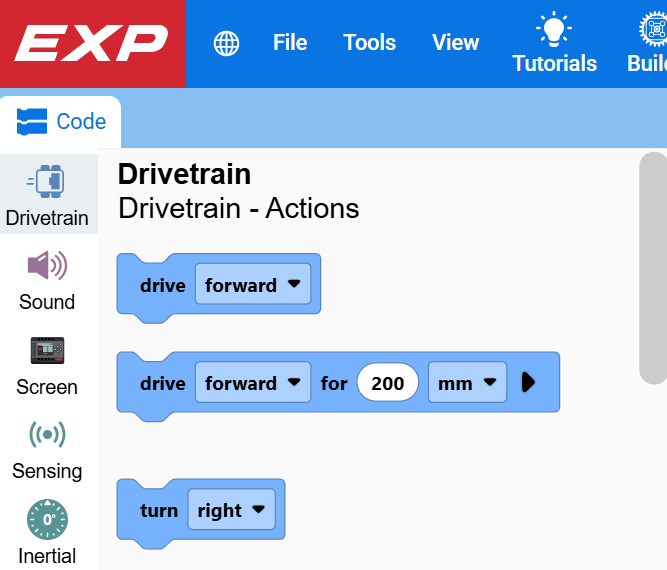
ติดบล็อก drive for สองอันไว้ด้านล่างบล็อก when started
เมื่อเริ่มการทำงาน ไดรฟ์สองตัวสำหรับบล็อกที่เชื่อมต่อด้านล่างจะถูกถอดออก#
เมื่อเริ่มต้น
ขับ [ไปข้างหน้า v] เป็น (200) [มม. v] ▶
ขับ [ไปข้างหน้า v] เป็น (200) [มม. v] ▶
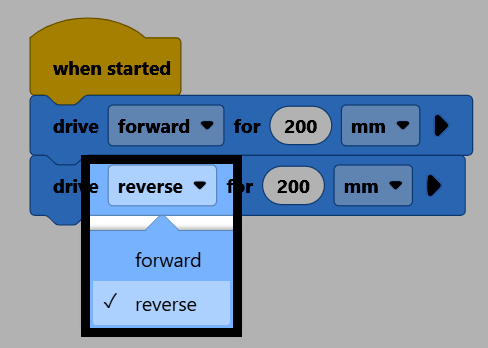
ในบล็อกที่สอง ให้เปลี่ยนพารามิเตอร์ ทิศทาง เป็น ย้อนกลับ
ตรวจสอบให้แน่ใจว่าหุ่นยนต์ของคุณเชื่อมต่อกับ VEXcode แล้ว จากนั้นเลือก ดาวน์โหลด เพื่อดาวน์โหลดโปรเจ็กต์ไปยัง Brain
เลือก Run เพื่อเริ่มโปรเจ็กต์ หุ่นยนต์จะขับเคลื่อนไปข้างหน้า จากนั้นจะขับเคลื่อนถอยหลังเป็นระยะทางเท่ากัน