
রেঞ্জ ফাইন্ডার#
ভূমিকা#
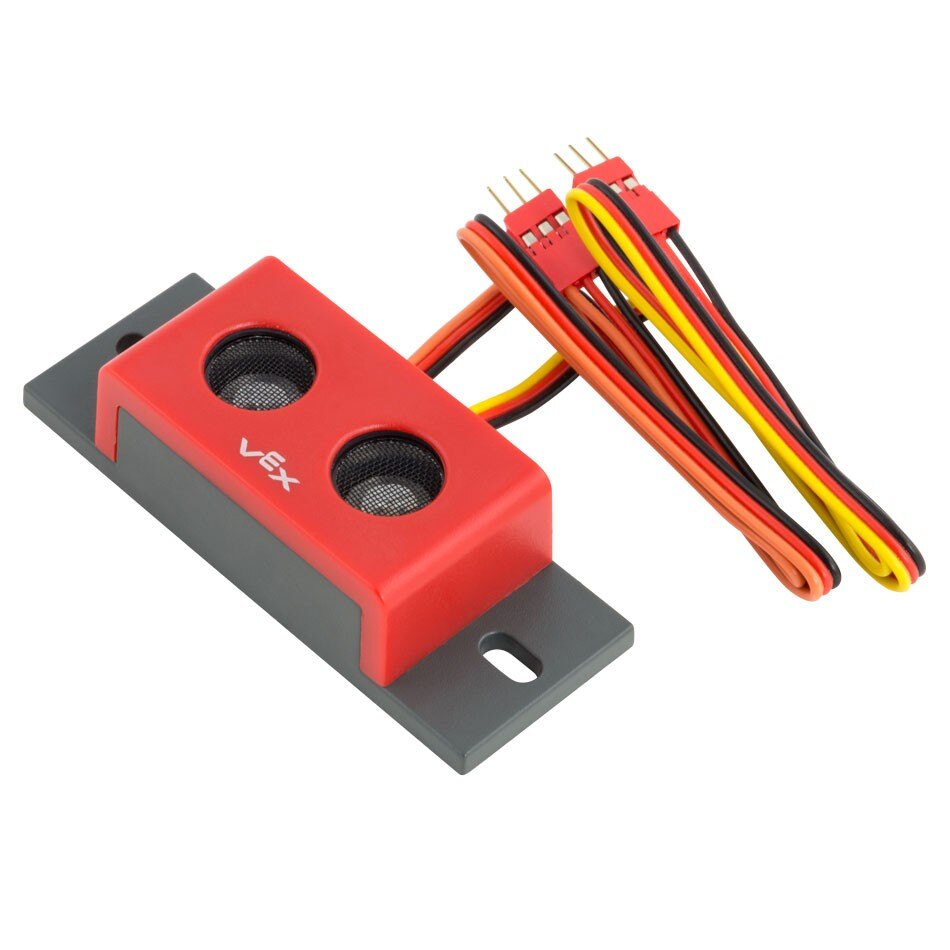
sonar ক্লাসটি আল্ট্রাসনিক রেঞ্জ ফাইন্ডারের সাথে ব্যবহৃত হয়, যা শব্দ তরঙ্গ ব্যবহার করে নিকটতম বস্তুর দূরত্ব পরিমাপ করে। এটি একটি আল্ট্রাসনিক পালস পাঠিয়ে এবং সেই শব্দটি ফিরে আসতে কতক্ষণ সময় লাগে তা পরিমাপ করে কাজ করে।
ক্লাস কনস্ট্রাক্টর#
sonar(
  triport::port &port);
ক্লাস ডেস্ট্রাক্টর#
sonar অবজেক্টটি ধ্বংস করে এবং সংশ্লিষ্ট রিসোর্সসমূহ মুক্ত করে।
virtual ~sonar();
প্যারামিটার#
প্যারামিটার |
প্রকার |
বর্ণনা |
|---|---|---|
|
|
রেঞ্জ ফাইন্ডার দ্বারা ব্যবহৃত একটি প্রয়োজনীয় দুই-পোর্ট গ্রুপের প্রথম ৩-ওয়্যার পোর্ট। রেঞ্জ ফাইন্ডারটি ব্রেইন অথবা একটি ৩-ওয়্যার এক্সপান্ডারের দুটি সংলগ্ন পোর্ট (A–B, C–D, E–F, বা G–H) দখল করে। জোড়ার প্রথম পোর্টটি (A, C, E, বা G) নির্দিষ্ট করুন, যা |
উদাহরণ#
// Create a sonar instance in Ports A and B
sonar RangeFinderA = sonar(Brain.ThreeWirePort.A);
সদস্যদের কার্যাবলী#
sonar ক্লাসে নিম্নলিখিত সদস্য ফাংশনগুলো অন্তর্ভুক্ত রয়েছে:
foundObject— রেঞ্জ ফাইন্ডার কোনো বস্তু সনাক্ত করতে পেরেছে কিনা তা ফেরত দেয়।distance— রেঞ্জ ফাইন্ডার এবং নিকটতম সনাক্ত করা বস্তুর মধ্যে দূরত্ব ফেরত দেয়।
যেকোনো sonar মেম্বার ফাংশন কল করার আগে, sonar ইনস্ট্যান্স অবশ্যই তৈরি করতে হবে, যেমনটি নিচে দেখানো হয়েছে:
/* This constructor is required when using VS Code.
Range Finder configuration is generated automatically
in VEXcode using the Device Menu. Replace the values
as needed. */

// Create a sonar instance in Ports A and B
sonar RangeFinderA = sonar(Brain.ThreeWirePort.A);
foundObject#
রেঞ্জ ফাইন্ডারটি তার দৃষ্টিসীমার মধ্যে কোনো বস্তু শনাক্ত করতে পেরেছে কি না, তা ফেরত দেয়।
Available Functionsbool foundObject();
এই ফাংশনটি কোনো প্যারামিটার গ্রহণ করে না।
Return Valuesরেঞ্জ ফাইন্ডার কোনো বস্তু শনাক্ত করেছে কিনা তা বোঝাতে একটি bool (বুলিয়ান) রিটার্ন করে।
true— রেঞ্জ ফাইন্ডারটি একটি বস্তু শনাক্ত করছে।false— রেঞ্জ ফাইন্ডার কোনো বস্তু শনাক্ত করতে পারছে না।
// Check if an object is detected.
if (RangeFinderA.foundObject()){
    // Print to screen on the brain that an object was found.
    Brain.Screen.print("object found");
}
distance#
সেন্সর দ্বারা শনাক্তকৃত নিকটতম বস্তুর পরিমাপকৃত দূরত্ব ফেরত দেয়।
Available Functionsdouble distance(
distanceUnits units );
প্যারামিটার |
প্রকার |
বর্ণনা |
|---|---|---|
|
|
দূরত্বের একক: |
নির্দিষ্ট এককে দূরত্ব বোঝাতে একটি double রিটার্ন করে।
// Get the Range Finder distance in millimeters.
double value = RangeFinderA.distance(mm);

// Print the current distance detected by the Range Finder to the
// Brain's screen.
Brain.Screen.print(value);