
เครื่องวัดระยะ#
การแนะนำ#
โซนาร์คลาส sonar ก ซึ่งวัดระยะห่างจากวัตถุที่ใกล้ที่สุดโดยใช้คลื่นเสียง หลักการทำงานคือการส่งคลื่นอัลตราโซนิกออกไปและวัดระยะเวลาที่เสียงสะท้อนกลับมา
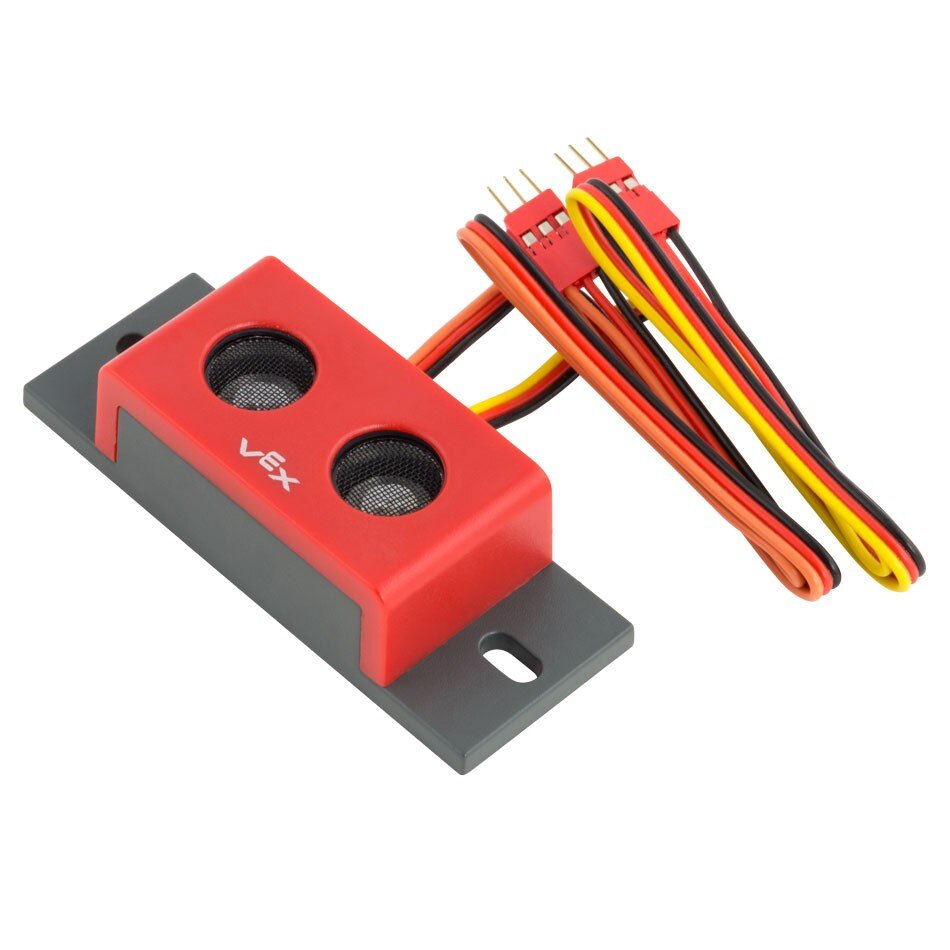
คอนสตรัคเตอร์คลาส#
sonar(
  triport::port &port);
ตัวทำลายคลาส#
ทำลายวัตถุ sonar และปล่อยทรัพยากรที่เกี่ยวข้อง
virtual ~sonar();
พารามิเตอร์#
พารามิเตอร์ |
พิมพ์ |
คำอธิบาย |
|---|---|---|
|
|
พอร์ต 3 สายแรกของกลุ่มพอร์ตสองสายที่จำเป็นซึ่งใช้โดยตัวค้นหาระยะ (Range Finder) ตัวค้นหาระยะจะใช้พอร์ตที่อยู่ติดกันสองพอร์ต (A–B, C–D, E–F หรือ G–H) บนตัวประมวลผลหลัก (Brain) หรือตัวขยายสัญญาณ 3 สาย (3-Wire Expander) ระบุพอร์ตแรกในคู่ (A, C, E หรือ G) โดยเขียนเป็น |
ตัวอย่าง#
// Create a sonar instance in Ports A and B
sonar RangeFinderA = sonar(Brain.ThreeWirePort.A);
ฟังก์ชันสมาชิก#
คลาส sonar ประกอบด้วยฟังก์ชันสมาชิกต่อไปนี้:
foundObject— ส่งคืนว่า Range Finder ตรวจพบวัตถุหรือไม่distance— ส่งคืนระยะทางระหว่าง Range Finder กับวัตถุที่ตรวจพบที่ใกล้ที่สุด
ก่อนเรียกใช้ฟังก์ชันสมาชิก sonar ใดๆ จะต้องสร้างอินสแตนซ์ sonar ก่อน ดังแสดงด้านล่าง:
/* This constructor is required when using VS Code.
Range Finder configuration is generated automatically
in VEXcode using the Device Menu. Replace the values
as needed. */

// Create a sonar instance in Ports A and B
sonar RangeFinderA = sonar(Brain.ThreeWirePort.A);
foundObject#
ส่งคืนค่าว่าเครื่องวัดระยะตรวจพบวัตถุภายในขอบเขตการมองเห็นหรือไม่
Available Functionsbool foundObject();
ฟังก์ชันนี้ไม่รับพารามิเตอร์ใดๆ
Return Valuesส่งคืนค่าบูลีน bool ซึ่งแสดงว่าตัวค้นหาระยะตรวจพบวัตถุหรือไม่:
true— เครื่องวัดระยะกำลังตรวจจับวัตถุfalse— เครื่องวัดระยะไม่พบวัตถุ
// Check if an object is detected.
if (RangeFinderA.foundObject()){
    // Print to screen on the brain that an object was found.
    Brain.Screen.print("object found");
}
distance#
ส่งคืนระยะห่างที่วัดได้ไปยังวัตถุที่ใกล้ที่สุดที่เซ็นเซอร์ตรวจพบ
Available Functionsdouble distance(
distanceUnits units );
พารามิเตอร์ |
พิมพ์ |
คำอธิบาย |
|---|---|---|
|
|
หน่วยที่ใช้แสดงระยะทาง: |
ส่งคืนค่า double ซึ่งแสดงถึงระยะทางในหน่วยที่ระบุ
// Get the Range Finder distance in millimeters.
double value = RangeFinderA.distance(mm);

// Print the current distance detected by the Range Finder to the
// Brain's screen.
Brain.Screen.print(value);