
télémètre#
Introduction#
Le sonar de classe sonar est utilisé avec le télémètre à ultrasons, qui mesure la distance à l’objet le plus proche grâce aux ondes sonores. Son fonctionnement repose sur l’émission d’une impulsion ultrasonore et la mesure du temps de retour de cette impulsion.
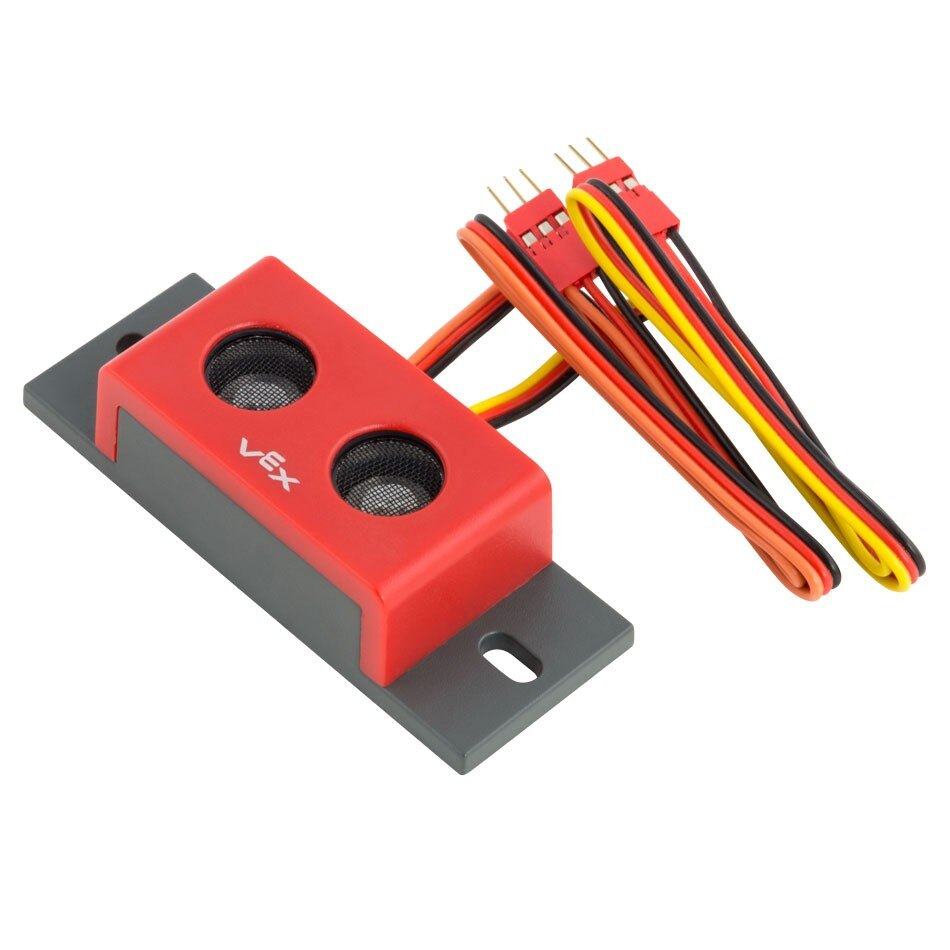
Constructeur de classe#
sonar(
  triport::port &port);
Destructeur de classe#
Détruit l’objet sonar et libère les ressources associées.
virtual ~sonar();
Paramètres#
Paramètre |
Taper |
Description |
|---|---|---|
|
|
The first 3-Wire Port of a required two-port group used by the Range Finder. The Range Finder occupies two adjacent ports (A–B, C–D, E–F, or G–H) on either the Brain or a 3-Wire Expander. Specify the first port in the pair (A, C, E, or G), written as |
Exemples#
// Create a sonar instance in Ports A and B
sonar RangeFinderA = sonar(Brain.ThreeWirePort.A);
Fonctions des membres#
La classe sonar comprend les fonctions membres suivantes :
foundObject— Indique si le détecteur de portée détecte un objet.distance— Renvoie la distance entre le télémètre et l’objet détecté le plus proche.
Before calling any sonar member functions, a sonar instance must be created, as shown below:
/* This constructor is required when using VS Code.
Range Finder configuration is generated automatically
in VEXcode using the Device Menu. Replace the values
as needed. */

// Create a sonar instance in Ports A and B
sonar RangeFinderA = sonar(Brain.ThreeWirePort.A);
foundObject#
Indique si le télémètre détecte un objet dans son champ de vision.
Available Functionsbool foundObject();
Cette fonction n’accepte aucun paramètre.
Return ValuesRenvoie une valeur booléenne bool indiquant si le détecteur de distance détecte un objet :
true— Le télémètre détecte un objet.false— Le télémètre ne détecte aucun objet.
// Check if an object is detected.
if (RangeFinderA.foundObject()){
    // Print to screen on the brain that an object was found.
    Brain.Screen.print("object found");
}
distance#
Renvoie la distance mesurée jusqu’à l’objet le plus proche détecté par le capteur.
Available Functionsdouble distance(
distanceUnits units );
Paramètre |
Taper |
Description |
|---|---|---|
|
|
L’unité qui représente la distance : |
Renvoie un nombre décimal double représentant la distance dans les unités spécifiées.
// Get the Range Finder distance in millimeters.
double value = RangeFinderA.distance(mm);

// Print the current distance detected by the Range Finder to the
// Brain's screen.
Brain.Screen.print(value);