
Diapazono ieškiklis#
Įvadas#
sonar kiek laiko užtrunka, kol garsas atsispindi.
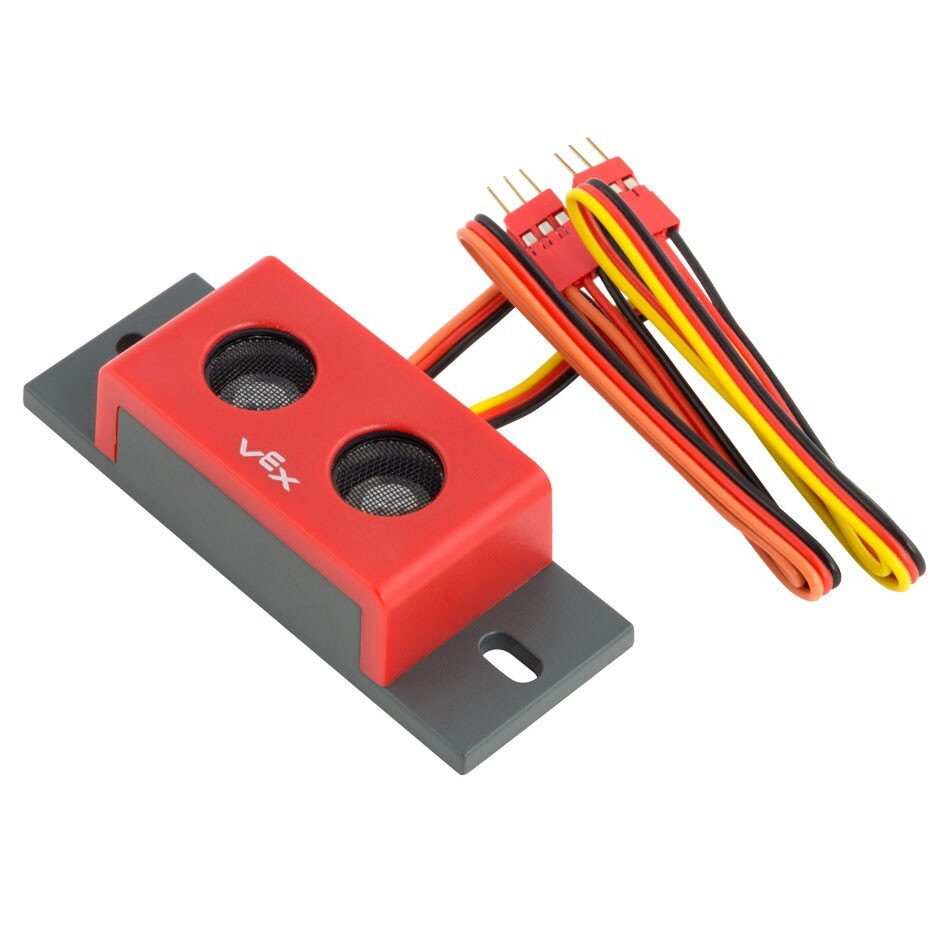
Klasės konstruktorius#
sonar(
  triport::port &port);
Klasės destruktorius#
Sunaikina sonar objektą ir išlaisvina susijusius išteklius.
virtual ~sonar();
Parametrai#
Parametras |
Tipas |
Aprašymas |
|---|---|---|
|
|
Pirmasis 3 laidų prievadas iš dviejų prievadų grupės, kurią naudoja atstumo ieškiklis. Atstumo ieškiklis užima du gretimus prievadus (A–B, C–D, E–F arba G–H) „Brain“ arba 3 laidų plėtiklyje. Nurodykite pirmąjį poros prievadą (A, C, E arba G), užrašytą taip: |
Pavyzdžiai#
// Create a sonar instance in Ports A and B
sonar RangeFinderA = sonar(Brain.ThreeWirePort.A);
Narių funkcijos#
sonar klasė apima šias narines funkcijas:
foundObject— Grąžina, ar diapazono ieškiklis aptinka objektą.distance— Grąžina atstumą tarp atstumo ieškiklio ir artimiausio aptikto objekto.
Prieš iškviečiant bet kokias sonar nario funkcijas, reikia sukurti sonar egzempliorių, kaip parodyta žemiau:
/* This constructor is required when using VS Code.
Range Finder configuration is generated automatically
in VEXcode using the Device Menu. Replace the values
as needed. */

// Create a sonar instance in Ports A and B
sonar RangeFinderA = sonar(Brain.ThreeWirePort.A);
foundObject#
Grąžina, ar diapazono ieškiklis aptinka objektą savo matymo lauke.
Available Functionsbool foundObject();
Ši funkcija nepriima jokių parametrų.
Return ValuesGrąžina bool nurodantį, ar diapazono ieškiklis aptinka objektą:
true— Atstumo ieškiklis aptinka objektą.false— Atstumo ieškiklis neaptinka objekto.
// Check if an object is detected.
if (RangeFinderA.foundObject()){
    // Print to screen on the brain that an object was found.
    Brain.Screen.print("object found");
}
distance#
Grąžina išmatuotą atstumą iki artimiausio jutiklio aptikto objekto.
Available Functionsdouble distance(
distanceUnits units );
Parametras |
Tipas |
Aprašymas |
|---|---|---|
|
|
Atstumą matuojantis vienetas: |
Grąžina skaičių double reiškiantį atstumą nurodytais vienetais.
// Get the Range Finder distance in millimeters.
double value = RangeFinderA.distance(mm);

// Print the current distance detected by the Range Finder to the
// Brain's screen.
Brain.Screen.print(value);