
অ্যাক্সেলেরোমিটার#
ভূমিকা#
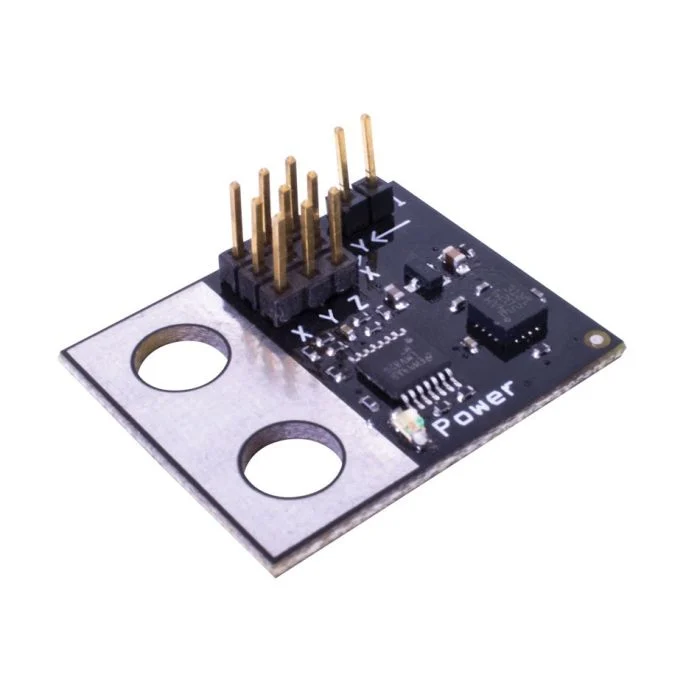
অ্যাক্সেলেরোমিটার accelerometer ত্বরণের উপর ভিত্তি করে পরিবর্তিত হয়।
অ্যাক্সেলেরোমিটারের একটি জাম্পার এর সংবেদনশীলতার পরিসীমা নির্ধারণ করে:
2G - -2G থেকে +2G পর্যন্ত ত্বরণ পরিমাপ করে।
6G - -6G থেকে +6G পর্যন্ত ত্বরণ পরিমাপ করে।
ক্লাস কনস্ট্রাক্টর#
accelerometer(
  triport::port &port,
  bool           bHighSensitivity = false);
ক্লাস ডেস্ট্রাক্টর#
accelerometer অবজেক্টটি ধ্বংস করে এবং সংশ্লিষ্ট রিসোর্সসমূহ মুক্ত করে।
virtual ~accelerometer();
প্যারামিটার#
প্যারামিটার |
প্রকার |
বর্ণনা |
|---|---|---|
|
|
অ্যাক্সেলেরোমিটারটি যে ৩-ওয়্যার পোর্টের সাথে সংযুক্ত, তা |
|
|
ঐচ্ছিক। অ্যাক্সেলেরোমিটারে উচ্চ সংবেদনশীলতা মোড চালু করবেন কিনা:
|
উদাহরণ#
// Create a 6G accelerometer instance in Port A
accelerometer Accel6GA = accelerometer(Brain.ThreeWirePort.A);
// Create a 2G accelerometer instance in Port A
accelerometer Accel2GA = accelerometer(Brain.ThreeWirePort.A, true);
সদস্যদের কার্যাবলী#
accelerometer ক্লাসে নিম্নলিখিত মেম্বার ফাংশনগুলো অন্তর্ভুক্ত রয়েছে:
acceleration— অ্যাক্সেলেরোমিটার দ্বারা পরিমাপ করা ত্বরণকে Gs-এ ফেরত দেয়।
যেকোনো accelerometer মেম্বার ফাংশন কল করার আগে, একটি accelerometer ইনস্ট্যান্স তৈরি করতে হবে, যেমনটি নিচে দেখানো হয়েছে:
/* This constructor is required when using VS Code.
Accelerometer configuration is generated automatically
in VEXcode using the Device Menu. Replace the values
as needed. */

// Create a 2G accelerometer instance in Port A
accelerometer Accel2GA = accelerometer(Brain.ThreeWirePort.A, true);
acceleration#
Gs এককে পরিমাপ করা ত্বরণ ফেরত দেয়।
Available Functionsdouble acceleration();
এই ফাংশনটি কোনো প্যারামিটার গ্রহণ করে না।
Return ValuesGs এককে পরিমাপ করা ত্বরণকে প্রতিনিধিত্বকারী একটি double ডাবল রিটার্ন করে।
// Drive the robot forward.
Drivetrain.drive(forward);

// Get the acceleration measured by the Accelerometer.
double accelerationValue = Accel2GA.acceleration();