
거리 측정기#
소개#
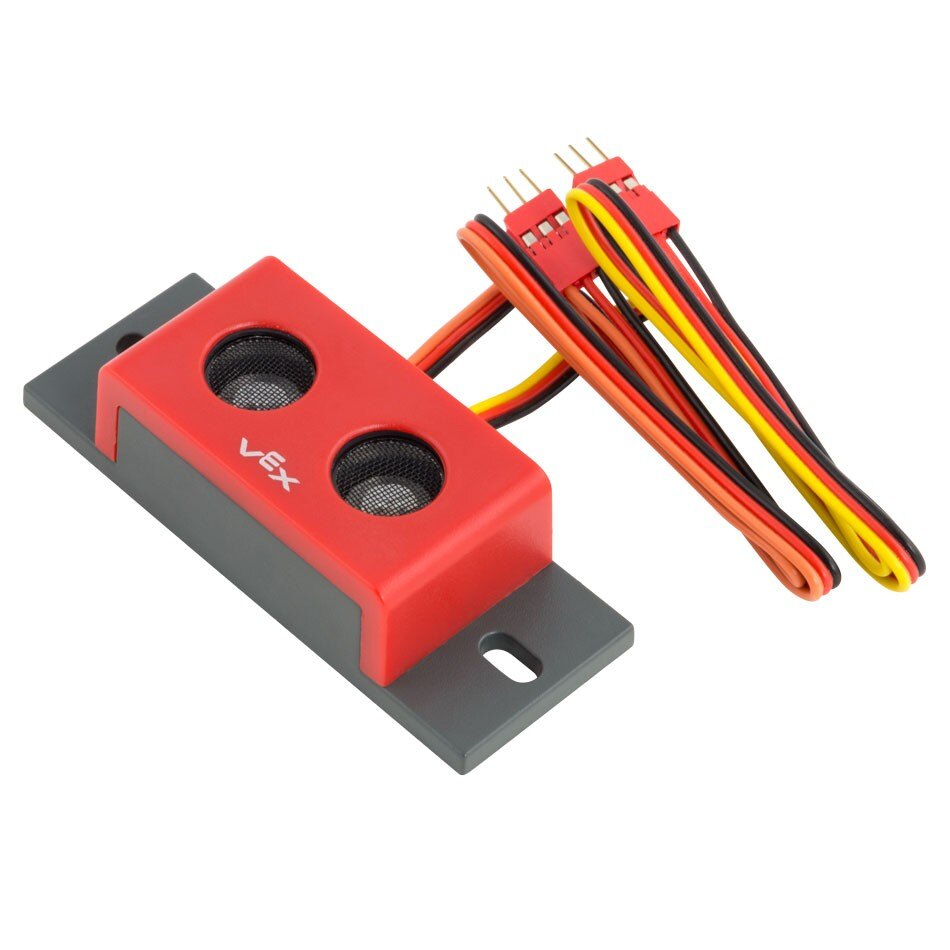
sonar 급은 초음파 거리 측정기와 함께 사용되며, 초음파를 이용하여 가장 가까운 물체까지의 거리를 측정합니다. 초음파 펄스를 발사하고 반사되어 돌아오는 데 걸리는 시간을 측정하는 방식으로 작동합니다.
클래스 생성자#
sonar(
  triport::port &port);
클래스 소멸자#
sonar 객체를 파괴하고 관련 리소스를 해제합니다.
virtual ~sonar();
매개변수#
매개변수 |
유형 |
설명 |
|---|---|---|
|
|
거리 측정기에서 사용하는 필수 2포트 그룹의 첫 번째 3선 포트입니다. 거리 측정기는 브레인 또는 3선 확장기의 인접한 두 포트(A-B, C-D, E-F 또는 G-H)를 사용합니다. 쌍을 이루는 첫 번째 포트(A, C, E 또는 G)를 지정해야 하며, 형식은 |
예시#
// Create a sonar instance in Ports A and B
sonar RangeFinderA = sonar(Brain.ThreeWirePort.A);
회원 기능#
sonar 클래스는 다음과 같은 멤버 함수를 포함합니다.
foundObject— 범위 찾기가 객체를 감지했는지 여부를 반환합니다.distance— 거리 측정기와 가장 가까운 감지된 객체 사이의 거리를 반환합니다.
sonar 멤버 함수를 호출하기 전에 아래와 같이 sonar 인스턴스를 생성해야 합니다.
/* This constructor is required when using VS Code.
Range Finder configuration is generated automatically
in VEXcode using the Device Menu. Replace the values
as needed. */

// Create a sonar instance in Ports A and B
sonar RangeFinderA = sonar(Brain.ThreeWirePort.A);
foundObject#
거리 측정기가 시야 내에 물체를 감지했는지 여부를 반환합니다.
Available Functionsbool foundObject();
이 함수는 매개변수를 받지 않습니다.
Return Values거리 측정기가 물체를 감지했는지 여부를 나타내는 bool 의 부울 값을 반환합니다.
true— 거리 측정기가 물체를 감지했습니다.false— 거리 측정기가 물체를 감지하지 못했습니다.
// Check if an object is detected.
if (RangeFinderA.foundObject()){
    // Print to screen on the brain that an object was found.
    Brain.Screen.print("object found");
}
distance#
센서가 감지한 가장 가까운 물체까지의 측정된 거리를 반환합니다.
Available Functionsdouble distance(
distanceUnits units );
매개변수 |
유형 |
설명 |
|---|---|---|
|
|
거리를 나타내는 단위: |
지정된 단위로 거리를 나타내는 double 을 반환합니다.
// Get the Range Finder distance in millimeters.
double value = RangeFinderA.distance(mm);

// Print the current distance detected by the Range Finder to the
// Brain's screen.
Brain.Screen.print(value);