
Далекомір#
Вступ#
Сонар класу sonar скільки часу потрібно, щоб звук відбився назад.
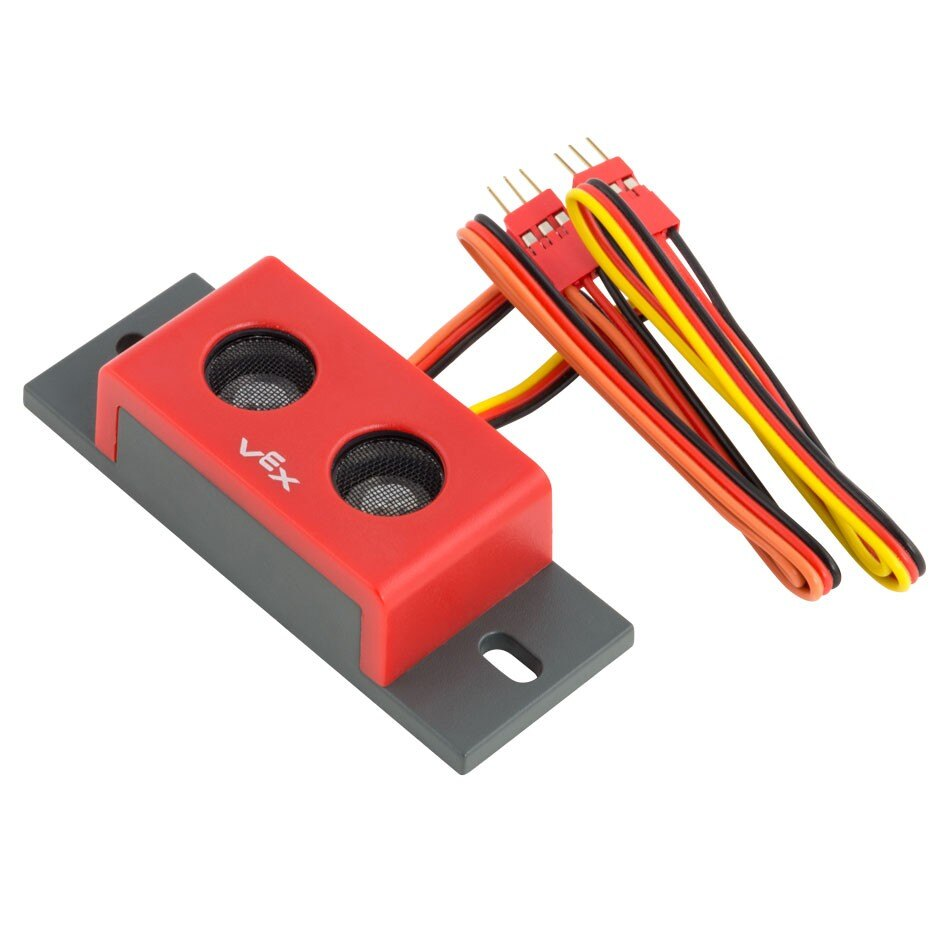
Конструктор класів#
sonar(
  triport::port &port);
Деструктор класів#
Знищує об’єкт сонару sonar та звільняє пов’язані з ним ресурси.
virtual ~sonar();
Параметри#
Параметр |
Тип |
Опис |
|---|---|---|
|
|
Перший 3-провідний порт необхідної двопортової групи, що використовується далекоміром. Далемір займає два сусідні порти (A–B, C–D, E–F або G–H) на Brain або на 3-провідному розширювачі. Вкажіть перший порт у парі (A, C, E або G), записаний як |
Приклади#
// Create a sonar instance in Ports A and B
sonar RangeFinderA = sonar(Brain.ThreeWirePort.A);
Функції-члени#
Клас sonar містить такі функції-члени:
foundObject— Повертає, чи виявляє далекомір об’єкт.distance— Повертає відстань між далекоміром та найближчим виявленим об’єктом.
Перед викликом будь-яких функцій-членів sonar необхідно створити екземпляр sonar , як показано нижче:
/* This constructor is required when using VS Code.
Range Finder configuration is generated automatically
in VEXcode using the Device Menu. Replace the values
as needed. */

// Create a sonar instance in Ports A and B
sonar RangeFinderA = sonar(Brain.ThreeWirePort.A);
foundObject#
Повертає, чи виявляє далекомір об’єкт у своєму полі зору.
Available Functionsbool foundObject();
Ця функція не приймає жодних параметрів.
Return ValuesПовертає логічне значення bool вказує на те, чи виявляє дальномір об’єкт:
true— Далекомір виявляє об’єкт.false— Далекомір не виявляє об’єкт.
// Check if an object is detected.
if (RangeFinderA.foundObject()){
    // Print to screen on the brain that an object was found.
    Brain.Screen.print("object found");
}
distance#
Повертає виміряну відстань до найближчого об’єкта, виявленого датчиком.
Available Functionsdouble distance(
distanceUnits units );
Параметр |
Тип |
Опис |
|---|---|---|
|
|
Одиниця вимірювання відстані: |
Повертає значення типу double що представляє відстань у вказаних одиницях вимірювання.
// Get the Range Finder distance in millimeters.
double value = RangeFinderA.distance(mm);

// Print the current distance detected by the Range Finder to the
// Brain's screen.
Brain.Screen.print(value);