
Interruptor de parachoques#
Introducción#
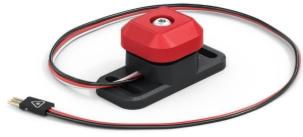
La clase bumper se utiliza con el interruptor Bumper Switch, un interruptor mecánico que cierra un circuito al pulsarlo, lo que permite al robot detectar las pulsaciones y las liberaciones.
Constructor de clases#
bumper(
  triport::port &port );
Destructor de clase#
Destruye el objeto bumper y libera los recursos asociados.
virtual ~bumper();
Parámetros#
Parámetro |
Tipo |
Descripción |
|---|---|---|
|
|
El puerto de 3 cables al que está conectado el Bumper Switch, escrito |
Ejemplo#
// Create a bumper instance in Port A
bumper BumperA = bumper(Brain.ThreeWirePort.A);
Funciones de los miembros#
La clase bumper incluye las siguientes funciones miembro:
pressing— Devuelve si se está presionando el interruptor del parachoques.pressed: registra una función que se llamará cuando se presione el interruptor del parachoques.released— Registra una función que se llamará cuando se libere el interruptor del parachoques.
Antes de llamar a bumper miembro de bumper instancia de parachoques, como se muestra a continuación:
/* This constructor is required when using VS Code.
Bumper Switch configuration is generated automatically
in VEXcode using the Device Menu. Replace the values
as needed. */

// Create a bumper instance in Port A
bumper BumperA = bumper(Brain.ThreeWirePort.A);
pressing#
Devuelve si el interruptor del parachoques se está presionando actualmente. Esto se puede utilizar para comprobar si el robot choca con otros objetos.
Available Functionsint32_t pressing();
Esta función no acepta ningún parámetro.
Return ValuesDevuelve un int32_t que indica si se está presionando el interruptor del parachoques.
1— Se está presionando el interruptor del parachoques.0— No se está presionando el interruptor del parachoques.
pressed#
Registra una función que se llamará cuando se presione el interruptor del parachoques.
Available Functionsvoid pressed( void (* callback)(void) );
Parámetro |
Tipo |
Descripción |
|---|---|---|
|
|
Un puntero a una función que se llamará cuando se presione el parachoques. |
Esta función no devuelve un valor.
ExamplesDefina la función de devolución de llamada (fuera de
int main())// Display a message when bumper is pressed void BumperPressed() { Brain.Screen.print("Bumper pressed"); }Registrar la devolución de llamada dentro de
int main()int main() { /* vexcodeInit() is only required when using VEXcode. Remove vexcodeInit() if compiling in VS Code. */ vexcodeInit(); // Run BumperPressed when the value of the Bumper Switch is pressed. BumperA.pressed(BumperPressed); }
released#
Registra una función que se llamará cuando se suelte el interruptor de parachoques.
Available Functionsvoid released( void (* callback)(void) );
Parámetro |
Tipo |
Descripción |
|---|---|---|
|
|
Un puntero a una función que se llamará cuando se suelte el parachoques. |
Esta función no devuelve un valor.
ExamplesDefina la función de devolución de llamada (fuera de
int main())// Display a message when bumper is released void BumperReleased() { Brain.Screen.print("Bumper released"); }Registrar la devolución de llamada dentro de
int main()int main() { /* vexcodeInit() is only required when using VEXcode. Remove vexcodeInit() if compiling in VS Code. */ vexcodeInit(); // Run BumperReleased when the value of the Bumper Switch is released. BumperA.released(BumperReleased); }