
Line Tracker#
Introducción#
La clase line se utiliza con el Line Tracker, un sensor analógico que emplea un LED infrarrojo y un sensor de luz para detectar la reflectividad de la superficie que tiene delante. Está diseñado para montarse bajo el chasis de un robot, de modo que este pueda seguir una trayectoria premarcada.
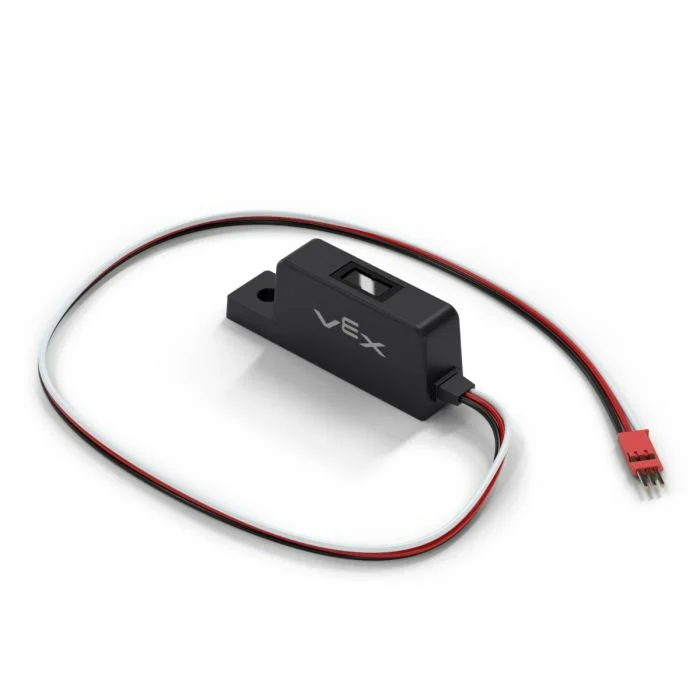
Constructor de clases#
line(
  triport::port &port );
Destructor de clase#
Destroys the line object and releases associated resources.
virtual ~line();
Parámetros#
Parámetro |
Tipo |
Descripción |
|---|---|---|
|
|
El puerto de 3 cables al que está conectado el rastreador de línea, escrito |
Ejemplos#
// Create a line instance in Port A
line LineTrackerA = line(Brain.ThreeWirePort.A);
Funciones de los miembros#
La clase de la línea line incluye las siguientes funciones miembro:
reflectivity— Devuelve unint32_tque representa la cantidad de luz reflejada desde la superficie como porcentaje.
Antes de llamar a line miembro de line instancia de línea, como se muestra a continuación:
/* This constructor is required when using VS Code.
Line Tracker configuration is generated automatically
in VEXcode using the Device Menu. Replace the values
as needed. */

// Create a line instance in Port A
line LineTrackerA = line(Brain.ThreeWirePort.A);
reflectivity#
Devuelve un int32_t que representa la cantidad de luz reflejada desde la superficie como porcentaje. Esto se puede utilizar para ayudar a un robot a seguir una ruta marcada previamente.
Nota:
0% de reflectividad significa que el objeto es muy oscuro.
100% de reflectividad significa que el objeto es muy brillante.
int32_t reflectivity(
  percentUnits units = percentUnits::pct );
Parámetro |
Tipo |
Descripción |
|---|---|---|
|
|
La unidad que representa la reflectividad: |
Devuelve un int32_t que representa la reflectividad medida por el Line Tracker como un porcentaje en el rango de 0 - 100%.
// Display the detected reflectivity
int32_t value = LineTrackerA.reflectivity();
Brain.Screen.print(value);