
GPS 센서#
소개#
V5 GPS(Game Positioning System™) 센서는 VEX 필드에서 로봇의 정확한 위치 및 방향 추적을 제공합니다. 필드 둘레에 있는 GPS 필드 코드를 사용하여 로봇의 X, Y 좌표와 방향을 실시간으로 계산합니다.
GPS 센서는 장치 창에서 GPS 센서를 구성할 때 입력한 오프셋을 기반으로 자동으로 계산된 기준점을 사용하여 로봇의 위치를 반환합니다.
GPS 센서에 대한 자세한 내용은 VEX 라이브러리의 VEX V5에서 GPS 센서 사용을 참조하십시오.
기준점은 GPS 센서 자체의 (0, 0) 위치로 작용하며 GPS 메서드에서 반환되는 모든 좌표, 방향 및 이동은 이 구성된 지점을 기준으로 합니다.
이 페이지에서는 예시 GPS 센서 이름으로 gps_sensor 사용합니다. 필요에 따라 설정한 이름으로 바꿔주세요.
다음은 사용 가능한 방법 목록입니다.
calibrate– GPS 센서의 방향을 현재 구동계 방향으로 설정하도록 보정합니다.set_origin– 로봇의 기준점 위치를 설정합니다.set_location– 필드에서 기준점의 위치와 방향을 모두 설정합니다.x_position– 필드에서 참조점의 x 좌표를 반환합니다.y_position– 필드에서 참조점의 y 좌표를 반환합니다.heading– 필드 방향을 기반으로 참조점의 헤딩을 반환합니다.acceleration– 선택된 축에 대한 로봇의 가속도를 반환합니다.gyro_rate– 선택된 축에 대한 로봇의 회전 속도를 반환합니다.orientation– 로봇의 롤, 피치 또는 요 방향을 도 단위로 반환합니다.quality– GPS 센서의 신호 강도를 반환합니다.changed– GPS 센서가 방향 변화를 감지할 때마다 호출될 함수를 등록합니다.
생성자 – GPS 센서를 수동으로 초기화합니다.
Gps– GPS 센서를 생성합니다.
보정하다#
calibrate 기준점을 보정하고, 설정된 방향을 현재 구동계 방향으로 설정합니다. 이 과정 동안 로봇은 완전히 정지해 있어야 하며, 보정 중에 움직이면 부정확한 결과가 나옵니다.
Usage:
gps_sensor.calibrate()
매개변수 |
설명 |
|---|---|
이 메서드에는 매개변수가 없습니다. |
set_origin#
set_origin 로봇의 기준점 위치를 수동으로 설정합니다. 이는 구성 설정에서 GPS 센서의 위치를 지정하는 대신 로봇에서 수동으로 설정하기 위해 사용할 수 있습니다.
Usage:
gps_sensor.set_origin(x, y, distance_units)
매개변수 |
설명 |
|---|---|
엑스 |
로봇 상의 기준점의 x 좌표입니다. |
와이 |
로봇 상의 기준점의 y 좌표입니다. |
거리 단위 |
x축과 y축 좌표의 측정 단위:
|
# GPS Sensor is mounted 25mm forward
# from the reference point on a robot

gps.set_origin(0, 25, MM)
위치 설정#
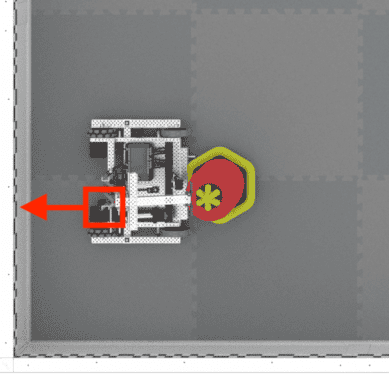
set_location 은 필드 상의 기준점 위치와 방향을 수동으로 설정합니다. 이는 GPS 센서가 시작 시 필드 벽에 너무 가까워 GPS 필드 코드를 충분히 확보하지 못하는 경우 발생하는 오차를 줄이는 데 도움이 될 수 있습니다.
Usage:
gps_sensor.set_location(x, y, distance_units, heading, heading_units)
매개변수 |
설명 |
|---|---|
엑스 |
필드 상의 기준점의 x 좌표입니다. |
와이 |
필드 상의 기준점의 y 좌표입니다. |
거리 단위 |
x축과 y축 좌표의 측정 단위:
|
표제 |
기준점이 향하는 방향은 절대적인 필드 방향을 기준으로 0도에서 359.9도 사이의 범위입니다. |
제목_단위 |
제목의 측정 단위: |
x_위치#
x_position 필드 상의 기준점의 x 좌표를 반환합니다.
Usage:
gps_sensor.x_position(units)
매개변수 |
설명 |
|---|---|
단위 |
측정 단위:
|
y_위치#
y_position 은 필드 상의 기준점의 y 좌표를 반환합니다.
Usage:
gps_sensor.y_position(units)
매개변수 |
설명 |
|---|---|
단위 |
측정 단위:
|
표제#
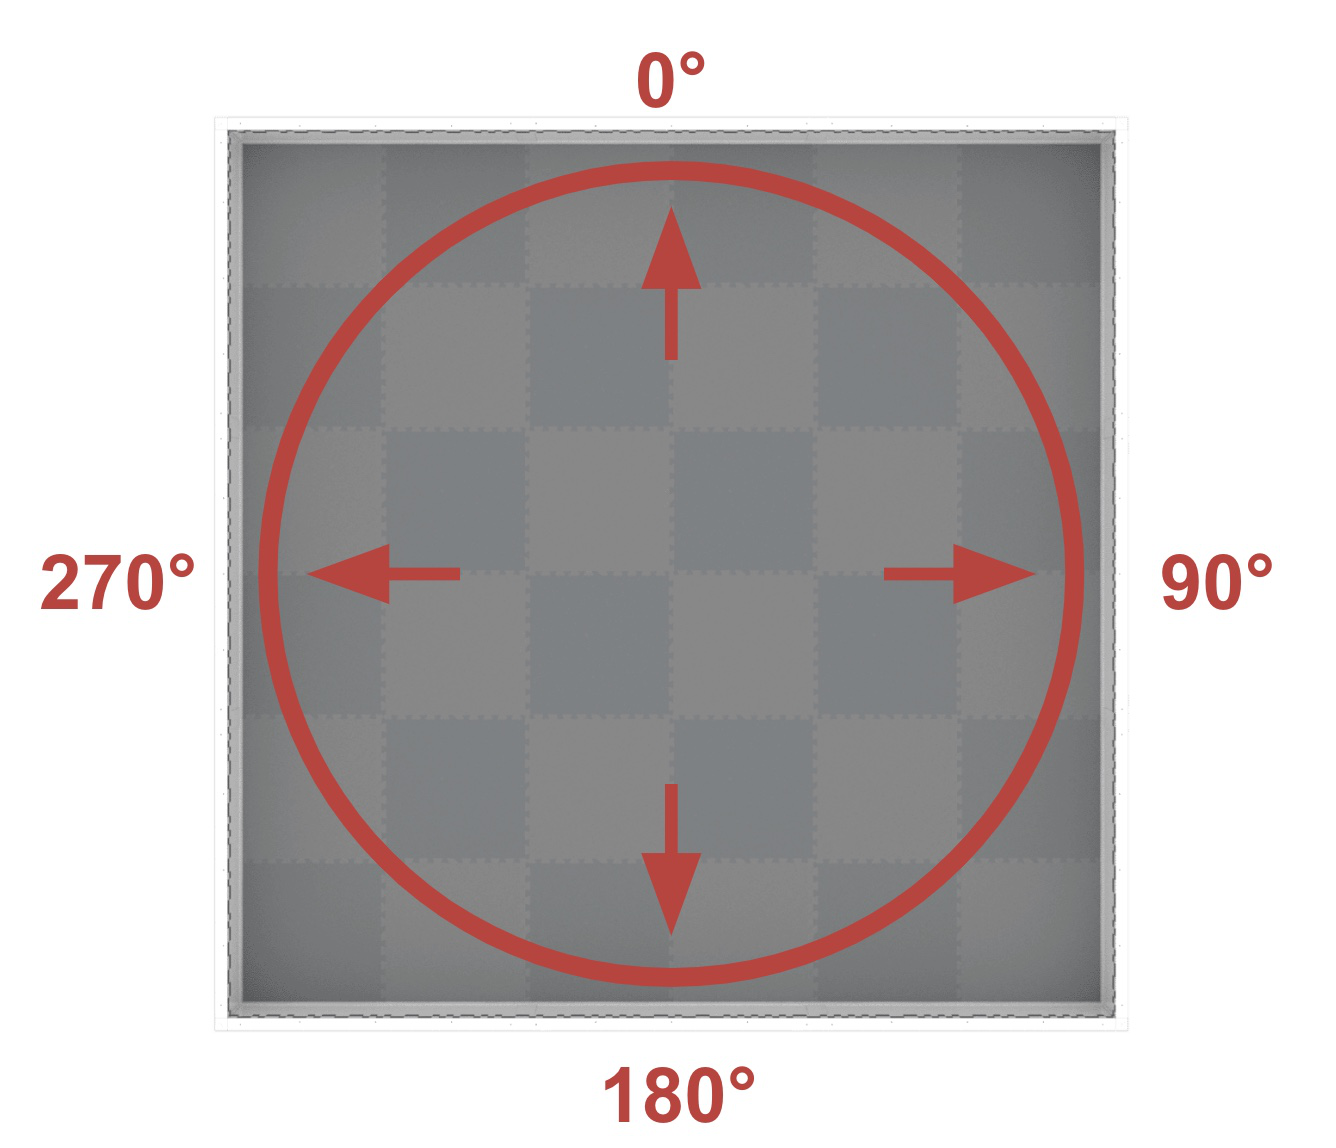
heading 은 필드의 방향을 기준으로 0도에서 359.9도 사이의 기준점 방향을 반환합니다.
이 방향은 시계 방향으로 0º에서 359.9º 범위의 절대 필드 방향에 해당합니다. 0º는 12시 방향입니다.
Usage:
gps_sensor.heading()
매개변수 |
설명 |
|---|---|
이 메서드에는 매개변수가 없습니다. |
가속#
acceleration 지정된 축에 대한 로봇의 가속도를 -4.0G에서 4.0G 사이의 값으로 반환합니다.
Usage:
gps_sensor.acceleration(axis)
매개변수 |
설명 |
|---|---|
중심선 |
사용할 축:
|
자이로 속도#
gyro_rate 은 선택된 축을 기준으로 로봇의 회전 속도를 반환합니다.
Usage:
gps_sensor.gyro_rate(axis, units)
매개변수 |
설명 |
|---|---|
중심선 |
사용할 축:
|
단위 |
측정 단위:
|
정위#
orientation 로봇의 롤, 피치 또는 요 방향을 도 단위로 반환합니다.
Usage:
gps_sensor.orientation(axis, units)
매개변수 |
설명 |
|---|---|
중심선 |
사용할 방향:
|
단위 |
측정 단위: |
품질#
quality GPS 센서의 신호 강도를 백분율로 반환합니다.
가능한 값 |
설명 |
|---|---|
100 |
GPS 센서에서 보고된 모든 위치 및 방향 데이터는 유효합니다. |
~90 |
위치 데이터는 더 이상 GPS 필드 코드에서 정보를 추출하는 방식이 아니라 다른 방법을 통해 계산됩니다. |
0 - 80 |
GPS 센서의 방향 값만 유효하지만, GPS 센서가 위치 및 방향 정보를 정확하게 파악하기에 충분한 GPS 필드 코드를 스캔하지 못하는 시간이 길어질수록 보고되는 신호 품질은 계속 떨어져 0이 되고, 이 경우 모든 GPS 센서 데이터는 사실상 고정되어 더 이상 유효하지 않게 됩니다. |
Usage:
gps_sensor.quality()
매개변수 |
설명 |
|---|---|
이 메서드에는 매개변수가 없습니다. |
변경됨#
changed GPS 센서가 방향 변화를 감지할 때마다 호출될 함수를 등록합니다.
Usage:
gps_sensor.changed(callback, arg)
매개변수 |
설명 |
|---|---|
|
GPS 센서의 방향이 변경될 때 실행되는 이전에 정의된 함수입니다. |
|
선택 사항입니다. 콜백 함수에 전달할 인수를 포함하는 튜플입니다. 자세한 내용은 매개변수가 있는 함수 사용을 참조하세요. |
def my_function():
  brain.screen.print("GPS heading changed")

# Call my_function whenever gps_sensor's heading changes
gps_sensor.changed(my_function)
건설자#
생성자는 VEXcode 외부에서 GPS 센서를 구성하는 데 필요한 Gps 객체를 수동으로 생성하는 데 사용됩니다.
Gps#
Gps GPS 센서를 생성합니다.
Usage:
Gps(smartport)
매개변수 |
설명 |
|---|---|
|
GPS 센서가 연결된 스마트 포트는 |
# Create a GPS Sensor in Port 10
gps_sensor = Gps(Ports.PORT10)