
เซ็นเซอร์ความเฉื่อยและไจโร#
การแนะนำ#
สมอง VEX IQ (รุ่นที่ 2) มีเซ็นเซอร์วัดการเคลื่อนไหวในตัว เซ็นเซอร์นี้จะวัดการเคลื่อนไหวและการหมุนของสมอง
เซ็นเซอร์วัดความเฉื่อยในตัวใช้ส่วนประกอบสองส่วนในการทำงานนี้ ไจโรสโคปจะวัดการเลี้ยว เช่น ทิศทาง การหมุน อัตราการหมุน และการวางแนว ส่วนมาตรวัดความเร่งจะวัดการเปลี่ยนแปลงของการเคลื่อนที่ เช่น การเร่งความเร็วหรือการลดความเร็ว
เซ็นเซอร์วัดความเฉื่อยในตัวจะถูกตั้งค่าและพร้อมใช้งานโดยอัตโนมัติเมื่อเริ่มต้นทุกโครงการ นอกจากนี้ยังสามารถใช้เซ็นเซอร์ไจโรภายนอกได้ แต่ต้องตั้งค่าก่อนใช้งาน เซ็นเซอร์ไจโร VEX IQ ภายนอกจะวัดเฉพาะการหมุนเท่านั้น
ด้านล่างนี้คือรายการของบล็อกทั้งหมด:
การตรวจจับด้วยไจโรสโคป — ทำงานกับค่าทิศทางและการหมุน
ปรับเทียบไจโร — ปรับเทียบเซ็นเซอร์ไจโรภายนอกที่กำหนดค่าไว้
ปรับเทียบ BrainInertial — ปรับเทียบเซ็นเซอร์ความเฉื่อยในตัวของสมอง
ตั้งค่าทิศทางเฉื่อย/ไจโรสโคป — ตั้งค่าทิศทางปัจจุบันของเซ็นเซอร์เป็นค่าทิศทางใหม่
ตั้งค่าการหมุนของเซ็นเซอร์เฉื่อย/ไจโรสโคป — ตั้งค่าการหมุนปัจจุบันของเซ็นเซอร์เป็นค่าการหมุนใหม่
มุมของทิศทางเฉื่อย/ไจโรสโคป — รายงานทิศทางที่เซ็นเซอร์หันไป ตั้งแต่ 0 ถึง 359.99 องศา
มุมการหมุนของเซ็นเซอร์เฉื่อย/ไจโรสโคป — รายงานว่าเซ็นเซอร์หมุนไปไกลแค่ไหน
อัตราไจโร — รายงานความเร็วในการหมุนปัจจุบันของเซ็นเซอร์ไจโรภายนอก
การตรวจจับการเคลื่อนไหว — ใช้เซ็นเซอร์ BrainInertial ในตัว
ความเร่ง — รายงานว่าสมองเร่งความเร็วหรือชะลอความเร็วลงเร็วแค่ไหนในแกนที่เลือก
อัตราการหมุนไจโร — รายงานความเร็วในการหมุนของสมองบนแกนที่เลือก
การวางแนว — รายงานมุมการหมุน การเอียง หรือการหันของสมอง
เซ็นเซอร์ไจโร#
ปรับเทียบไจโรสโคป#
บล็อก calibrate gyro ใช้สำหรับปรับเทียบเซ็นเซอร์ไจโรภายนอกที่กำหนดค่าไว้
การปรับเทียบช่วยให้เซ็นเซอร์ไจโรวัดการเลี้ยวได้อย่างถูกต้อง ควรวางเซ็นเซอร์ให้นิ่งขณะทำการปรับเทียบ หากเซ็นเซอร์เคลื่อนที่ขณะทำการปรับเทียบ ค่าทิศทางและการหมุนอาจวัดการเลี้ยวไม่ถูกต้อง
โปรเจ็กต์จะรอจนกว่าการปรับเทียบจะเสร็จสิ้นก่อนที่บล็อกถัดไปในลำดับจะเริ่มทำงาน
หมายเหตุ: บล็อกนี้จะใช้งานได้เฉพาะเมื่อมีการตั้งค่า เซ็นเซอร์ไจโร แล้วเท่านั้น
ปรับเทียบ [Gyro1 v] เป็นเวลา [2 v] วินาที
พารามิเตอร์ |
คำอธิบาย |
|---|---|
ไจโร |
เซ็นเซอร์ไจโรภายนอกสำหรับปรับเทียบ |
ระยะเวลา |
ใช้เวลานานเท่าใดในการปรับเทียบเซ็นเซอร์ (หน่วยเป็นวินาที):
|
ตัวอย่าง
เมื่อเริ่มต้น
[Calibrate a Gyro Sensor and display its angle of heading.]
ปรับเทียบ [Gyro1 v] เป็นเวลา [2 v] วินาที
พิมพ์ (ทิศทาง [Gyro1 v] ในองศา) บนหน้าจอ ◀ และตั้งเคอร์เซอร์ไปแถวถัดไป
ปรับเทียบ BrainInertial#
บล็อก calibrate BrainInertial จะทำการปรับเทียบเซ็นเซอร์วัดแรงเฉื่อยในตัวของสมอง
การปรับเทียบช่วยให้เซ็นเซอร์วัดแรงเฉื่อยวัดการเลี้ยวได้อย่างถูกต้อง ควรให้สมองอยู่นิ่งๆ ในระหว่างการปรับเทียบ หากสมองเคลื่อนไหวในระหว่างการปรับเทียบ ค่าทิศทาง การหมุน อัตราไจโร และการวางแนวอาจวัดไม่ถูกต้อง
โปรเจ็กต์จะรอจนกว่าการปรับเทียบจะเสร็จสิ้นก่อนที่บล็อกถัดไปในลำดับจะเริ่มทำงาน
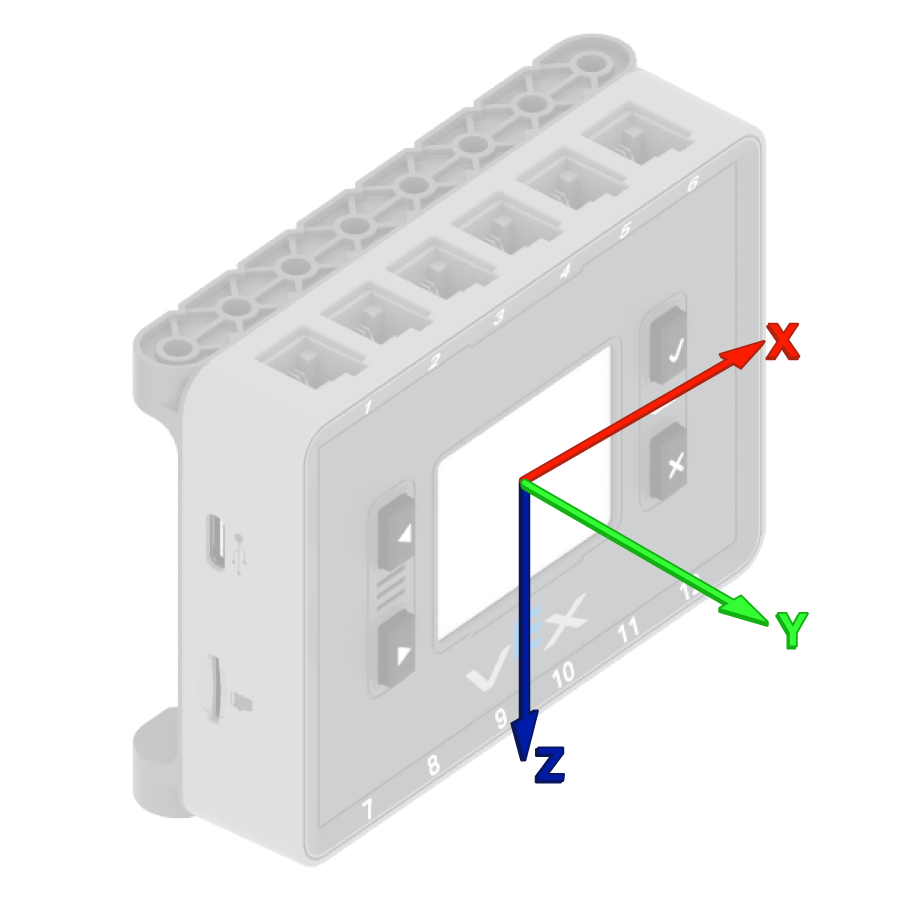
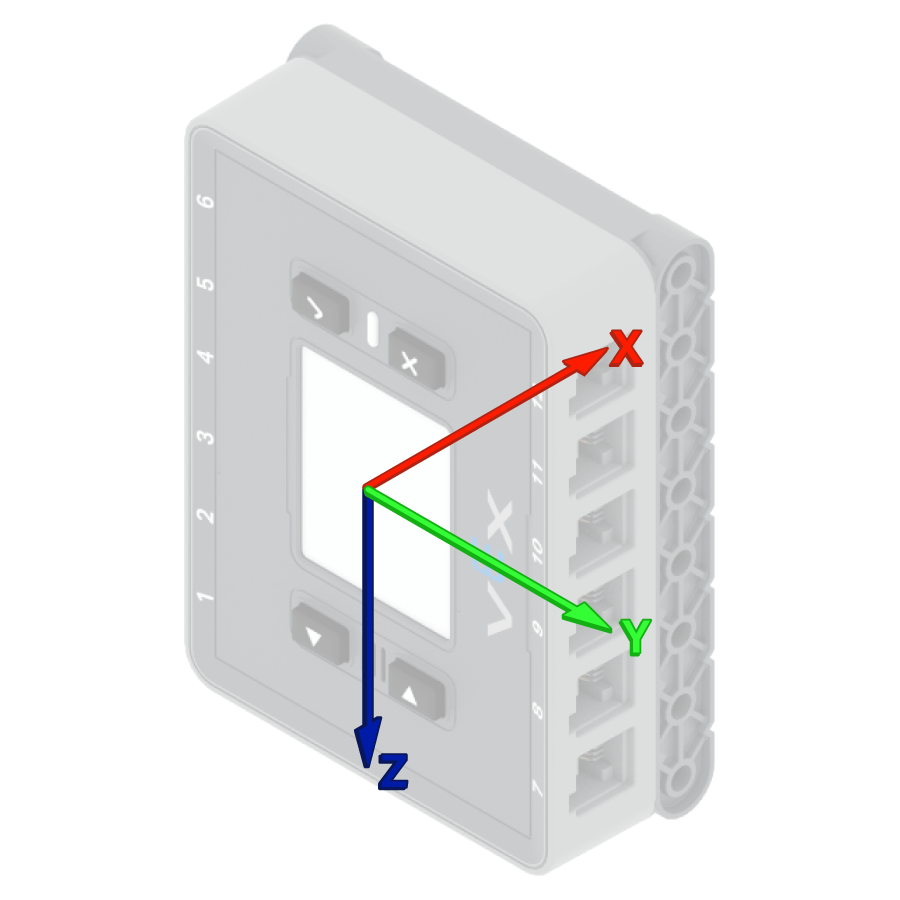
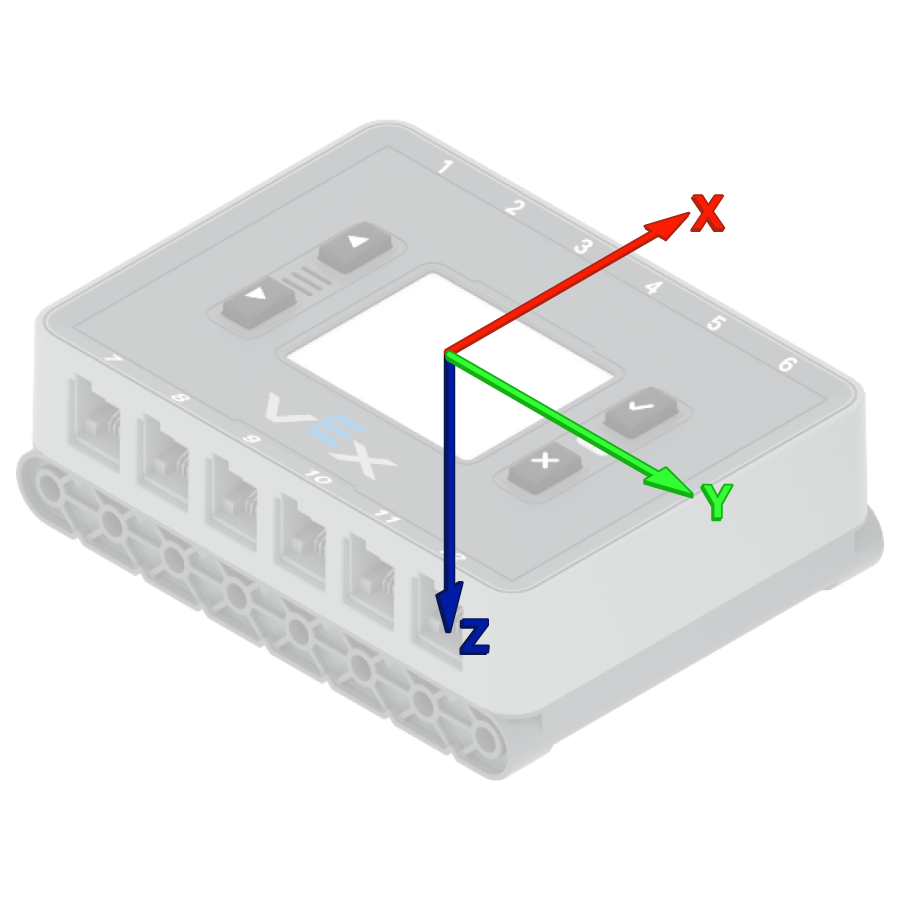
เซ็นเซอร์ VEX Brains จะพยายามปรับเทียบตัวเองโดยอัตโนมัติในตอนเริ่มต้นของทุกโครงการ อย่างไรก็ตาม หากมีการยกหรือเคลื่อนย้ายหุ่นยนต์ในระหว่างการเริ่มต้นโครงการ เซ็นเซอร์อาจไม่สามารถปรับเทียบได้อย่างถูกต้อง หรืออาจให้ค่าการปรับเทียบที่ไม่ถูกต้อง
ปรับเทียบ BrainInertial
พารามิเตอร์ |
คำอธิบาย |
|---|---|
บล็อกนี้ไม่มีพารามิเตอร์ |
ตัวอย่าง
เมื่อเริ่มต้น
[Calibrate the Brain's sensor and display its angle of heading.]
ปรับเทียบ BrainInertial
พิมพ์ (ทิศทาง [BrainInertial v] ในองศา) บนหน้าจอ ◀ และตั้งเคอร์เซอร์ไปแถวถัดไป
ตั้งค่าทิศทางเฉื่อย/ไจโรสโคป#
ทิศทาง (Heading) คือทิศทางที่เซ็นเซอร์หันไป โดยวัดเป็นองศาตั้งแต่ 0 ถึง 359.99 บล็อก set Inertial/Gyro heading จะเปลี่ยนทิศทางปัจจุบันของเซ็นเซอร์เป็นค่าทิศทางใหม่
ตัวอย่างเช่น หากเซ็นเซอร์หันไปทางขวา การตั้งค่าทิศทางเป็น 0 องศา จะทำให้ตำแหน่งที่หันไปทางขวานั้นกลายเป็น 0 องศาใหม่ จากนั้นเซ็นเซอร์จะสามารถติดตามทิศทางอื่นๆ โดยอิงจากทิศทางใหม่นั้นได้
ตั้งทิศทาง [Gyro1 v] เป็น (0) องศา
พารามิเตอร์ |
คำอธิบาย |
|---|---|
ไจโร |
ต้องใช้เซ็นเซอร์วัดความเฉื่อยหรือเซ็นเซอร์ไจโร |
หัวข้อ |
ค่าทิศทาง (หน่วยเป็นองศา) ที่จะตั้งค่าให้กับเซ็นเซอร์ ค่านี้สามารถเป็นได้ตั้งแต่ 0 ถึง 359.99 |
ตัวอย่าง
เมื่อเริ่มต้น
[Turn to the new 0 degrees heading.]
ตั้งทิศทาง [Gyro1 v] เป็น (90) องศา
เลี้ยวไปทิศทาง (0) องศา ▶
ตั้งค่าการหมุนแบบเฉื่อย/ไจโรสโคป#
การหมุนคือจำนวนองศาที่เซ็นเซอร์หมุนไป ต่างจากทิศทาง การหมุนสามารถเพิ่มขึ้นเกิน 359.99 องศา หรือลดลงต่ำกว่า 0 องศาได้ ในตอนเริ่มต้นโครงการ ค่าการหมุนจะถูกตั้งไว้ที่ 0 องศา บล็อก set Inertial/Gyro rotation จะเปลี่ยนค่าการหมุนปัจจุบันของเซ็นเซอร์เป็นค่าใหม่
ตัวอย่างเช่น หากเซ็นเซอร์หมุนไปทางขวาครบสองรอบ ค่าการหมุนของเซ็นเซอร์จะเป็น 720 องศา การตั้งค่าการหมุนเป็น 0 องศาจะรีเซ็ตค่าการหมุนจาก 720 เป็น 0 องศา จากนั้นเซ็นเซอร์จะสามารถติดตามการหมุนตามค่าใหม่นั้นได้
ตั้งการหมุน [Gyro1 v] เป็น (0) องศา
พารามิเตอร์ |
คำอธิบาย |
|---|---|
ไจโร |
ต้องใช้เซ็นเซอร์วัดความเฉื่อยหรือเซ็นเซอร์ไจโร |
การหมุน |
ค่าการหมุน (หน่วยเป็นองศา) ที่จะตั้งค่าให้กับเซ็นเซอร์ ค่านี้สามารถเป็นจำนวนเต็มหรือทศนิยมก็ได้ |
ตัวอย่าง
เมื่อเริ่มต้น
[Turn to the new 0 rotation.]
ตั้งการหมุน [Gyro1 v] เป็น (-100) องศา
เลี้ยวไปการหมุน (0) องศา ▶
มุมของทิศทางเฉื่อย/ไจโรสโคป#
ทิศทาง (Heading) คือทิศทางที่เซ็นเซอร์หันไป โดยวัดเป็นองศาตั้งแต่ 0 ถึง 359.99 บล็อกรายงาน มุมทิศทางของเซ็นเซอร์เฉื่อย/ไจโรสโคป จะรายงานทิศทางปัจจุบันของเซ็นเซอร์
ทิศทางเริ่มต้นคือ 0 องศา หากเซ็นเซอร์หมุนเลย 359.99 องศา ทิศทางจะวนกลับไปที่ 0 องศา
(ทิศทาง [Gyro1 v] ในองศา)
พารามิเตอร์ |
คำอธิบาย |
|---|---|
ไจโร |
เซ็นเซอร์ความเฉื่อยหรือเซ็นเซอร์ไจโรจะรายงานทิศทางจากจุดเริ่มต้น |
ตัวอย่าง
เมื่อเริ่มต้น
[Display the Gyro Sensor's heading before and after rotating.]
พิมพ์ (ทิศทาง [Gyro1 v] ในองศา) บนหน้าจอ ◀ และตั้งเคอร์เซอร์ไปแถวถัดไป
เลี้ยว [ขวา v] เป็น (390) องศา ▶
พิมพ์ (ทิศทาง [Gyro1 v] ในองศา) บนหน้าจอ ◀ และตั้งเคอร์เซอร์ไปแถวถัดไป
มุมการหมุนเฉื่อย/ไจโรสโคป#
การหมุนคือจำนวนองศาที่เซ็นเซอร์หมุนไป ต่างจากทิศทาง การหมุนสามารถเพิ่มขึ้นเกิน 359.99 องศา หรือลดลงต่ำกว่า 0 องศาได้ ในตอนเริ่มต้นโครงการ ค่าการหมุนจะถูกตั้งไว้ที่ 0 องศา บล็อกรายงาน มุมการหมุนของเซ็นเซอร์เฉื่อย/ไจโรสโคป จะรายงานค่าการหมุนปัจจุบันของเซ็นเซอร์
การหมุนไปทางขวาจะเพิ่มมุมการหมุน และการหมุนไปทางซ้ายจะลดมุมการหมุน ตัวอย่างเช่น การหมุนไปทางขวาครบสองรอบจะแสดงค่าการหมุน 720 องศา การหมุนไปทางซ้ายครบหนึ่งรอบจาก 0 องศาจะแสดงค่าการหมุน -360 องศา
(การหมุน [Gyro1 v] ในองศา)
พารามิเตอร์ |
คำอธิบาย |
|---|---|
ไจโร |
เซ็นเซอร์ความเฉื่อยหรือไจโรใช้ในการรายงานการหมุน |
ตัวอย่าง
เมื่อเริ่มต้น
[Display the Gyro Sensor's angle of rotation before and after rotating.]
พิมพ์ (การหมุน [Gyro1 v] ในองศา) บนหน้าจอ ◀ และตั้งเคอร์เซอร์ไปแถวถัดไป
เลี้ยว [ขวา v] เป็น (390) องศา ▶
พิมพ์ (การหมุน [Gyro1 v] ในองศา) บนหน้าจอ ◀ และตั้งเคอร์เซอร์ไปแถวถัดไป
อัตราการหมุนของไจโรสโคป#
บล็อกรายงาน อัตราการหมุนของไจโร จะรายงานความเร็วในการหมุนปัจจุบันของเซ็นเซอร์ไจโรภายนอกในหน่วยองศาต่อวินาที \(dps\) ค่าที่ได้อาจเป็นบวกหรือลบ ขึ้นอยู่กับทิศทางการหมุนของเซ็นเซอร์ไจโร
(อัตรา [Gyro1 v] ในหน่วย dps)
พารามิเตอร์ |
คำอธิบาย |
|---|---|
ไจโร |
เซ็นเซอร์ไจโรภายนอกใช้สำหรับรายงานความเร็วในการหมุน |
ตัวอย่าง
เมื่อเริ่มต้น
[Display the Gyro Sensor's current rotation speed.]
เลี้ยว [ขวา v]
รอ (1) วินาที
พิมพ์ (อัตรา [Gyro1 v] ในหน่วย dps) บนหน้าจอ ◀ และตั้งเคอร์เซอร์ไปแถวถัดไป
การตรวจจับความเฉื่อย#
ความเร่ง#
ความเร่ง คือ อัตราเร็วที่สมองหมุนเร็วขึ้นหรือช้าลง บล็อกรายงานความเร่งจะรายงานความเร่งของสมองตามแกนที่เลือก ตั้งแต่ -4.00 G ถึง 4.00 G
G เป็นหน่วยที่ใช้วัดความเร่ง 1 G คือความเร่งประมาณที่คุณรู้สึกจากแรงโน้มถ่วงขณะนั่งอยู่เฉยๆ
ค่าที่ได้อาจเป็นบวกหรือลบ ขึ้นอยู่กับทิศทางของการเร่งความเร็วบนแกนที่เลือก แกนที่เลือกได้คือ x, y และ z
(BrainInertial ความเร่งของแกน [x v] ในหน่วย g)
พารามิเตอร์ |
คำอธิบาย |
|---|---|
แกน |
แกนที่ใช้วัดความเร่ง:
|
ตัวอย่าง
เมื่อเริ่มต้น
[Display the acceleration along the x-axis while the drivetrain is moving.]
ตั้งความละเอียดการพิมพ์เป็น [0.01 v] บนหน้าจอ
ตั้งความเร็วขับเป็น (100) %
พิมพ์ [Resting: ] บนหน้าจอ ◀ และตั้งเคอร์เซอร์ไปแถวถัดไป
พิมพ์ (BrainInertial ความเร่งของแกน [x v] ในหน่วย g) บนหน้าจอ ◀ และตั้งเคอร์เซอร์ไปแถวถัดไป
รอ (1) วินาที
ขับ [ไปข้างหน้า v] เป็น (500) [มม. v] ◀ และไม่รอ
รอ (0.1) วินาที
พิมพ์ [Startup: ] บนหน้าจอ ◀ และตั้งเคอร์เซอร์ไปแถวถัดไป
พิมพ์ (BrainInertial ความเร่งของแกน [x v] ในหน่วย g) บนหน้าจอ ◀ และตั้งเคอร์เซอร์ไปแถวถัดไป
อัตราไจโร#
อัตราการหมุนของไจโร (Gyro rate) คือความเร็วในการหมุนของสมอง บล็อกรายงานอัตราการหมุนของไจโรจะรายงานความเร็วในการหมุนปัจจุบันของสมองตามแกนที่เลือกในหน่วยองศาต่อวินาที \(dps\) ในรูปแบบตัวเลขทศนิยม
ค่าที่ได้อาจเป็นบวกหรือลบก็ได้ ขึ้นอยู่กับทิศทางการหมุนของสมองรอบแกนนั้น
(BrainInertial อัตราไจโรของแกน [x v] ในหน่วย dps)
พารามิเตอร์ |
คำอธิบาย |
|---|---|
แกน |
แกนสำหรับรายงานอัตราการหมุนไจโรสโคป:
|
ตัวอย่าง
เมื่อเริ่มต้น
[Display the gyro rate around the z-axis while the drivetrain is turning.]
เลี้ยว [ขวา v]
รอ (1) วินาที
พิมพ์ (BrainInertial อัตราไจโรของแกน [z v] ในหน่วย dps) บนหน้าจอ ◀ และตั้งเคอร์เซอร์ไปแถวถัดไป
ปฐมนิเทศ#
การวางแนวคือมุมปัจจุบันของสมองเมื่อเทียบกับแกนหมุนที่เลือกไว้ บล็อกรายงานการวางแนวจะรายงานค่าการหมุน (roll), การเอียง (pitch) หรือการหัน (yaw) ของสมอง ตั้งแต่ -180.00 ถึง 180.00 องศา
การกลิ้ง การเอียง และการหัน อธิบายถึงวิธีการต่างๆ ที่สมองสามารถเอียงหรือหมุนได้
(BrainInertial ทิศทางของ [roll v] ในองศา)
พารามิเตอร์ |
คำอธิบาย |
|---|---|
แกน |
แกนการวางแนวที่จะรายงาน:
|
ตัวอย่าง
เมื่อเริ่มต้น
[Display the roll, pitch, and yaw of the Brain as it is rotated by hand.]
ทำตลอดไป
ล้างหน้าจอ
พิมพ์ (BrainInertial ทิศทางของ [roll v] ในองศา) บนหน้าจอ ◀ และตั้งเคอร์เซอร์ไปแถวถัดไป
พิมพ์ (BrainInertial ทิศทางของ [pitch v] ในองศา) บนหน้าจอ ◀ และตั้งเคอร์เซอร์ไปแถวถัดไป
พิมพ์ (BrainInertial ทิศทางของ [yaw v] ในองศา) บนหน้าจอ ◀ และตั้งเคอร์เซอร์ไปแถวถัดไป
ตั้งเคอร์เซอร์ไปแถว (1) คอลัมน์ (1) บนหน้าจอ
รอ (0.05) วินาที
fine