
مقياس التسارع#
مقدمة#
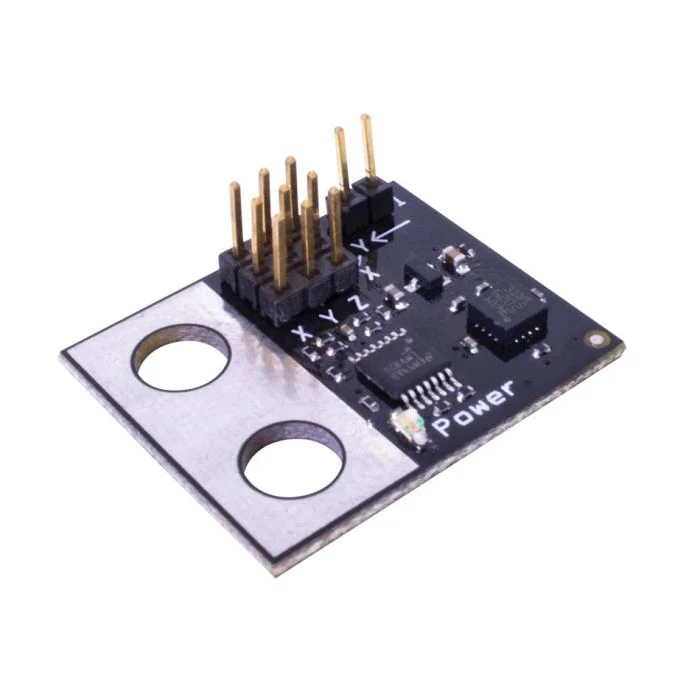
The accelerometer class measures the acceleration of the robot along one or more axes. The sensor outputs an analog voltage that changes based on acceleration in G-forces (G).
يحدد وصلة التوصيل الموجودة على مقياس التسارع نطاق حساسيته:
2G - يقيس التسارع من -2G إلى +2G
6G - يقيس التسارع من -6G إلى +6G
مُنشئ الفئة#
accelerometer(
  triport::port &port,
  bool           bHighSensitivity = false);
مُدمِّر الفئة#
يقوم بتدمير الكائن accelerometer ويحرر الموارد المرتبطة به.
virtual ~accelerometer();
حدود#
المعلمة |
يكتب |
وصف |
|---|---|---|
|
|
المنفذ ذو الأسلاك الثلاثة الذي يتصل به مقياس التسارع، مكتوبًا على النحو التالي: |
|
|
اختياري. تفعيل وضع الحساسية العالية في مقياس التسارع:
|
أمثلة#
// Create a 6G accelerometer instance in Port A
accelerometer Accel6GA = accelerometer(Brain.ThreeWirePort.A);
// Create a 2G accelerometer instance in Port A
accelerometer Accel2GA = accelerometer(Brain.ThreeWirePort.A, true);
الدوال الأعضاء#
تتضمن فئة مقياس التسارع accelerometer:
acceleration— يعيد التسارع الذي تم قياسه بواسطة مقياس التسارع بوحدة Gs.
قبل استدعاء أي من وظائف الأعضاء الخاصة بمقياس التسارع accelerometer يجب إنشاء مثيل لمقياس التسارع accelerometer كما هو موضح أدناه:
/* This constructor is required when using VS Code.
Accelerometer configuration is generated automatically
in VEXcode using the Device Menu. Replace the values
as needed. */

// Create a 2G accelerometer instance in Port A
accelerometer Accel2GA = accelerometer(Brain.ThreeWirePort.A, true);
acceleration#
يُعيد التسارع المقاس بوحدة Gs.
Available Functionsdouble acceleration();
لا تقبل هذه الدالة أي معلمات.
Return Valuesتُرجع قيمة double تمثل التسارع المقاس بوحدة Gs.
// Drive the robot forward.
Drivetrain.drive(forward);

// Get the acceleration measured by the Accelerometer.
double accelerationValue = Accel2GA.acceleration();