
مقياس التسارع#
مقدمة#
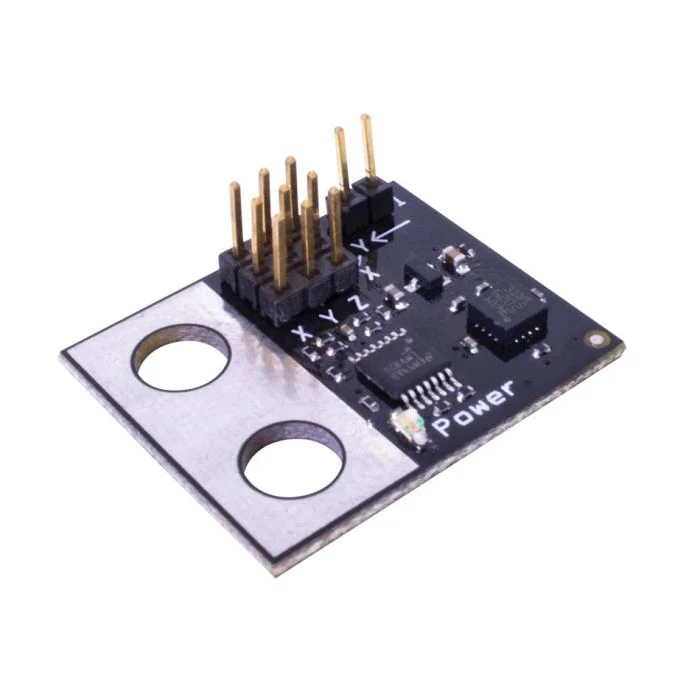
يقيس مقياس التسارع تسارع الروبوت على طول محور واحد أو أكثر. ويخرج المستشعر جهدًا تناظريًا يتغير بناءً على التسارع بوحدات قوة الجاذبية (G).
يحدد وصلة التوصيل الموجودة على مقياس التسارع نطاق حساسيته:
2G – يقيس التسارع من -2G إلى +2G
6G – يقيس التسارع من -6G إلى +6G
تستخدم هذه الصفحة الاسم accel_a كمثال لاسم مقياس التسارع. استبدله بالاسم الذي قمت بتكوينه حسب الحاجة.
فيما يلي قائمة بالطرق المتاحة:
acceleration– يعيد التسارع الذي تم اكتشافه بواسطة مقياس التسارع بوحدة Gs.changed– يسجل دالة ليتم استدعاؤها كلما تغيرت قيمة مقياس التسارع.
المنشئ – تهيئة وتكوين مقياس التسارع يدويًا.
Accelerometer– إنشاء مقياس تسارع.
تسريع#
acceleration يعيد التسارع المقاس بوحدة Gs كعدد عشري float.
Usage:
accel_a.acceleration()
حدود |
وصف |
|---|---|
لا تحتوي هذه الطريقة على أي معلمات. |
تم التغيير#
changed يسجل دالة ليتم استدعاؤها كلما تغيرت قيمة مقياس التسارع.
Usage:
accel_a.changed(callback, arg)
حدود |
وصف |
|---|---|
|
A previously defined function that executes when the Accelerometer’s value changes. |
|
اختياري. مجموعة |
def my_function():
  brain.screen.print("Value changed")

# Call my_function whenever accel_a's value changes
accel_a.changed(my_function)
المُنشئ#
تُستخدم الدوال البانية لإنشاء كائنات Accelerometer Accelerometer وهي ضرورية لتكوين مقياس التسارع خارج VEXcode.
Accelerometer#
Accelerometer يقوم بإنشاء مقياس تسارع.
Usage:
Accelerometer(port, sensitivity)
المعلمة |
وصف |
|---|---|
|
منفذ الأسلاك الثلاثة الذي يتصل به مقياس التسارع:
|
|
اختياري. تفعيل وضع الحساسية العالية في مقياس التسارع: |
# Create a high sensitivity Accelerometer in Port A
accel_a = Accelerometer(brain.three_wire_port.a, True)