
มาตรวัดความเร่ง#
การแนะนำ#
เซ็นเซอร์วัดความเร่ง (Accelerometer) จะวัดความเร่งของหุ่นยนต์ตามแนวแกนหนึ่งแกนหรือมากกว่านั้น เซ็นเซอร์จะส่งสัญญาณแรงดันไฟฟ้าแบบอนาล็อกออกมา ซึ่งจะเปลี่ยนแปลงไปตามความเร่งในหน่วยแรงจี (G)
จัมเปอร์บนตัววัดความเร่งจะกำหนดช่วงความไวในการตรวจจับ:
2G – วัดอัตราเร่งตั้งแต่ -2G ถึง +2G
6G – วัดอัตราเร่งตั้งแต่ -6G ถึง +6G
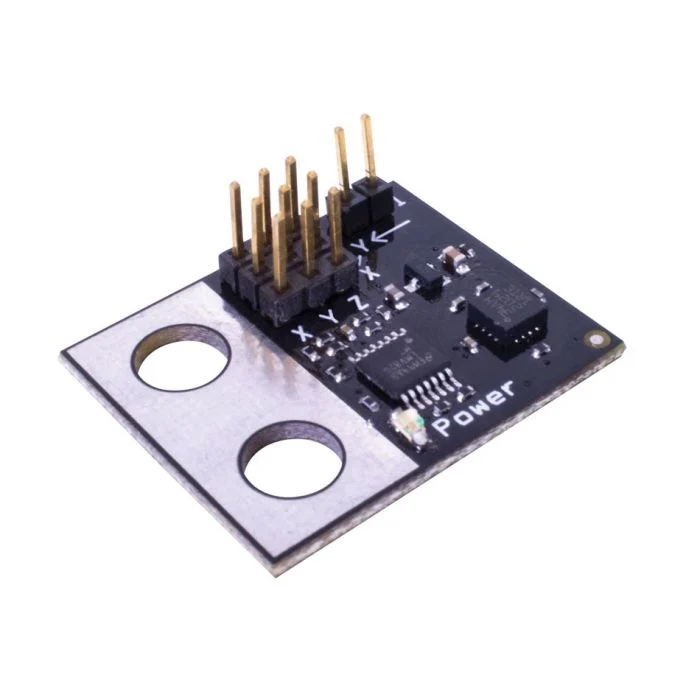
หน้านี้ใช้ accel_a เป็นตัวอย่างชื่อ Accelerometer โปรดแทนที่ด้วยชื่อที่คุณกำหนดเองตามต้องการ
ด้านล่างนี้คือรายการวิธีการที่มีให้เลือกใช้:
acceleration– ส่งคืนค่าความเร่งที่ตรวจพบโดยมาตรวัดความเร่งในหน่วย Gchanged– ลงทะเบียนฟังก์ชันที่จะถูกเรียกเมื่อใดก็ตามที่ค่าของมาตรวัดความเร่งเปลี่ยนแปลง
ตัวสร้าง – กำหนดค่าและตั้งค่าเซ็นเซอร์วัดความเร่งด้วยตนเอง
Accelerometer– สร้างมาตรวัดความเร่ง
ความเร่ง#
acceleration ส่งคืนค่าความเร่งที่วัดเป็น Gs เป็นค่าทศนิยม float
Usage:
accel_a.acceleration()
พารามิเตอร์ |
คำอธิบาย |
|---|---|
เมธอดนี้ไม่มีพารามิเตอร์ |
เปลี่ยน#
changed ลงทะเบียนฟังก์ชันที่จะถูกเรียกใช้ทุกครั้งที่ค่าของมาตรวัดความเร่งเปลี่ยนแปลง
Usage:
accel_a.changed(callback, arg)
พารามิเตอร์ |
คำอธิบาย |
|---|---|
|
A previously defined function that executes when the Accelerometer’s value changes. |
|
ตัวเลือกเสริม ทูเปิล |
def my_function():
  brain.screen.print("Value changed")

# Call my_function whenever accel_a's value changes
accel_a.changed(my_function)
ผู้สร้าง#
ตัวสร้าง (Constructor) ใช้สำหรับสร้าง Accelerometer ด้วยตนเอง ซึ่งจำเป็นสำหรับการกำหนดค่า Accelerometer นอก VEXcode
Accelerometer#
Accelerometer สร้างเซ็นเซอร์วัดความเร่ง
Usage:
Accelerometer(port, sensitivity)
พารามิเตอร์ |
คำอธิบาย |
|---|---|
|
พอร์ต 3 สายที่เชื่อมต่อกับมาตรวัดความเร่ง:
|
|
ตัวเลือกเสริม เปิดใช้งานโหมดความไวสูงบนมาตรวัดความเร่งหรือไม่: |
# Create a high sensitivity Accelerometer in Port A
accel_a = Accelerometer(brain.three_wire_port.a, True)