
Accéléromètre#
Introduction#
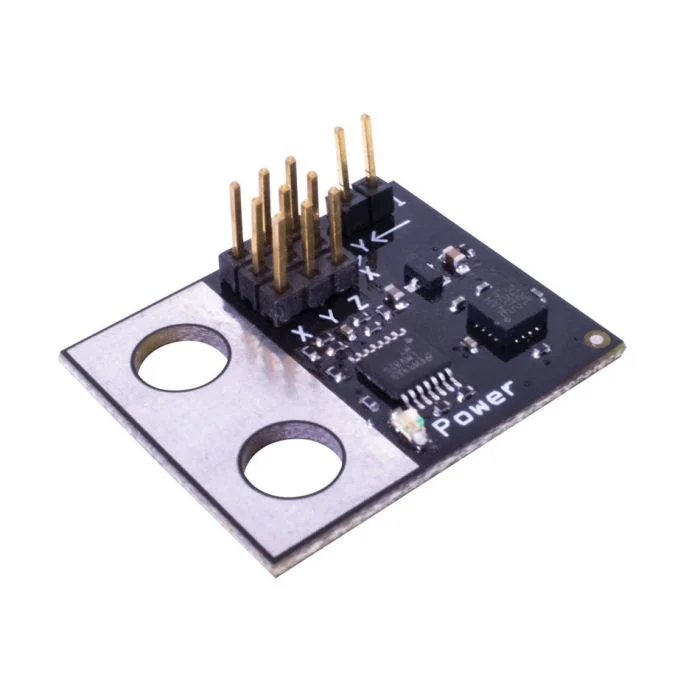
L’accéléromètre mesure l’accélération du robot selon un ou plusieurs axes. Le capteur génère une tension analogique qui varie en fonction de l’accélération exprimée en forces G (G).
Un cavalier sur l’accéléromètre détermine sa plage de sensibilité :
2G – Mesure l’accélération de -2G à +2G
6G – Mesure l’accélération de -6G à +6G
Cette page utilise accel_a comme nom d’accéléromètre à titre d’exemple. Remplacez-le par le nom que vous avez configuré, selon vos besoins.
Vous trouverez ci-dessous une liste des méthodes disponibles :
acceleration– Renvoie l’accélération détectée par l’accéléromètre en Gs.changed– Enregistre une fonction à appeler chaque fois que la valeur de l’accéléromètre change.
Constructeur – Initialiser et configurer manuellement un accéléromètre.
Accelerometer– Créer un accéléromètre.
accélération#
acceleration renvoie l’accélération mesurée en Gs sous forme décimale float.
Usage:
accel_a.acceleration()
Paramètres |
Description |
|---|---|
Cette méthode ne comporte aucun paramètre. |
modifié#
changed enregistre une fonction à appeler chaque fois que la valeur de l’accéléromètre change.
Usage:
accel_a.changed(callback, arg)
Paramètres |
Description |
|---|---|
|
Une fonction précédemment définie qui s’exécute lorsque la valeur de l’accéléromètre change. |
|
Facultatif. Un tuple |
def my_function():
  brain.screen.print("Value changed")

# Call my_function whenever accel_a's value changes
accel_a.changed(my_function)
Constructeur#
Les constructeurs sont utilisés pour créer manuellement Accelerometer , qui sont nécessaires pour configurer un accéléromètre en dehors de VEXcode.
Accelerometer#
Accelerometer crée un accéléromètre.
Usage:
Accelerometer(port, sensitivity)
Paramètre |
Description |
|---|---|
|
Le port 3 fils auquel l’accéléromètre est connecté :
|
|
Optionnel. Activation du mode haute sensibilité de l’accéléromètre : |
# Create a high sensitivity Accelerometer in Port A
accel_a = Accelerometer(brain.three_wire_port.a, True)