
متتبع الخط#
مقدمة#
جهاز متتبع الخط هو مستشعر تناظري يستخدم مصباح LED يعمل بالأشعة تحت الحمراء ومستشعر ضوئي للكشف عن انعكاسية السطح أمامه. وهو مصمم ليتم تركيبه أسفل هيكل الروبوت لتمكينه من تتبع مسار محدد مسبقًا.
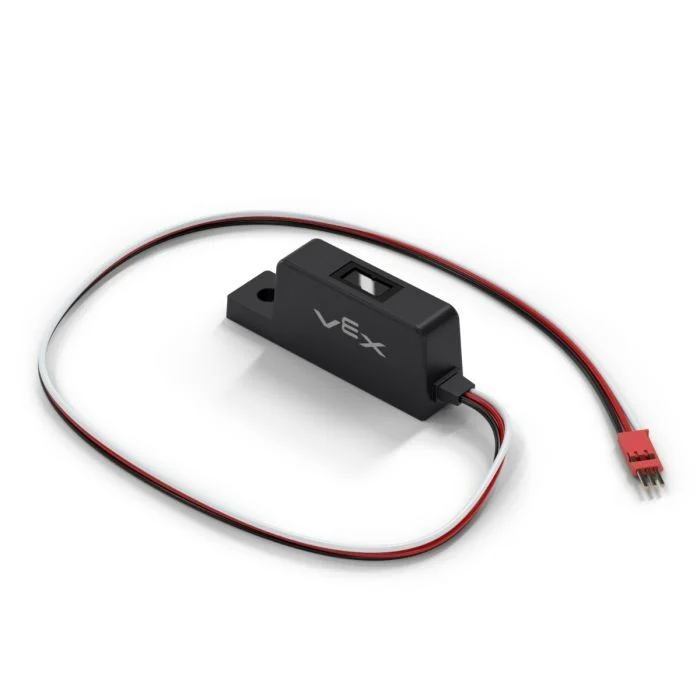
تستخدم هذه الصفحة الاسم line_tracker كمثال لاسم متتبع الخطوط. استبدله بالاسم الذي قمت بتكوينه حسب الحاجة.
فيما يلي قائمة بالطرق المتاحة:
reflectivity– تُرجعintegerيمثل كمية الضوء المنعكس من السطح كنسبة مئوية.
المنشئ – تهيئة متتبع الخطوط يدويًا.
Line– إنشاء متتبع للخطوط.
الانعكاسية#
reflectivity returns an integer that represents the amount of light reflected from the surface as a percent. This can be used to help a robot follow a pre-marked path.
ملحوظة:
نسبة الانعكاس 0% تعني أن الجسم شديد الظلام.
نسبة الانعكاس 100% تعني أن الجسم شديد السطوع.
Usage:
line_tracker.reflectivity(units)
المعلمة |
وصف |
|---|---|
|
اختياري. وحدة إرجاع الانعكاسية: |
المُنشئ#
تُستخدم الدوال البانية لإنشاء كائنات Line يدويًا، وهي ضرورية لتكوين Line Tracker خارج VEXcode.
Line#
Line ينشئ متتبع الخطوط.
Usage:
Line(port)
المعلمة |
وصف |
|---|---|
|
منفذ الأسلاك الثلاثة الذي يتصل به جهاز تتبع الخط:
|
# Create a Line Tracker in Port A
line_tracker = Line(brain.three_wire_port.a)