
মোটর ৩৯৩#
ভূমিকা#
একটি মোটর ৩৯৩ হলো একটি ডিসি মোটর যা একটি VEX মোটর কন্ট্রোলার ২৯ (MC29) দ্বারা নিয়ন্ত্রিত হয়। MC29 একটি ৩-তারের ব্রেইন পোর্ট থেকে আসা পালস উইডথ মডুলেশন (PWM) সংকেতকে একটি পরিবর্তনশীল ভোল্টেজে রূপান্তরিত করে, যা মোটর ৩৯৩-কে চালিত করে।
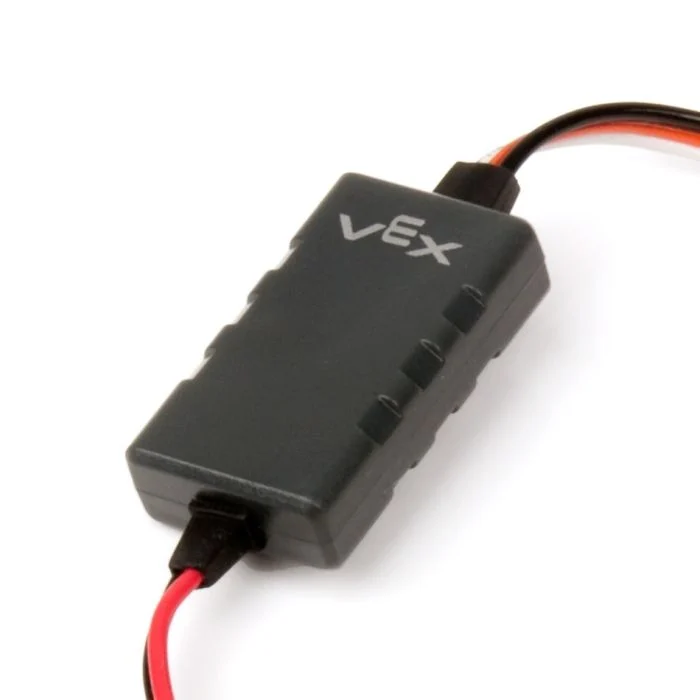
এই পৃষ্ঠায় উদাহরণস্বরূপ মোটর ৩৯৩-এর নাম হিসেবে motor_393 ব্যবহার করা হয়েছে। প্রয়োজন অনুযায়ী এটিকে আপনার নিজস্ব কনফিগার করা নাম দিয়ে প্রতিস্থাপন করুন।
উপলব্ধ পদ্ধতিগুলোর একটি তালিকা নিচে দেওয়া হলো:
spin– মোটর 393 কে থামানো না হওয়া পর্যন্ত সামনে বা পিছনে ঘোরায়।set_velocity– মোটর 393-কে বলে দেয় কত দ্রুত ঘুরতে হবে।stop– মোটর 393 কে অবিলম্বে বন্ধ করে দেয়।set_reversed– মোটর 393 এর দিক বিপরীত করার জন্য সেট করে।
কনস্ট্রাক্টর – ম্যানুয়ালি একটি মোটর কন্ট্রোলার চালু করুন ২৯।
Motor29– একটি মোটর কন্ট্রোলার ২৯ তৈরি করে।
স্পিন#
spin সংযুক্ত মোটর 393 কে বর্তমান মোটর বেগ ব্যবহার করে একটি নির্দিষ্ট দিকে ঘোরায়।
Usage:
motor_393.spin(direction, velocity, units)
প্যারামিটার |
বর্ণনা |
|---|---|
|
মোটর ৩৯৩ যে দিকে ঘোরাতে হবে:
|
|
ঐচ্ছিক। |
|
ঐচ্ছিক। বেগের একক:
|
সেট_বেগ#
set_velocity একটি মোটর 393-কে বলে দেয় যে এটি কত দ্রুত ঘুরবে। উচ্চতর শতাংশ মোটর 393-কে আরও দ্রুত ঘোরায় এবং নিম্নতর শতাংশ মোটর 393-কে আরও ধীরে ঘোরায়।
প্রতিটি প্রজেক্ট ডিফল্টরূপে প্রতিটি মোটর ৩৯৩ ৫০% গতিতে ঘোরার মাধ্যমে শুরু হয়।
Usage:
motor_393.set_velocity(value, units)
প্যারামিটার |
বর্ণনা |
|---|---|
|
The velocity to spin with from 0% to 100% when using |
|
ঐচ্ছিক। বেগের একক:
|
থামুন#
stop সংযুক্ত মোটর 393-কে অবিলম্বে বন্ধ করে দেয়।
Usage:
motor_393.stop()
প্যারামিটার |
বর্ণনা |
|---|---|
এই পদ্ধতিতে কোনো প্যারামিটার নেই। |
সেট_রিভার্সড#
set_reversed মোটর 393-কে বিপরীত দিকে সেট করে যাতে FORWARD দিকটি ঘড়ির কাঁটার দিকে ঘোরে। এই পদ্ধতিটি Motor29 তৈরি করার সময় reverse প্যারামিটারটিকে True সেট করার মতোই কাজ করে।
Usage:
motor_393.set_reversed(value)
প্যারামিটার |
বর্ণনা |
|---|---|
|
মোটর ৩৯৩-এর দিক উল্টানো হবে কিনা:
|
নির্মাণকারী#
VEXcode-এর বাইরে একটি মোটর কন্ট্রোলার 29/মোটর 393 কনফিগার করার জন্য প্রয়োজনীয় Motor29 অবজেক্টগুলো ম্যানুয়ালি তৈরি করতে কনস্ট্রাক্টর ব্যবহার করা হয়।
Motor29#
Motor29 একটি মোটর কন্ট্রোলার 29 তৈরি করে।
Usage:
Motor29(port, reverse)
প্যারামিটার |
বর্ণনা |
|---|---|
|
মোটরটি যে 3-Wire পোর্টের সাথে সংযুক্ত:
|
|
ঐচ্ছিক। মোটর ৩৯৩-এর ঘূর্ণন বিপরীত দিকে হবে কিনা তা নির্ধারণ করে।
|
# Create a Motor Controller 29 in Port A
motor_393 = Motor29(brain.three_wire_port.a)