
मोटर 393#
परिचय#
मोटर 393 एक डीसी मोटर है जिसे वीईएक्स मोटर कंट्रोलर 29 (एमसी29) के माध्यम से नियंत्रित किया जाता है। एमसी29 तीन-वायर ब्रेन पोर्ट से पल्स विड्थ मॉड्यूलेशन (पीडब्ल्यूएम) सिग्नल को एक परिवर्तनीय वोल्टेज में परिवर्तित करता है जो मोटर 393 को संचालित करता है।
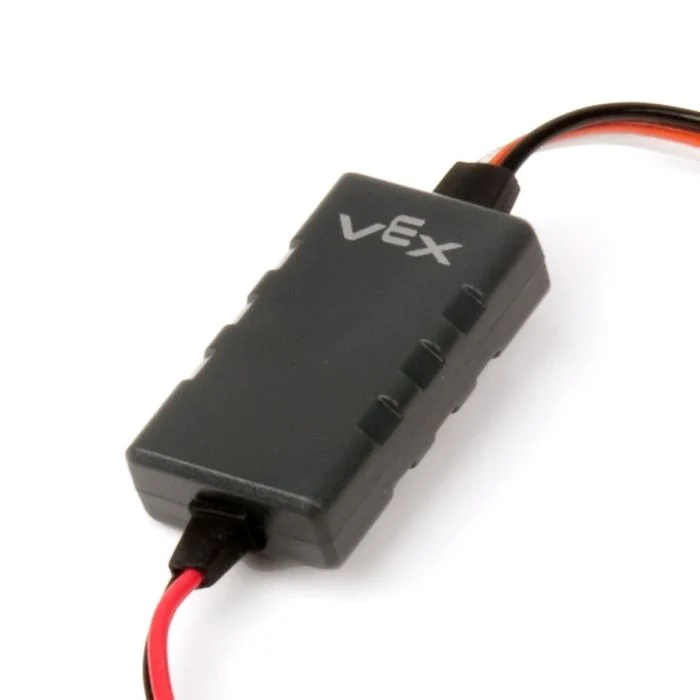
इस पृष्ठ पर उदाहरण के तौर पर मोटर 393 का नाम motor_393 दिया गया है। आवश्यकतानुसार इसे अपने स्वयं के कॉन्फ़िगर किए गए नाम से बदलें।
नीचे उपलब्ध विधियों की सूची दी गई है:
spin– मोटर 393 को आगे या पीछे घुमाता है जब तक कि वह रुक न जाए।set_velocity– मोटर 393 को बताता है कि कितनी तेज़ी से घूमना है।stop– मोटर 393 को तुरंत रोक देता है।set_reversed– मोटर 393 की दिशा उलटने के लिए सेट करता है।
कंस्ट्रक्टर – मोटर कंट्रोलर को मैन्युअल रूप से प्रारंभ करें 29.
Motor29– मोटर नियंत्रक बनाता है 29.
घुमाना#
spin एक कनेक्टेड मोटर 393 को वर्तमान मोटर वेग का उपयोग करके एक निर्दिष्ट दिशा में घुमाता है।
Usage:
motor_393.spin(direction, velocity, units)
पैरामीटर |
विवरण |
|---|---|
|
मोटर 393 को घुमाने की दिशा:
|
|
Optional. The velocity to spin with from 0% to 100% when using |
|
वैकल्पिक। वेग इकाई:
|
सेट_वेग#
set_velocity का Motor 393 को घूमने की गति बताता है। उच्च प्रतिशत मान Motor 393 को तेज़ी से घुमाता है और निम्न प्रतिशत मान Motor 393 को धीरे घुमाता है।
प्रत्येक प्रोजेक्ट की शुरुआत में प्रत्येक मोटर 393 डिफ़ॉल्ट रूप से 50% वेग से घूमती है।
Usage:
motor_393.set_velocity(value, units)
पैरामीटर |
विवरण |
|---|---|
|
The velocity to spin with from 0% to 100% when using |
|
वैकल्पिक। वेग इकाई:
|
रुकना#
stop कनेक्टेड मोटर 393 को तुरंत रोक देता है।
Usage:
motor_393.stop()
पैरामीटर |
विवरण |
|---|---|
इस विधि के कोई मानदंड नहीं हैं। |
सेट_रिवर्सड#
set_reversed मोटर 393 को उलट देता है ताकि FORWARD दिशा दक्षिणावर्त घूमे। यह विधि reverse पैरामीटर को True पर सेट करने के समान काम करती है जब Motor29 का निर्माण किया जाता है।
Usage:
motor_393.set_reversed(value)
पैरामीटर |
विवरण |
|---|---|
|
क्या मोटर 393 की दिशा उलट दी गई है:
|
कंस्ट्रक्टर्स#
कंस्ट्रक्टर का उपयोग मैन्युअल रूप से Motor29 ऑब्जेक्ट बनाने के लिए किया जाता है, जो VEXcode के बाहर Motor Controller 29/Motor 393 को कॉन्फ़िगर करने के लिए आवश्यक हैं।
Motor29#
Motor29 एक मोटर नियंत्रक 29 बनाता है।
Usage:
Motor29(port, reverse)
पैरामीटर |
विवरण |
|---|---|
|
मोटर जिस 3-वायर पोर्ट से जुड़ा है:
|
|
वैकल्पिक। यह निर्धारित करता है कि मोटर 393 का घूर्णन उलटा होना चाहिए या नहीं।
|
# Create a Motor Controller 29 in Port A
motor_393 = Motor29(brain.three_wire_port.a)