
Мотор 393#
Вступ#
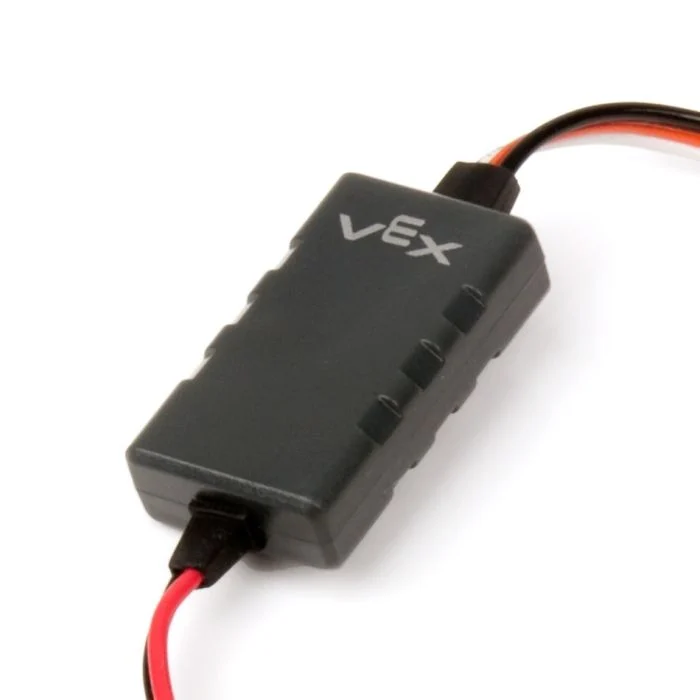
Двигун 393 – це двигун постійного струму, керований за допомогою контролера двигуна VEX 29 (MC29). MC29 перетворює сигнал широтно-імпульсної модуляції (ШІМ) з 3-провідного порту Brain на змінну напругу, яка керує двигуном 393.
На цій сторінці як приклад назви двигуна 393 використовується motor_393 За потреби замініть її власною налаштованою назвою.
Нижче наведено список доступних методів:
spin– Обертає двигун 393 вперед або назад до зупинки.set_velocity– Вказує двигуну 393, з якою швидкістю обертатися.stop– Негайно зупиняє двигун 393.set_reversed– Встановлює зворотний напрямок обертання двигуна 393.
Конструктор – Ручна ініціалізація контролера двигуна 29.
Motor29– Створює контролер двигуна 29.
обертання#
spin обертає підключений двигун 393 у заданому напрямку, використовуючи поточну швидкість двигуна.
Usage:
motor_393.spin(direction, velocity, units)
Параметри |
Опис |
|---|---|
|
Напрямок обертання двигуна 393:
|
|
Необов’язково. Швидкість обертання від 0% до 100% при використанні |
|
Необов’язково. Одиниця вимірювання швидкості:
|
встановити_швидкість#
set_velocity вказує двигуну 393, як швидко обертатися. Вищий відсоток змушує двигун 393 обертатися швидше, а нижчий відсоток змушує двигун 393 обертатися повільніше.
Кожен проект починається з того, що кожен двигун 393 обертається зі швидкістю 50% за замовчуванням.
Usage:
motor_393.set_velocity(value, units)
Параметр |
Опис |
|---|---|
|
Швидкість обертання від 0% до 100% при використанні |
|
Необов’язково. Одиниця вимірювання швидкості:
|
СТІЙ#
stop негайно зупиняє підключений двигун 393.
Usage:
motor_393.stop()
Параметри |
Опис |
|---|---|
Цей метод не має параметрів. |
set_reversed#
set_reversed встановлює реверс двигуна 393, щоб напрямок FORWARD обертався за годинниковою стрілкою. Цей метод працює так само, як встановлення параметра reverse на True під час побудови Motor29.
Usage:
motor_393.set_reversed(value)
Параметри |
Опис |
|---|---|
|
Чи змінено напрямок обертання двигуна 393 на зворотний:
|
Конструктори#
Конструктори використовуються для ручного створення об’єктів Motor29 , які необхідні для налаштування контролера двигуна 29/двигуна 393 поза VEX-кодом.
Motor29#
Motor29 створює контролер двигуна 29.
Usage:
Motor29(port, reverse)
Параметр |
Опис |
|---|---|
|
3-провідний порт, до якого підключено двигун:
|
|
Необов’язково. Встановлює, чи слід обертати двигун 393 у зворотному напрямку.
|
# Create a Motor Controller 29 in Port A
motor_393 = Motor29(brain.three_wire_port.a)