
Motor 393#
giriiş#
Motor 393, VEX Motor Kontrol Ünitesi 29 (MC29) aracılığıyla kontrol edilen bir DC motordur. MC29, 3 telli bir Beyin portundan gelen Darbe Genişliği Modülasyonu (PWM) sinyalini, Motor 393’ü çalıştıran değişken bir voltaja dönüştürür.
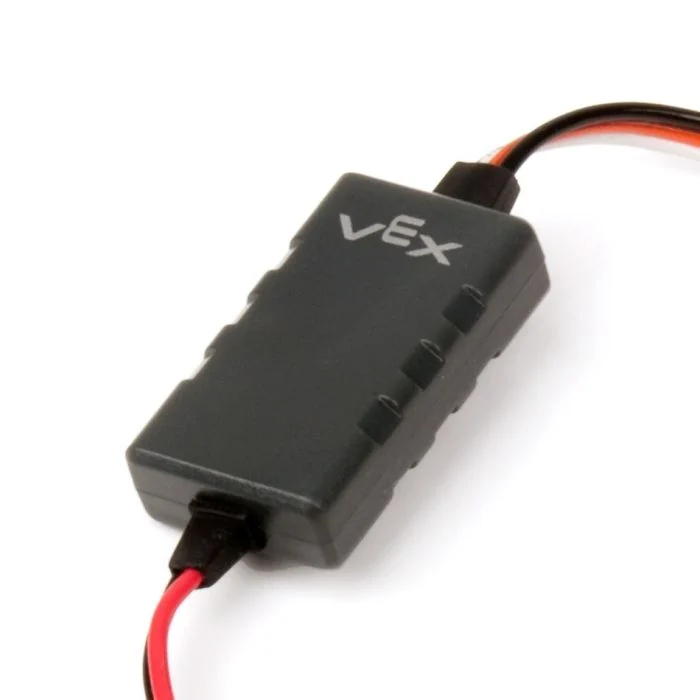
Bu sayfada Motor 393 adı olarak örnek olarak motor_393 kullanılmıştır. Gerektiğinde kendi yapılandırdığınız adla değiştirin.
Aşağıda mevcut yöntemlerin listesi bulunmaktadır:
spin– Motor 393’ü durana kadar ileri veya geri yönde döndürür.set_velocity– Motor 393’e ne kadar hızlı döneceğini söyler.stop– 393 numaralı motoru hemen durdurur.set_reversed– 393 numaralı motorun yönünün tersine çevrilmesini ayarlar.
Yapıcı – Motor Kontrol Cihazını Manuel Olarak Başlatma 29.
Motor29– Bir Motor Kontrol Cihazı 29 oluşturur.
döndürmek#
spin , bağlı Motor 393’ü mevcut motor hızı kullanılarak belirtilen yönde döndürür.
Usage:
motor_393.spin(direction, velocity, units)
Parametreler |
Tanım |
|---|---|
|
Motor 393’ün döndürülme yönü:
|
|
İsteğe bağlı. %0 ile %100 arasında dönme hızı |
|
İsteğe bağlı. Hız birimi:
|
hızı ayarla#
set_velocity komutu, 393 numaralı motorun ne kadar hızlı döneceğini belirtir. Daha yüksek bir yüzde, 393 numaralı motorun daha hızlı dönmesini, daha düşük bir yüzde ise daha yavaş dönmesini sağlar.
Her proje, her bir Motor 393’ün varsayılan olarak %50 hızda dönmesiyle başlar.
Usage:
motor_393.set_velocity(value, units)
Parametre |
Tanım |
|---|---|
|
The velocity to spin with from 0% to 100% when using |
|
İsteğe bağlı. Hız birimi:
|
durmak#
stop bağlı Motor 393’ü derhal durdurur.
Usage:
motor_393.stop()
Parametreler |
Tanım |
|---|---|
Bu yöntemin parametresi yoktur. |
tersine çevrilmiş ayarlandı#
set_reversed , Motor 393’ün yönünü tersine çevirir, böylece FORWARD yönü saat yönünde döner. Bu yöntem, Motor29 oluştururken reverse parametresini True olarak ayarlamakla aynı şekilde çalışır.
Usage:
motor_393.set_reversed(value)
Parametreler |
Tanım |
|---|---|
|
Motor 393’ün yönünün tersine çevrilip çevrilmediği:
|
İnşaatçılar#
Yapıcılar, VEXcode dışında bir Motor Kontrol Cihazı 29/Motor 393’ü yapılandırmak için gerekli olan Motor29 nesnesini manuel olarak oluşturmak için kullanılır.
Motor29#
Motor29 , bir Motor Kontrol Cihazı 29 oluşturur.
Usage:
Motor29(port, reverse)
Parametre |
Tanım |
|---|---|
|
Motorun bağlı olduğu 3 Kablolu Bağlantı Noktası:
|
|
İsteğe bağlı. Motor 393’ün dönüş yönünün tersine çevrilip çevrilmeyeceğini ayarlar.
|
# Create a Motor Controller 29 in Port A
motor_393 = Motor29(brain.three_wire_port.a)