
Mótar 393#
Réamhrá#
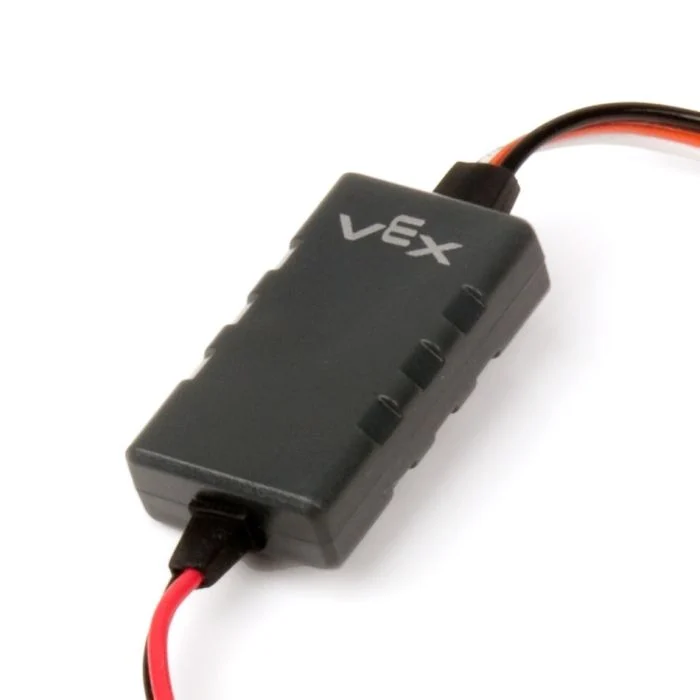
Is mótar DC é Mótar 393 atá á rialú trí Rialaitheoir Mótair VEX 29 (MC29). Athraíonn an MC29 an comhartha Modhnú Leithead Pulse (PWM) ó phort Brain 3-shreang go voltas athraitheach a thiomáineann an Mótar 393.
Úsáideann an leathanach seo motor_393 mar shampla ainm Mótair 393. Cuir d’ainm cumraithe féin ina áit de réir mar is gá.
Seo thíos liosta de na modhanna atá ar fáil:
spin– Casann sé Mótar 393 ar aghaidh nó ar gcúl go dtí go stopann sé.set_velocity– Insíonn sé do Mhótar 393 cé chomh tapa agus atá sé le sníomh.stop– Stopann sé Mótar 393 láithreach.set_reversed– Socraíonn sé seo treo Mótair 393 a aisiompú.
Tógálaí – Rialaitheoir Mótair 29 a thosú de láimh.
Motor29– Cruthaíonn Rialaitheoir Mótair 29.
casadh#
Rothlaíonn spin Mótar ceangailte 393 i dtreo sonraithe ag baint úsáide as treoluas reatha an mhótair.
Usage:
motor_393.spin(direction, velocity, units)
Paraiméadair |
Cur síos |
|---|---|
|
An treo ina rothlaítear an Mótar 393:
|
|
Roghnach. An luas le sníomh leis ó 0% go 100% agus |
|
Roghnach. An t-aonad luais:
|
socraigh_luas#
Insíonn set_velocity do Mhótar 393 cé chomh tapa agus atá sé le sníomh. Má bhíonn céatadán níos airde ann, sníomhann an Mótar 393 níos tapúla agus má bhíonn céatadán níos ísle ann, sníomhann an Mótar 393 níos moille.
Tosaíonn gach tionscadal le gach Mótar 393 ag sníomh ag luas 50% de réir réamhshocraithe.
Usage:
motor_393.set_velocity(value, units)
Paraiméadar |
Cur síos |
|---|---|
|
An luas le sníomh leis ó 0% go 100% agus |
|
Roghnach. An t-aonad luais:
|
stad#
stop stadann an Mótar ceangailte 393 láithreach.
Usage:
motor_393.stop()
Paraiméadair |
Cur síos |
|---|---|
Níl aon pharaiméadair ag an modh seo. |
socraigh_aisiompaithe#
Socraíonn set_reversed an Mótar 393 le bheith aisiompaithe ionas go rothlóidh an treo FORWARD deiseal. Oibríonn an modh seo ar an mbealach céanna le reverse paraiméadar a shocrú go True agus Motor29 á thógáil.
Usage:
motor_393.set_reversed(value)
Paraiméadair |
Cur síos |
|---|---|
|
Cibé an bhfuil treo an Mhótair 393 droim ar ais:
|
Tógálaithe#
Úsáidtear tógálaithe chun Motor29 a chruthú de láimh, atá riachtanach chun Rialaitheoir Mótair 29/Mótar 393 a chumrú lasmuigh de VEXcode.
Motor29#
Cruthaíonn Motor29 Rialaitheoir Mótair 29.
Usage:
Motor29(port, reverse)
Paraiméadar |
Cur síos |
|---|---|
|
An Port 3-Sreang a bhfuil an mótar ceangailte leis:
|
|
Roghnach. Socraíonn sé seo an gcaithfear rothlú an Mhótair 393 a aisiompú.
|
# Create a Motor Controller 29 in Port A
motor_393 = Motor29(brain.three_wire_port.a)