
모터 393#
소개#
모터 393은 VEX 모터 컨트롤러 29(MC29)를 통해 제어되는 DC 모터입니다. MC29는 3선식 브레인 포트에서 들어오는 펄스 폭 변조(PWM) 신호를 모터 393을 구동하는 가변 전압으로 변환합니다.
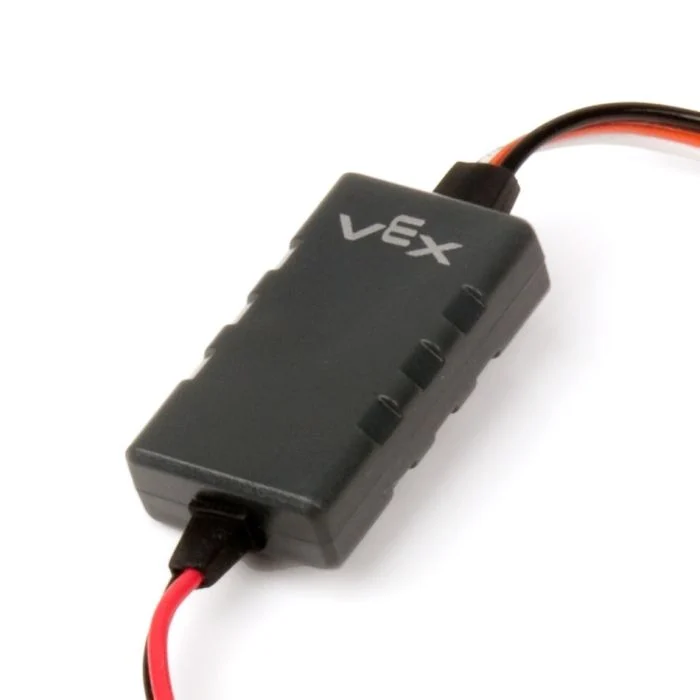
이 페이지에서는 예시로 모터 393의 이름으로 motor_393 사용합니다. 필요에 따라 직접 설정한 이름으로 바꿔주세요.
다음은 사용 가능한 방법 목록입니다.
spin– 모터 393을 정지할 때까지 앞뒤로 회전시킵니다.set_velocity– 모터 393에 얼마나 빠르게 회전해야 하는지 알려줍니다.stop– 모터 393을 즉시 정지시킵니다.set_reversed– 모터 393의 방향을 반전시킵니다.
생성자 – 모터 컨트롤러 29를 수동으로 초기화합니다.
Motor29– 모터 컨트롤러 29를 생성합니다.
회전#
spin 현재 모터 속도를 사용하여 연결된 모터 393을 지정된 방향으로 회전시킵니다.
Usage:
motor_393.spin(direction, velocity, units)
매개변수 |
설명 |
|---|---|
|
모터 393의 회전 방향:
|
|
선택 사항. |
|
선택 사항입니다. 속도 단위:
|
속도 설정#
set_velocity 모터 393의 회전 속도를 지정합니다. 백분율이 높을수록 모터 393은 더 빠르게 회전하고, 백분율이 낮을수록 더 느리게 회전합니다.
모든 프로젝트는 기본적으로 각 Motor 393이 50% 속도로 회전하는 것으로 시작됩니다.
Usage:
motor_393.set_velocity(value, units)
매개변수 |
설명 |
|---|---|
|
The velocity to spin with from 0% to 100% when using |
|
선택 사항입니다. 속도 단위:
|
멈추다#
stop 연결된 모터 393을 즉시 정지시킵니다.
Usage:
motor_393.stop()
매개변수 |
설명 |
|---|---|
이 메서드에는 매개변수가 없습니다. |
set_reversed#
set_reversed 모터 393을 반전시켜 FORWARD 방향이 시계 방향으로 회전하도록 설정합니다. 이 방법은 Motor29을 구성할 때 reverse 매개변수를 True 로 설정하는 것과 동일하게 작동합니다.
Usage:
motor_393.set_reversed(value)
매개변수 |
설명 |
|---|---|
|
모터 393의 회전 방향 반전 여부:
|
건설업자#
생성자는 VEXcode 외부에서 모터 컨트롤러 29/모터 393을 구성하는 데 필요한 Motor29 객체를 수동으로 생성하는 데 사용됩니다.
Motor29#
Motor29 모터 컨트롤러 29를 생성합니다.
Usage:
Motor29(port, reverse)
매개변수 |
설명 |
|---|---|
|
모터가 연결된 3선 포트: |
|
선택 사항입니다. 모터 393의 회전 방향을 반대로 할지 여부를 설정합니다.
|
# Create a Motor Controller 29 in Port A
motor_393 = Motor29(brain.three_wire_port.a)