
Σερβοκινητήρας#
Εισαγωγή#
The servo class is used to control and configure an EXP 3-Wire Servo Motor. The EXP 3-Wire Servo Motor provides position-based control within a fixed range of motion.
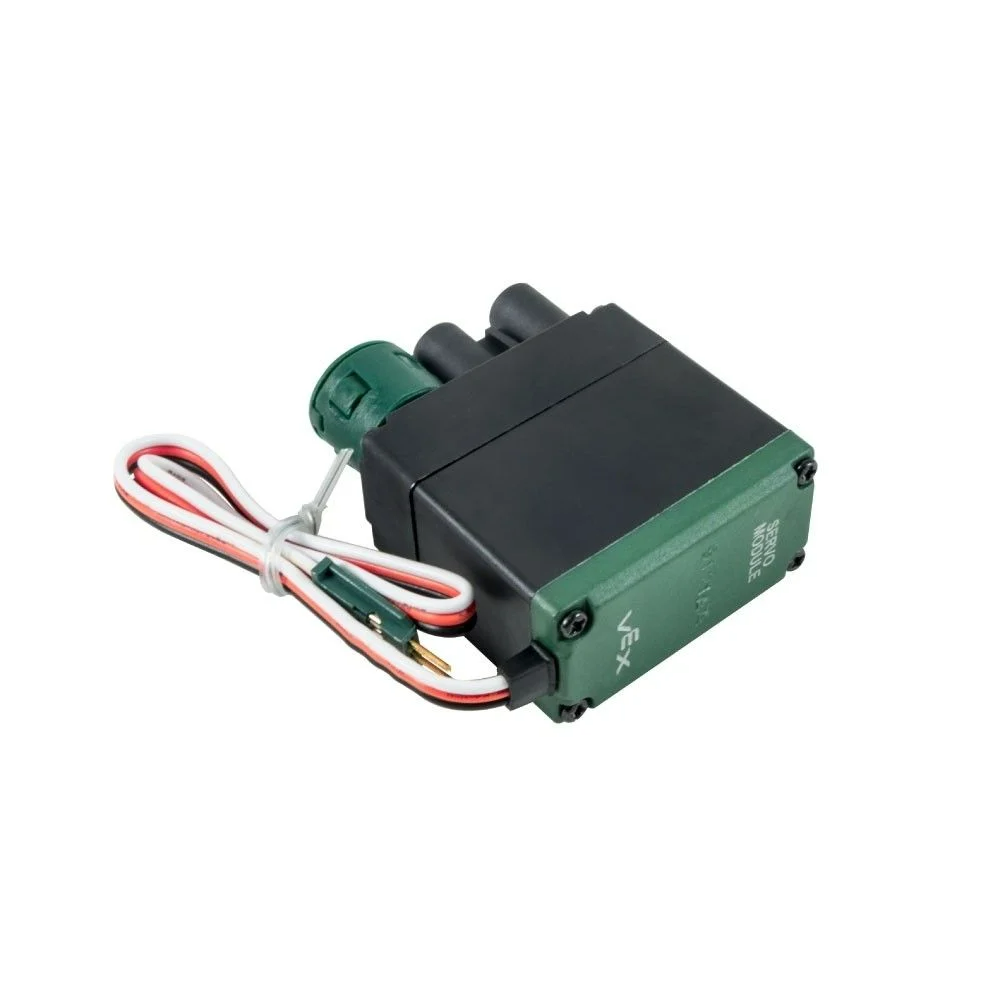
Κατασκευαστές κλάσεων#
servo( triport::port& port );
Καταστροφέας κλάσης#
Destroys the servo object and releases associated resources.
~servo();
Παράμετροι#
Παράμετρος |
Τύπος |
Περιγραφή |
|---|---|---|
|
|
The 3-Wire Port that the Servo Motor is connected to, written as |
Παράδειγμα#
// Create the servo instance on 3-Wire Port A
servo myServo = servo(Brain.ThreeWirePort.A);
Συναρτήσεις Μελών#
The servo class includes the following member functions:
setPosition— Moves the servo motor to a specified position.
Before calling any servo member functions, a servo instance must be created, as shown below:
/* This constructor is required when using VS Code.
Servo configuration is generated automatically
in VEXcode using the Device Menu. Replace the values
as needed. */

// Create the servo instance on 3-Wire Port A
servo myServo = servo(Brain.ThreeWirePort.A);
setPosition#
Μετακινεί τον σερβοκινητήρα σε μια καθορισμένη θέση.
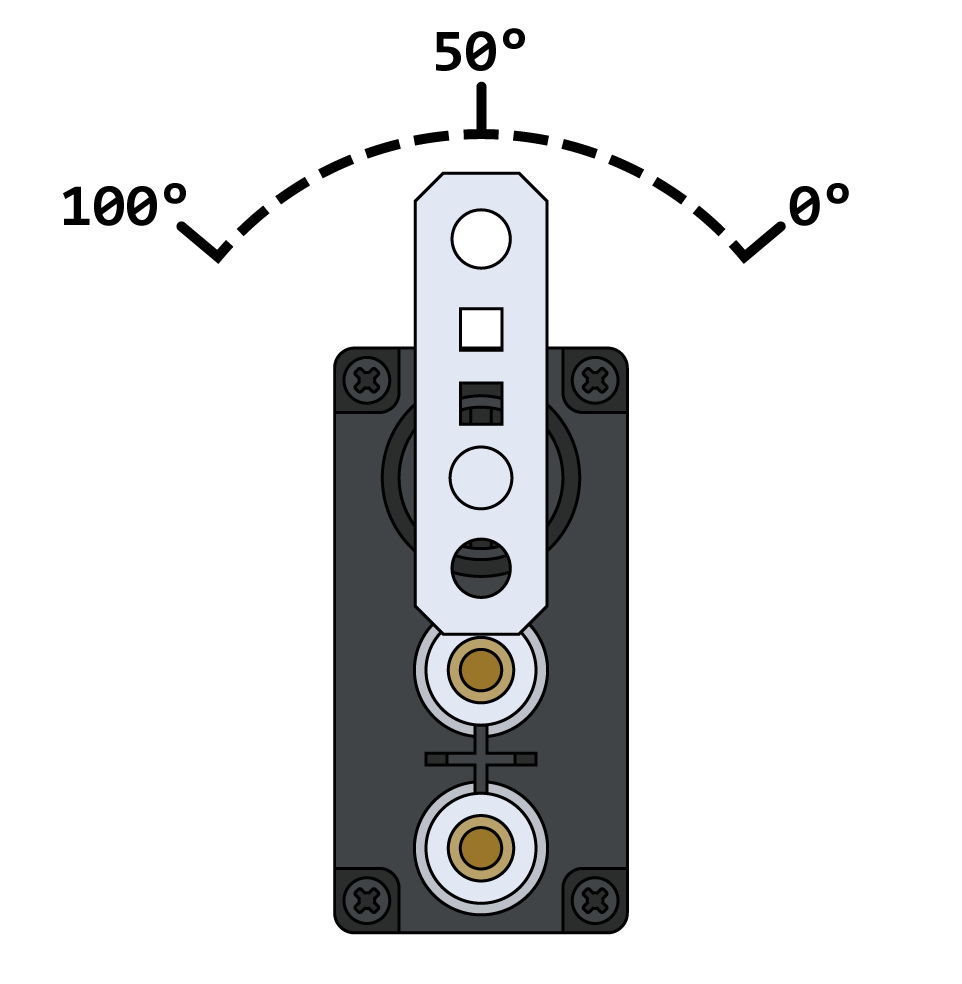
1 — Ορίζει τη θέση του σερβοκινητήρα χρησιμοποιώντας μια ποσοστιαία τιμή.
void setPosition(
 int32_t value,
 percentUnits units );
Parameters2 — Ορίζει τη θέση του σερβοκινητήρα χρησιμοποιώντας μονάδες περιστροφής.
void setPosition(
 double value,
 rotationUnits units );
Παράμετρος |
Τύπος |
Περιγραφή |
|---|---|---|
|
|
Η τιμή θέσης του σερβοκινητήρα κατά τη χρήση ποσοστιαίων μονάδων. |
|
|
Η τιμή θέσης του σερβοκινητήρα κατά τη χρήση μονάδων περιστροφής. |
|
|
The position unit: |
|
|
The position unit:
|
Αυτή η συνάρτηση δεν επιστρέφει τιμή.
NotesΌταν χρησιμοποιούνται ποσοστιαίες μονάδες, το έγκυρο εύρος είναι 0 – 100%.
Ένας σερβοκινητήρας ξεκινά κάθε έργο κεντραριζόμενος αυτόματα στις 50 μοίρες πριν ολοκληρώσει οποιεσδήποτε κινήσεις.
Όταν χρησιμοποιείτε μονάδες περιστροφής, ο σερβοκινητήρας θα μετακινηθεί στην καθορισμένη απόλυτη θέση.
// Set the servo position to 10 percent
myServo.setPosition(10, percent);

// Set the servo position to 45.5 degrees
myServo.setPosition(45.5, degrees);

// Set the servo position to 90 degrees
myServo.setPosition(90, degrees);