
มอเตอร์เซอร์โว#
การแนะนำ#
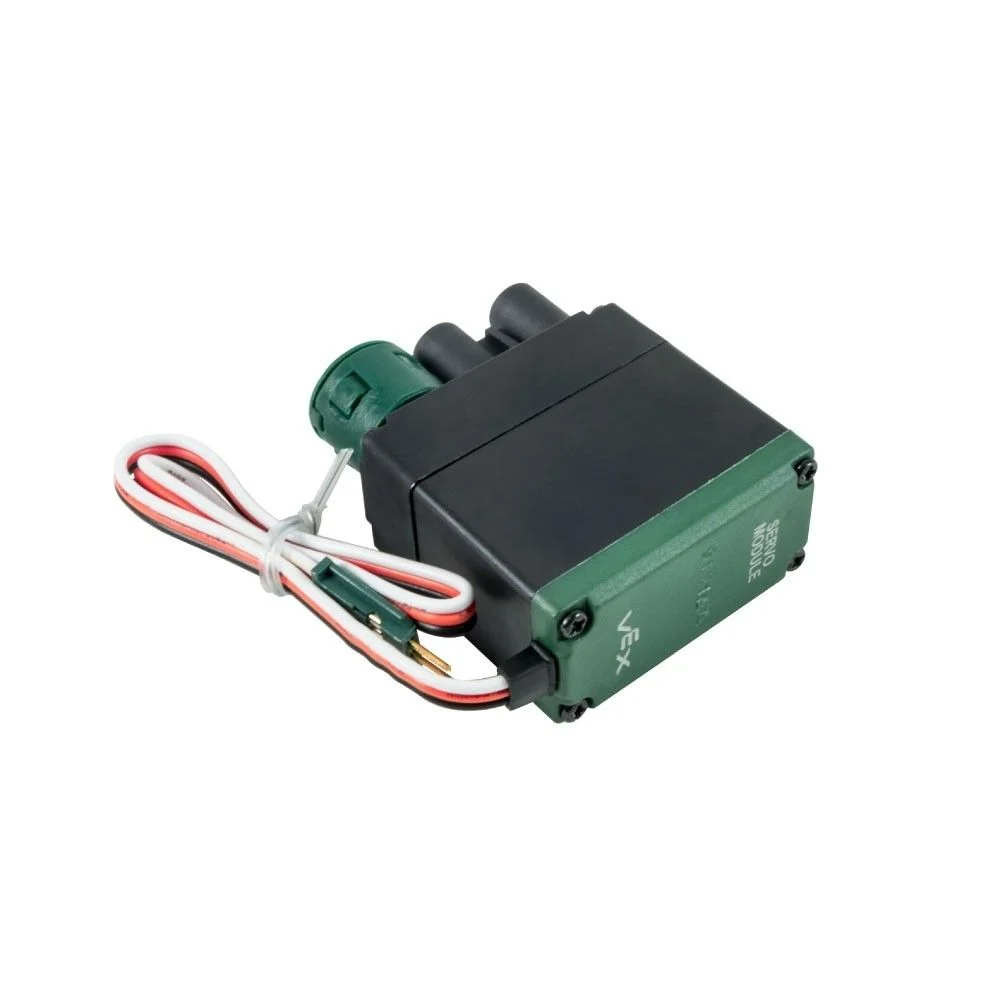
คลาส servo ใช้สำหรับควบคุมและกำหนดค่ามอเตอร์เซอร์โว EXP 3-Wire มอเตอร์เซอร์โว EXP 3-Wire ให้การควบคุมตามตำแหน่งภายในช่วงการเคลื่อนที่ที่กำหนดไว้
ตัวสร้างคลาส#
servo( triport::port& port );
ตัวทำลายคลาส#
ทำลายวัตถุ servo และปล่อยทรัพยากรที่เกี่ยวข้อง
~servo();
พารามิเตอร์#
พารามิเตอร์ |
พิมพ์ |
คำอธิบาย |
|---|---|---|
|
|
พอร์ต 3 สายที่เชื่อมต่อกับมอเตอร์เซอร์โว เขียนเป็น |
ตัวอย่าง#
// Create the servo instance on 3-Wire Port A
servo myServo = servo(Brain.ThreeWirePort.A);
ฟังก์ชันสมาชิก#
คลาส servo ประกอบด้วยฟังก์ชันสมาชิกต่อไปนี้:
setPosition— ย้ายมอเตอร์เซอร์โวไปยังตำแหน่งที่กำหนด
ก่อนเรียกใช้ฟังก์ชันสมาชิก servo ใดๆ จะต้องสร้างอินสแตนซ์ servo ก่อน ดังแสดงด้านล่าง:
/* This constructor is required when using VS Code.
Servo configuration is generated automatically
in VEXcode using the Device Menu. Replace the values
as needed. */

// Create the servo instance on 3-Wire Port A
servo myServo = servo(Brain.ThreeWirePort.A);
setPosition#
เคลื่อนมอเตอร์เซอร์โวไปยังตำแหน่งที่กำหนด
1 — กำหนดตำแหน่งเซอร์โวโดยใช้ค่าเปอร์เซ็นต์
void setPosition(
 int32_t value,
 percentUnits units );
Parameters2 — กำหนดตำแหน่งของเซอร์โวโดยใช้หน่วยการหมุน
void setPosition(
 double value,
 rotationUnits units );
พารามิเตอร์ |
พิมพ์ |
คำอธิบาย |
|---|---|---|
|
|
ค่าตำแหน่งเซอร์โวเมื่อใช้หน่วยเป็นเปอร์เซ็นต์ |
|
|
ค่าตำแหน่งเซอร์โวเมื่อใช้หน่วยการหมุน |
|
|
หน่วยตำแหน่ง: |
|
|
The position unit:
|
ฟังก์ชันนี้ไม่ส่งค่ากลับ
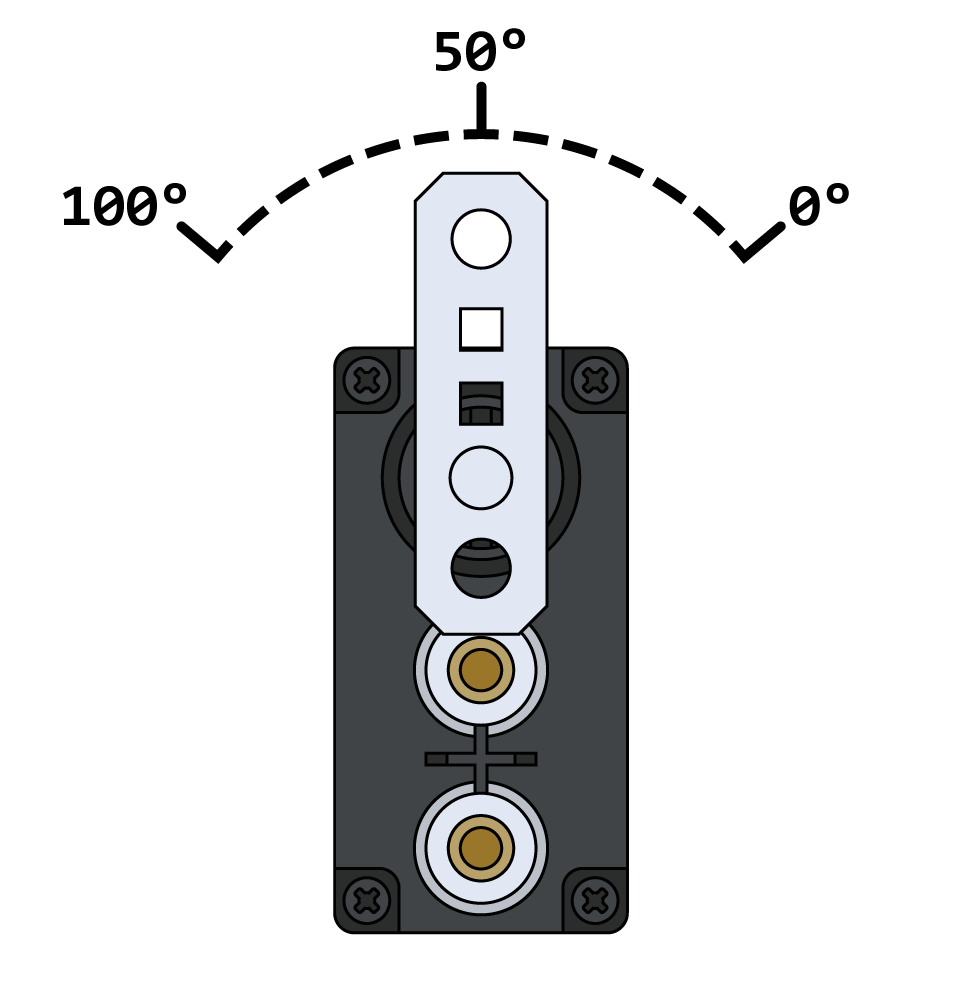
Notesเมื่อใช้หน่วยเป็นเปอร์เซ็นต์ ช่วงค่าที่ถูกต้องคือ 0 – 100%
มอเตอร์เซอร์โวจะเริ่มต้นแต่ละโปรเจกต์ด้วยการปรับตำแหน่งตัวเองให้อยู่ตรงกลางที่ 50 องศาโดยอัตโนมัติก่อนที่จะทำการเคลื่อนไหวใดๆ
เมื่อใช้หน่วยการหมุน เซอร์โวจะเคลื่อนที่ไปยังตำแหน่งสัมบูรณ์ที่ระบุไว้
// Set the servo position to 10 percent
myServo.setPosition(10, percent);

// Set the servo position to 45.5 degrees
myServo.setPosition(45.5, degrees);

// Set the servo position to 90 degrees
myServo.setPosition(90, degrees);