
servomoteur#
Introduction#
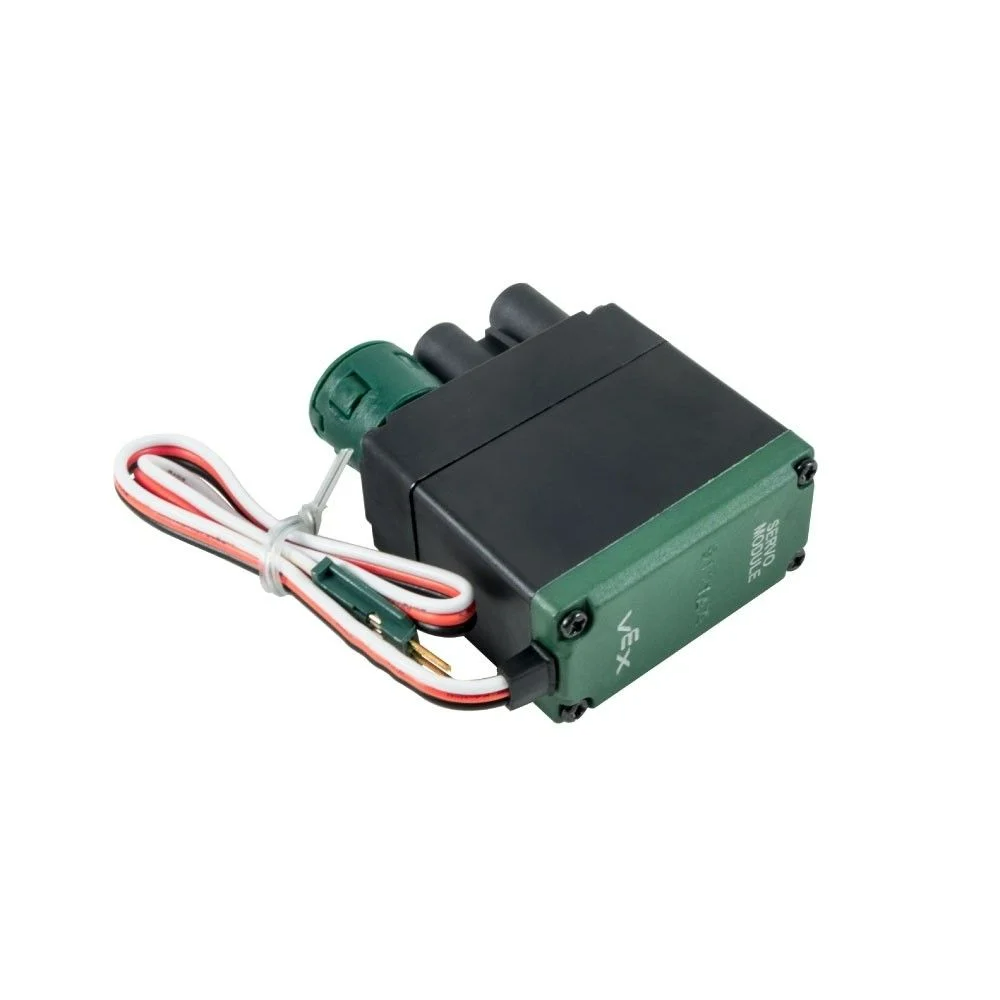
The servo class is used to control and configure an EXP 3-Wire Servo Motor. The EXP 3-Wire Servo Motor provides position-based control within a fixed range of motion.
Constructeurs de classes#
servo( triport::port& port );
Destructeur de classe#
Détruit l’objet servo et libère les ressources associées.
~servo();
Paramètres#
Paramètre |
Taper |
Description |
|---|---|---|
|
|
Le port à 3 fils auquel le servomoteur est connecté, écrit comme |
Exemple#
// Create the servo instance on 3-Wire Port A
servo myServo = servo(Brain.ThreeWirePort.A);
Fonctions des membres#
La classe servo comprend les fonctions membres suivantes :
setPosition— Déplace le servomoteur vers une position spécifiée.
Avant d’appeler les fonctions membres de servo , une instance servo doit être créée, comme indiqué ci-dessous :
/* This constructor is required when using VS Code.
Servo configuration is generated automatically
in VEXcode using the Device Menu. Replace the values
as needed. */

// Create the servo instance on 3-Wire Port A
servo myServo = servo(Brain.ThreeWirePort.A);
setPosition#
Déplace le servomoteur vers une position spécifiée.
1 — Définit la position du servo à l’aide d’une valeur en pourcentage.
void setPosition(
 int32_t value,
 percentUnits units );
Parameters2 — Définit la position du servo à l’aide d’unités de rotation.
void setPosition(
 double value,
 rotationUnits units );
Paramètre |
Taper |
Description |
|---|---|---|
|
|
Valeur de la position du servomoteur en unités de pourcentage. |
|
|
Valeur de position du servomoteur lors de l’utilisation d’unités de rotation. |
|
|
The position unit: |
|
|
The position unit:
|
Cette fonction ne renvoie aucune valeur.
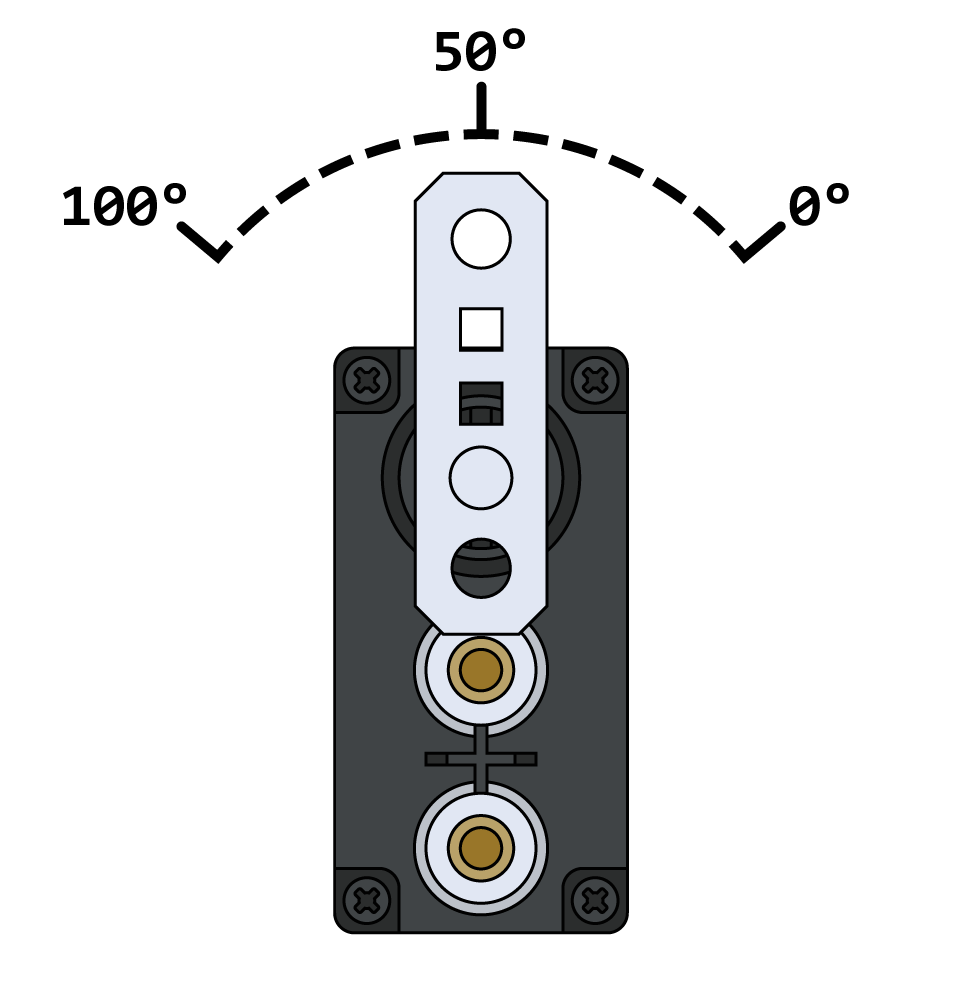
NotesLorsqu’on utilise des unités de pourcentage, la plage valide est de 0 à 100 %.
Un servomoteur commence chaque projet en se centrant automatiquement à 50 degrés avant d’effectuer tout mouvement.
Lors de l’utilisation d’unités de rotation, le servo se déplacera jusqu’à la position absolue spécifiée.
// Set the servo position to 10 percent
myServo.setPosition(10, percent);

// Set the servo position to 45.5 degrees
myServo.setPosition(45.5, degrees);

// Set the servo position to 90 degrees
myServo.setPosition(90, degrees);