
Động cơ servo#
Giới thiệu#
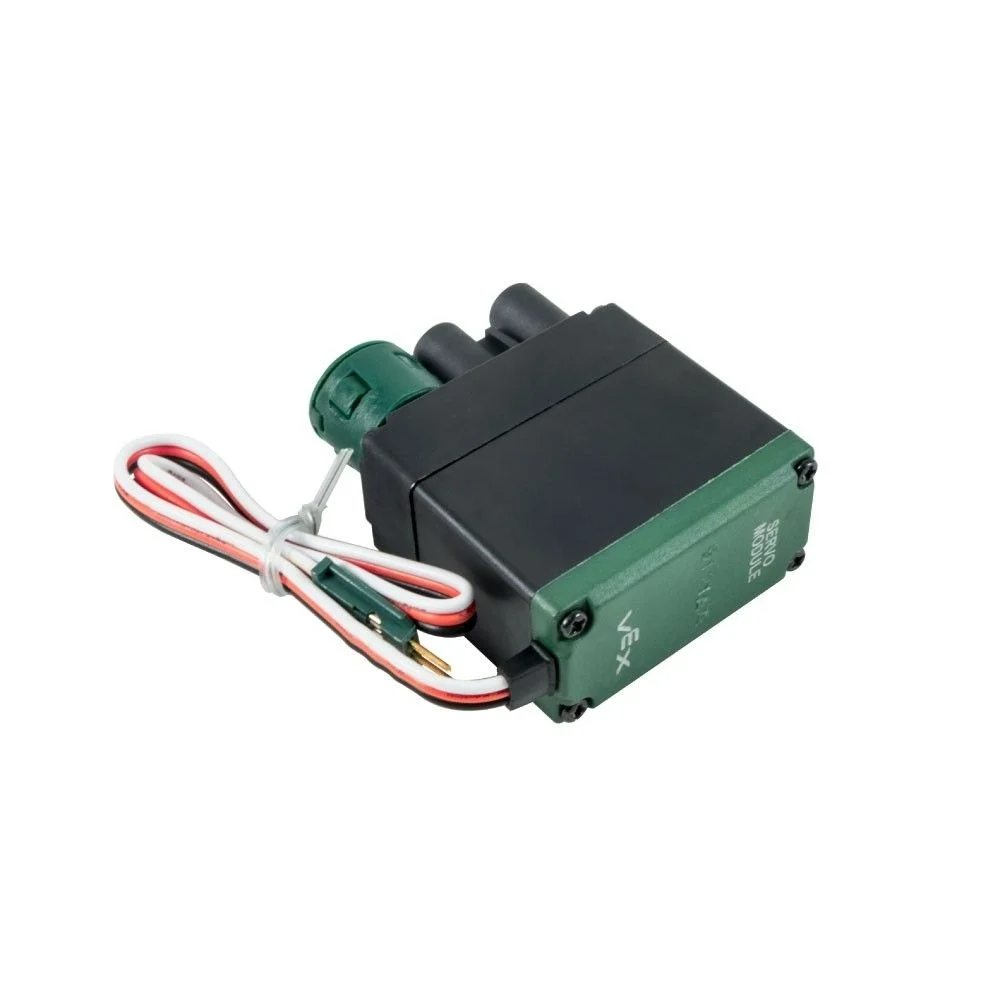
Lớp servo được sử dụng để điều khiển và cấu hình động cơ servo 3 dây EXP. Động cơ servo 3 dây EXP cung cấp khả năng điều khiển dựa trên vị trí trong một phạm vi chuyển động cố định.
Hàm tạo lớp#
servo( triport::port& port );
Lớp Destructor#
Hủy đối tượng servo và giải phóng các tài nguyên liên quan.
~servo();
Thông số#
Tham số |
Kiểu |
Sự miêu tả |
|---|---|---|
|
|
Cổng 3 dây mà động cơ servo được kết nối, được viết là |
Ví dụ#
// Create the servo instance on 3-Wire Port A
servo myServo = servo(Brain.ThreeWirePort.A);
Chức năng thành viên#
Lớp servo bao gồm các hàm thành viên sau:
setPosition— Di chuyển động cơ servo đến vị trí được chỉ định.
Trước khi gọi bất kỳ hàm thành viên nào của servo , cần phải tạo một thể hiện servo , như được hiển thị bên dưới:
/* This constructor is required when using VS Code.
Servo configuration is generated automatically
in VEXcode using the Device Menu. Replace the values
as needed. */

// Create the servo instance on 3-Wire Port A
servo myServo = servo(Brain.ThreeWirePort.A);
setPosition#
Di chuyển động cơ servo đến vị trí được chỉ định.
1 — Đặt vị trí servo bằng giá trị phần trăm.
void setPosition(
 int32_t value,
 percentUnits units );
Parameters2 — Đặt vị trí servo bằng cách sử dụng các đơn vị quay.
void setPosition(
 double value,
 rotationUnits units );
Tham số |
Kiểu |
Sự miêu tả |
|---|---|---|
|
|
Giá trị vị trí servo khi sử dụng đơn vị phần trăm. |
|
|
Giá trị vị trí servo khi sử dụng các đơn vị quay. |
|
|
Đơn vị vị trí: |
|
|
The position unit:
|
Hàm này không trả về giá trị nào.
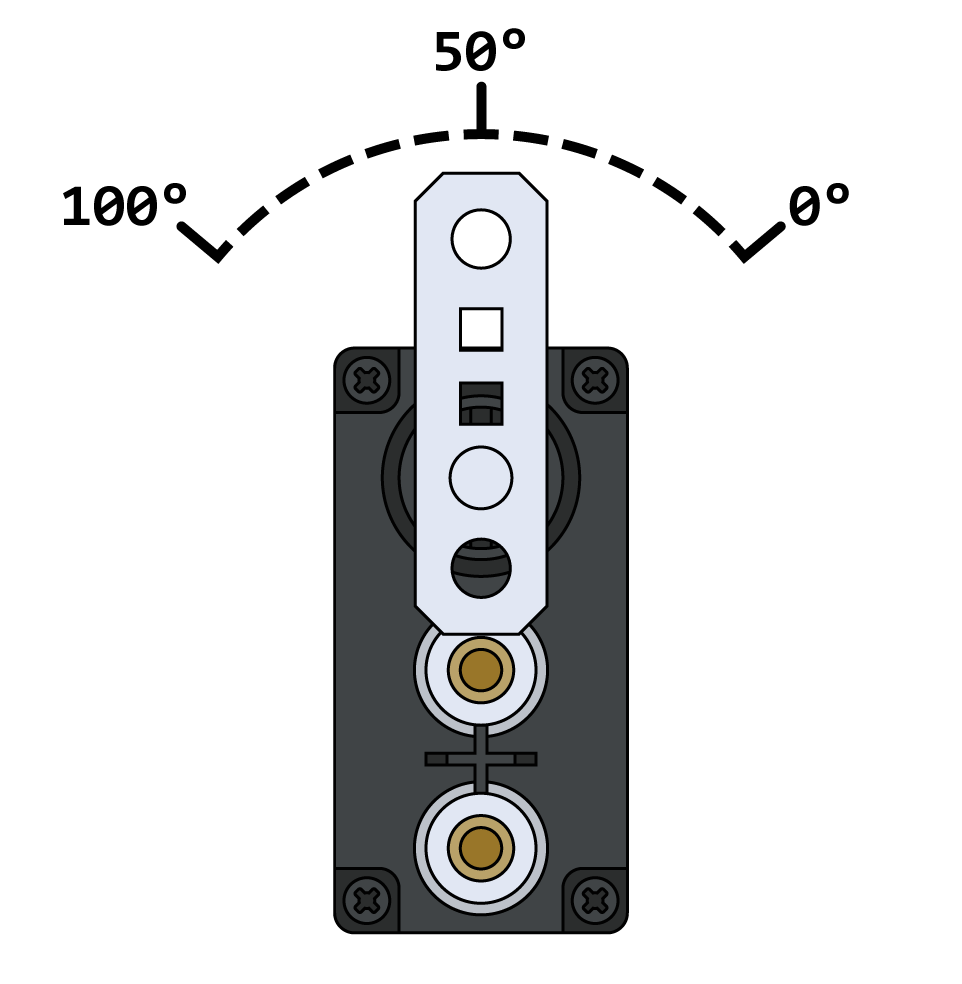
NotesKhi sử dụng đơn vị phần trăm, phạm vi hợp lệ là từ 0 đến 100%.
Mỗi động cơ servo bắt đầu bằng cách tự động căn chỉnh về vị trí trung tâm 50 độ trước khi thực hiện bất kỳ chuyển động nào.
Khi sử dụng các bộ phận xoay, động cơ servo sẽ di chuyển đến vị trí tuyệt đối đã được chỉ định.
// Set the servo position to 10 percent
myServo.setPosition(10, percent);

// Set the servo position to 45.5 degrees
myServo.setPosition(45.5, degrees);

// Set the servo position to 90 degrees
myServo.setPosition(90, degrees);