
Servomotor#
Introducción#
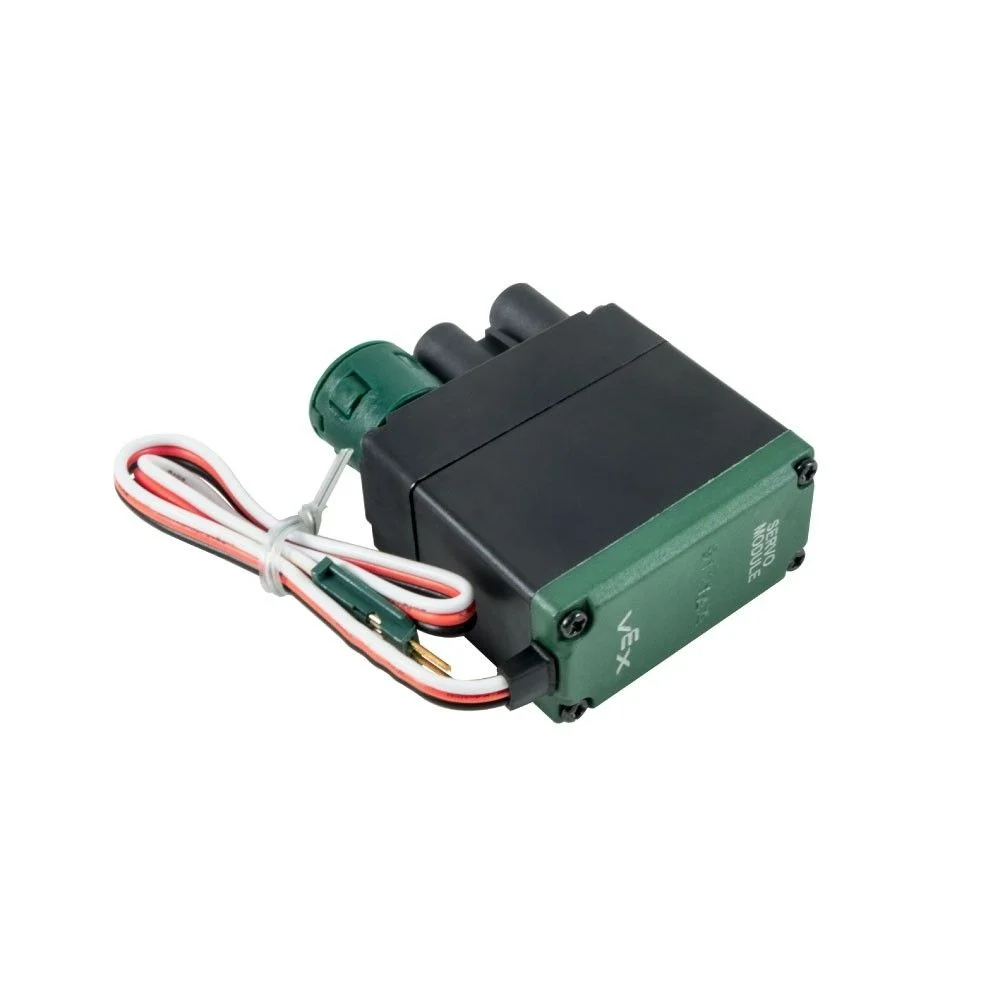
La clase servo se utiliza para controlar y configurar un servomotor EXP de 3 hilos. El servomotor EXP de 3 hilos proporciona un control basado en la posición dentro de un rango de movimiento fijo.
Constructores de clase#
servo( triport::port& port );
Destructor de clase#
Destruye el objeto servo y libera los recursos asociados.
~servo();
Parámetros#
Parámetro |
Tipo |
Descripción |
|---|---|---|
|
|
El puerto de 3 cables al que está conectado el servomotor, escrito como |
Ejemplo#
// Create the servo instance on 3-Wire Port A
servo myServo = servo(Brain.ThreeWirePort.A);
Funciones de los miembros#
La clase servo incluye las siguientes funciones de miembro:
setPosition— Mueve el servomotor a una posición especificada.
Antes de llamar a servo miembro de servo instancia de servo, como se muestra a continuación:
/* This constructor is required when using VS Code.
Servo configuration is generated automatically
in VEXcode using the Device Menu. Replace the values
as needed. */

// Create the servo instance on 3-Wire Port A
servo myServo = servo(Brain.ThreeWirePort.A);
setPosition#
Mueve el servomotor a una posición especificada.
1 — Establece la posición del servo utilizando un valor porcentual.
void setPosition(
 int32_t value,
 percentUnits units );
Parameters2 — Establece la posición del servo utilizando unidades de rotación.
void setPosition(
 double value,
 rotationUnits units );
Parámetro |
Tipo |
Descripción |
|---|---|---|
|
|
El valor de la posición del servo cuando se utilizan unidades de porcentaje. |
|
|
El valor de la posición del servo cuando se utilizan unidades de rotación. |
|
|
La unidad de posición: |
|
|
La unidad de posición:
|
Esta función no devuelve un valor.
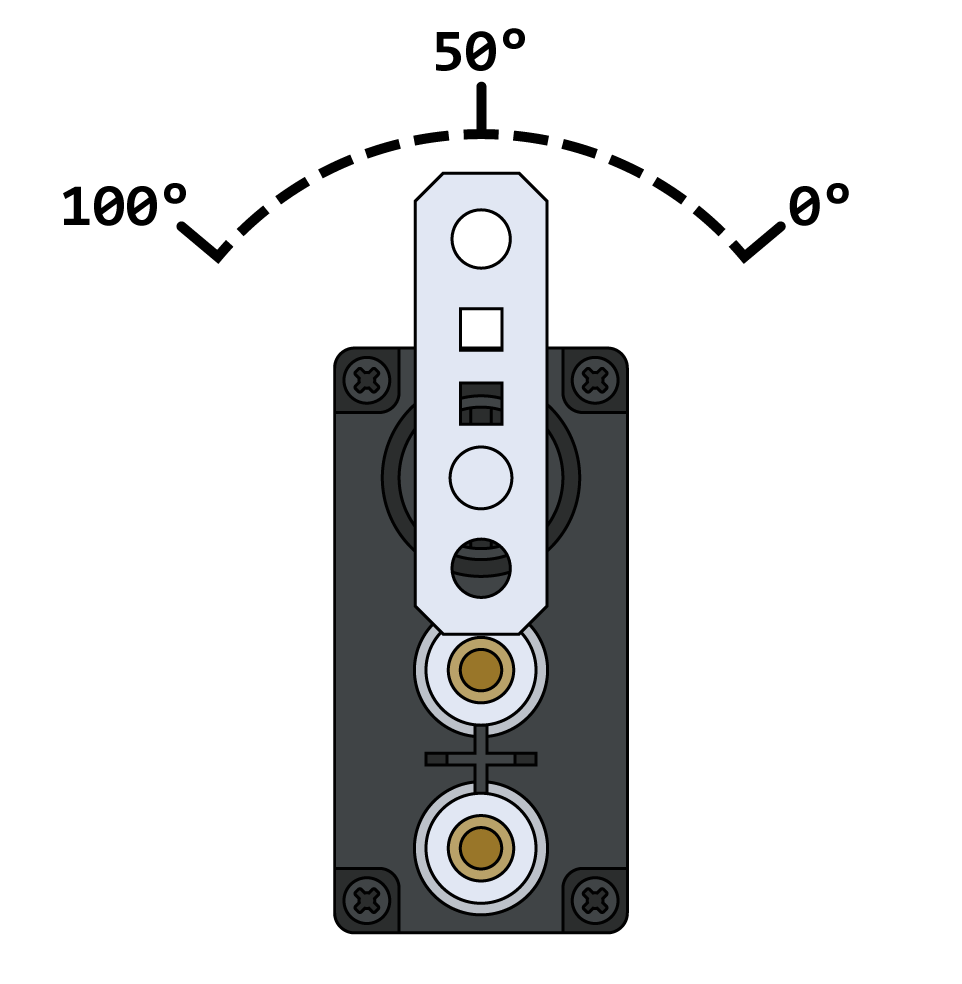
NotesCuando se utilizan unidades porcentuales, el rango válido es 0 – 100%.
Un servo comienza cada proyecto centrándose automáticamente a 50 grados antes de completar cualquier movimiento.
Cuando se utilizan unidades de rotación, el servo se moverá a la posición absoluta especificada.
// Set the servo position to 10 percent
myServo.setPosition(10, percent);

// Set the servo position to 45.5 degrees
myServo.setPosition(45.5, degrees);

// Set the servo position to 90 degrees
myServo.setPosition(90, degrees);