
Servo variklis#
Įvadas#
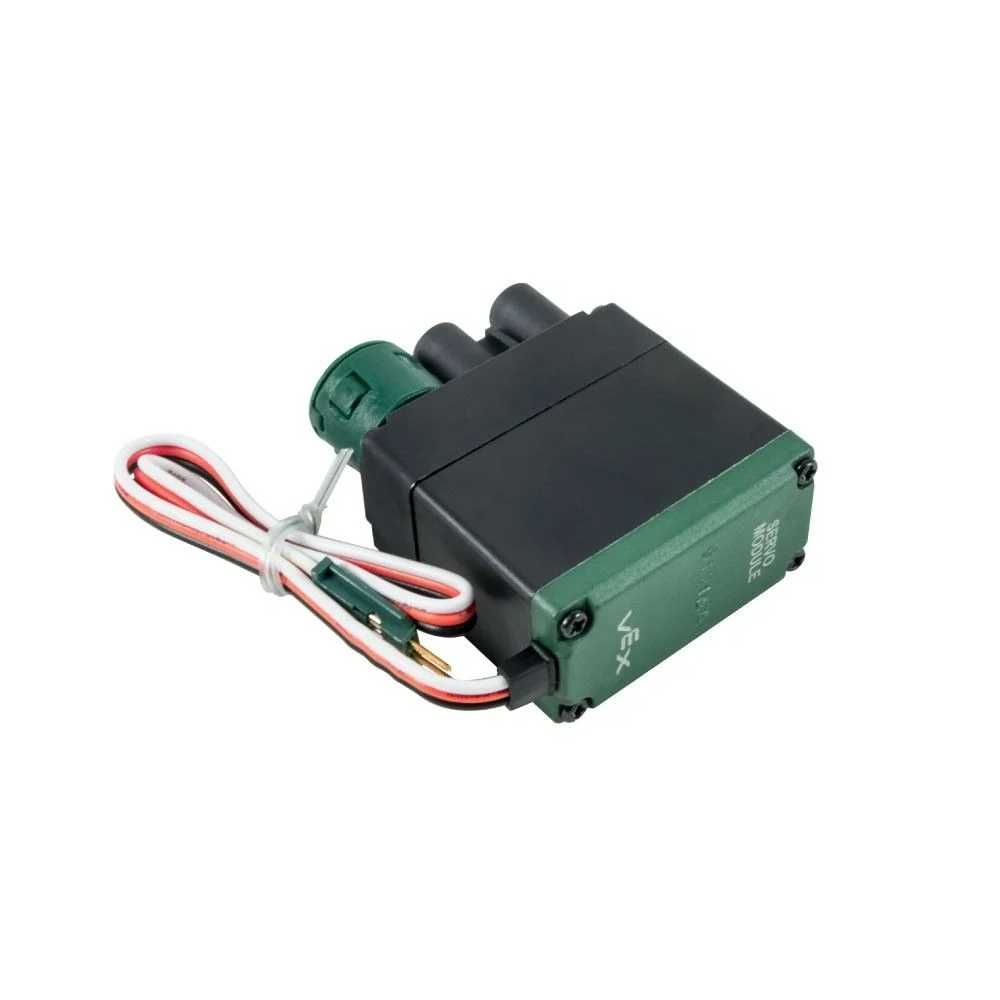
servo klasė naudojama EXP 3 laidų servovarikliui valdyti ir konfigūruoti. EXP 3 laidų servovariklis užtikrina padėties pagrindu valdomą valdymą fiksuotame judesio diapazone.
Klasės konstruktoriai#
servo( triport::port& port );
Klasės destruktorius#
Sunaikina servo objektą ir išlaisvina susijusius išteklius.
~servo();
Parametrai#
Parametras |
Tipas |
Aprašymas |
|---|---|---|
|
|
3 laidų prievadas, prie kurio prijungtas servovariklis, užrašomas taip: |
Pavyzdys#
// Create the servo instance on 3-Wire Port A
servo myServo = servo(Brain.ThreeWirePort.A);
Narių funkcijos#
servo klasė apima šias narines funkcijas:
setPosition— Perkelia servovariklį į nurodytą padėtį.
Prieš iškviečiant bet kokias servo nario funkcijas, reikia sukurti servo egzempliorių, kaip parodyta žemiau:
/* This constructor is required when using VS Code.
Servo configuration is generated automatically
in VEXcode using the Device Menu. Replace the values
as needed. */

// Create the servo instance on 3-Wire Port A
servo myServo = servo(Brain.ThreeWirePort.A);
setPosition#
Perkelia servo variklį į nurodytą padėtį.
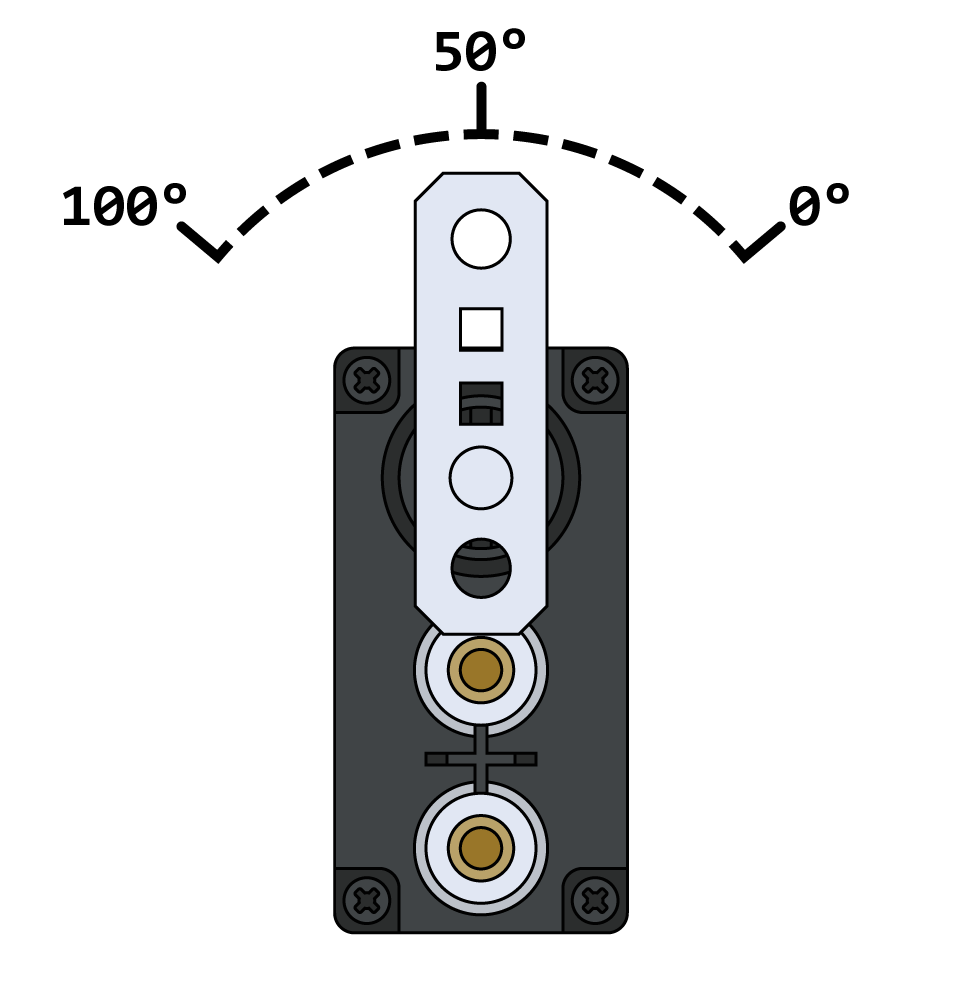
1 — Nustato servomechanizmo padėtį procentine verte.
void setPosition(
 int32_t value,
 percentUnits units );
Parameters2 — Nustato servo padėtį naudodamas sukimosi įrenginius.
void setPosition(
 double value,
 rotationUnits units );
Parametras |
Tipas |
Aprašymas |
|---|---|---|
|
|
Servo padėties vertė, kai naudojami procentiniai vienetai. |
|
|
Servo padėties vertė naudojant rotacijos įrenginius. |
|
|
Pozicijos vienetas: |
|
|
Padėties vienetas:
|
Ši funkcija negrąžina reikšmės.
NotesNaudojant procentinius vienetus, galiojantis diapazonas yra 0–100 %.
Servo mechanizmas kiekvieną projektą pradeda automatiškai centruodamas save 50 laipsnių kampu prieš atlikdamas bet kokius judesius.
Naudojant sukimosi įrenginius, servo mechanizmas pasislinks į nurodytą absoliučią padėtį.
// Set the servo position to 10 percent
myServo.setPosition(10, percent);

// Set the servo position to 45.5 degrees
myServo.setPosition(45.5, degrees);

// Set the servo position to 90 degrees
myServo.setPosition(90, degrees);