
télémètre#
Introduction#
Le télémètre à ultrasons mesure la distance jusqu’à l’objet le plus proche grâce aux ondes sonores. Son fonctionnement repose sur l’émission d’une impulsion ultrasonore et la mesure du temps nécessaire à son retour.
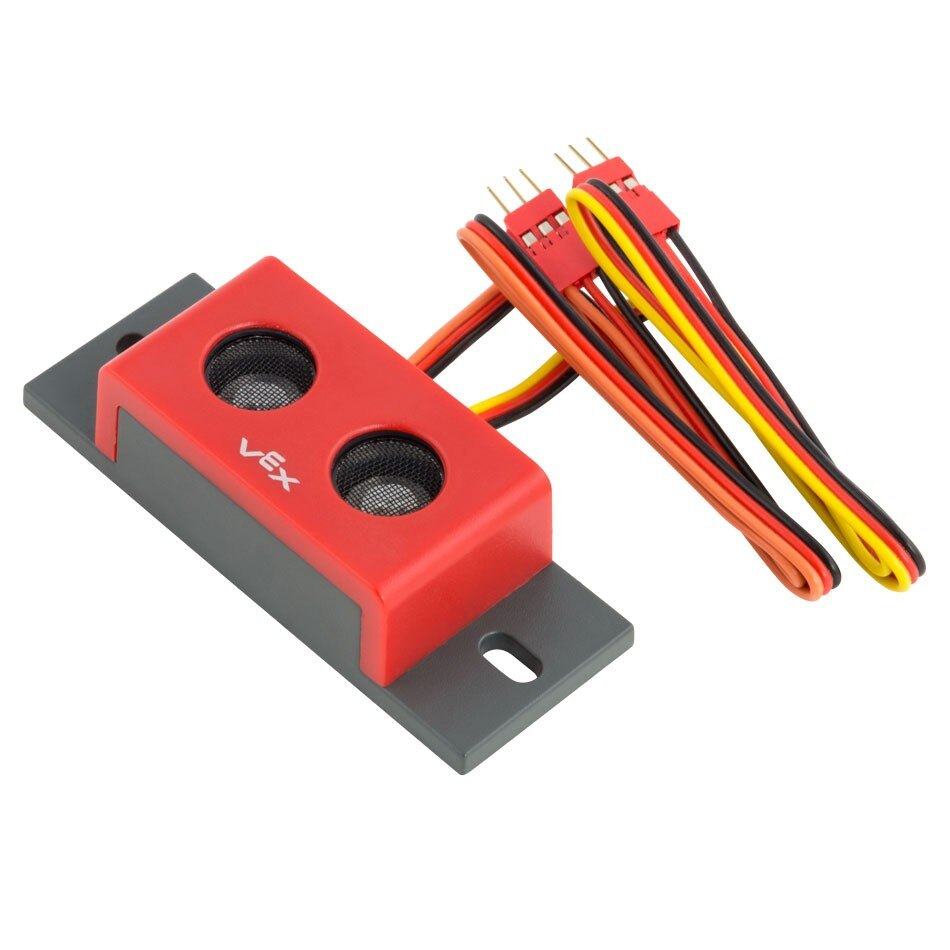
Cette page utilise range_finder comme nom de télémètre à titre d’exemple. Remplacez-le par le nom que vous avez configuré, selon vos besoins.
Vous trouverez ci-dessous une liste des méthodes disponibles :
found_object– Renvoie si le détecteur de portée détecte un objet.distance– Renvoie la distance entre le télémètre et l’objet détecté le plus proche.
Constructeurs – Initialisez manuellement un télémètre.
Sonar– Créer un télémètre.
objet trouvé#
found_object renvoie un Boolean indiquant si le détecteur de distance détecte un objet dans son champ de vision.
True– Le télémètre détecte un objet.False– Le télémètre ne détecte aucun objet.
Usage:
range_finder.found_object()
Paramètres |
Description |
|---|---|
Cette méthode ne comporte aucun paramètre. |
distance#
distance renvoie la distance mesurée à l’objet le plus proche détecté par le capteur sous forme décimale float.
Usage:
range_finder.distance(units)
Paramètre |
Description |
|---|---|
|
L’unité qui représentera la distance : |
Constructeurs#
Les constructeurs sont utilisés pour créer manuellement Sonar , qui sont nécessaires pour configurer les détecteurs de portée en dehors de VEXcode.
Sonar#
Sonar crée un télémètre.
Usage:
Sonar(port)
Paramètre |
Description |
|---|---|
|
Le port à 3 fils auquel le télémètre est connecté :
|
# Create a Range Finder in Port A
range_finder = Sonar(brain.three_wire_port.a)