
आँख#
परिचय#
VEX 123 रोबोट में एक अंतर्निर्मित नेत्र संवेदक है जो वस्तुओं और रंगों का पता लगा सकता है। यह संवेदक पर वापस परावर्तित होने वाले प्रकाश की मात्रा और पता लगाए गए रंग के ह्यू मान की भी जानकारी दे सकता है।
आई सेंसर में एक लाइट होती है जिसे चालू या बंद किया जा सकता है ताकि यह वस्तुओं और रंगों को अधिक स्पष्ट रूप से देख सके।
आई सेंसर को कोड करने के कई तरीके हैं। नीचे सभी आई मेथड्स की सूची दी गई है:
म्यूटेटर्स — आई सेंसर सेटिंग्स को समायोजित करें।
set_light— आई सेंसर की लाइट चालू या बंद करता है।set_light_power— आई सेंसर के प्रकाश शक्ति स्तर को सेट करता है।
गेटर्स — आई सेंसर द्वारा पता लगाए गए डेटा को वापस भेजते हैं।
get_hue— आई सेंसर द्वारा पता लगाए गए रंग को लौटाता है।get_brightness— आई सेंसर द्वारा पता लगाई गई चमक लौटाता है।is_object_detected— यह बताता है कि क्या आई सेंसर रेंज के भीतर किसी वस्तु का पता लगाता है।is_color_detected— यह बताता है कि क्या आई सेंसर किसी विशिष्ट रंग का पता लगाता है।is_bright— यह बताता है कि क्या आई सेंसर किसी चमकीली वस्तु का पता लगाता है।
उत्परिवर्तक#
set_light#
set_light आई सेंसर की लाइट को चालू या बंद करता है।
Usage:
robot.eye.set_light(state)
पैरामीटर |
विवरण |
|---|---|
|
आई सेंसर की लाइट की स्थिति: |
# Continuously blink the light.
while True:
    robot.eye.set_light(ON)
    wait(2, SECONDS)
    robot.eye.set_light(OFF)
    wait(2, SECONDS)
set_light_power#
set_light_power यह निर्धारित करता है कि आई सेंसर की रोशनी कितनी तेज होगी। यह रोशनी आई सेंसर को वस्तुओं और रंगों को अधिक स्पष्ट रूप से पहचानने में मदद कर सकती है।
अधिक प्रतिशत होने पर प्रकाश अधिक चमकीला होता है। कम प्रतिशत होने पर प्रकाश मंद होता है।
यदि आई सेंसर की लाइट बंद है, तो लाइट की पावर को 0% से ऊपर सेट करने पर लाइट चालू हो जाएगी।
यदि आई सेंसर की लाइट चालू है, तो लाइट की पावर को 0% पर सेट करने से लाइट बंद हो जाएगी।
Usage:
robot.eye.set_light_power(value)
पैरामीटर |
विवरण |
|---|---|
|
आई सेंसर की रोशनी की चमक को 0% से 100% तक सेट करें। पूर्णांकों का उपयोग करें। |
# Set the light to different power levels.
robot.eye.set_light_power(25)
wait(2, SECONDS)
robot.eye.set_light_power(50)
wait(2, SECONDS)
robot.eye.set_light_power(100)
टिककर खेल#
get_hue#
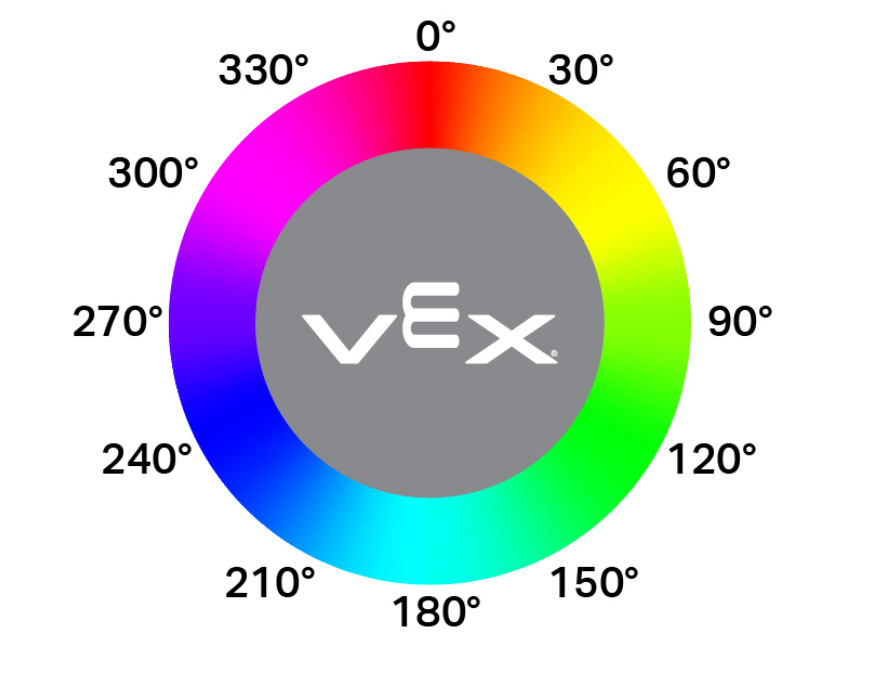
get_hue आई सेंसर द्वारा पता लगाए गए रंग को 0 से 359.00 डिग्री तक की पूर्ण संख्या के रूप में लौटाता है।
ह्यू एक ऐसा तरीका है जिससे रंग चक्र पर संख्याओं का उपयोग करके रंग का वर्णन किया जाता है।
Usage:
robot.eye.get_hue()
पैरामीटर |
विवरण |
|---|---|
इस विधि के कोई मानदंड नहीं हैं। |
# Display if an object is pink.
while True:
    console.clear()
    if 290 < robot.eye.get_hue() < 350:
        console.print("Pink!")
    else:
        console.print("Not pink!")
    wait(0.1, SECONDS)
get_brightness#
get_brightness पता लगाए गए प्रकाश की चमक को 0% से 100% तक की पूर्ण संख्या के रूप में लौटाता है।
उच्च प्रतिशत का अर्थ है कि नेत्र संवेदक तक अधिक प्रकाश परावर्तित होता है। निम्न प्रतिशत का अर्थ है कि कम प्रकाश परावर्तित होता है।
Usage:
robot.eye.get_brightness()
पैरामीटर |
विवरण |
|---|---|
इस विधि के कोई मानदंड नहीं हैं। |
# Display whether a detected object is bright.
robot.eye.set_light_power(100)
robot.drive(FORWARD)
while not robot.eye.is_object_detected():
    wait(0.1, SECONDS)
wait(0.1, SECONDS)
if robot.eye.get_brightness() < 70:
    console.print("Object not bright.")
else:
    console.print("Bright object!")
is_object_detected#
is_object_detected एक Boolean लौटाता है जो रिपोर्ट करता है कि आई सेंसर रेंज के भीतर किसी वस्तु का पता लगाता है या नहीं।
True— नेत्र संवेदक किसी वस्तु का पता लगाता है।False— नेत्र सेंसर किसी वस्तु का पता नहीं लगाता है।
Usage:
robot.eye.is_object_detected()
पैरामीटर |
विवरण |
|---|---|
इस विधि के कोई मानदंड नहीं हैं। |
# Stop driving after detecting an object.
robot.eye.set_light(ON)
robot.drive(FORWARD)
wait(0.1, SECONDS)
while not robot.eye.is_object_detected():
    wait(0.1, SECONDS)
robot.stop()
is_color_detected#
is_color_detected एक Boolean लौटाता है जो रिपोर्ट करता है कि क्या आई सेंसर पता लगाए गए ह्यू मान के आधार पर एक निर्दिष्ट रंग का पता लगाता है।
True— नेत्र संवेदक चयनित रंग का पता लगाता है।False— आई सेंसर चयनित रंग का पता नहीं लगा पा रहा है।
आई सेंसर सबसे अच्छा तब काम करता है जब वस्तु पास हो और रोशनी साफ हो।
Usage:
robot.eye.is_color_detected(color)
पैरामीटर |
विवरण |
|---|---|
|
आई सेंसर द्वारा जांचे जाने वाले रंग:
|
# Stop driving after detecting a green object.
robot.eye.set_light(ON)
robot.drive(FORWARD)
wait(0.1, SECONDS)
while not robot.eye.is_color_detected(GREEN):
    wait(0.1, SECONDS)
robot.stop()
is_bright#
is_bright एक Boolean लौटाता है जो रिपोर्ट करता है कि आई सेंसर द्वारा पता लगाई गई वस्तु चमकीली है या नहीं।
किसी वस्तु को तब चमकीला माना जाता है जब वह आई सेंसर को 70% से अधिक चमक वापस परावर्तित करती है।
True— पता लगाई गई वस्तु 70% से अधिक चमक को परावर्तित करती है।False— पता लगाई गई वस्तु 70% चमक या उससे कम परावर्तित करती है।
Usage:
robot.eye.is_bright()
पैरामीटर |
विवरण |
|---|---|
इस विधि के कोई मानदंड नहीं हैं। |
# Display whether a detected object is bright.
robot.eye.set_light_power(100)
robot.drive(FORWARD)
while not robot.eye.is_object_detected():
    wait(0.1, SECONDS)
wait(0.1, SECONDS)
if robot.eye.is_bright():
    console.print("Bright object!")
else:
    console.print("Object not bright.")