
കണ്ണ്#
ആമുഖം#
VEX 123 റോബോട്ടിൽ വസ്തുക്കളെയും നിറങ്ങളെയും കണ്ടെത്താൻ കഴിയുന്ന ഒരു ബിൽറ്റ്-ഇൻ ഐ സെൻസർ ഉണ്ട്. സെൻസറിലേക്ക് എത്രത്തോളം പ്രകാശം പ്രതിഫലിക്കുന്നുവെന്നും കണ്ടെത്തിയ നിറത്തിന്റെ വർണ്ണ മൂല്യം റിപ്പോർട്ടുചെയ്യാനും ഇതിന് കഴിയും.
വസ്തുക്കളെയും നിറങ്ങളെയും കൂടുതൽ വ്യക്തമായി കാണാൻ സഹായിക്കുന്നതിന് ഓണാക്കാനോ ഓഫാക്കാനോ കഴിയുന്ന ഒരു ലൈറ്റ് ഐ സെൻസറിൽ ഉണ്ട്.
ഐ സെൻസർ കോഡ് ചെയ്യാൻ നിരവധി മാർഗങ്ങളുണ്ട്. എല്ലാ ഐ രീതികളുടെയും ഒരു ലിസ്റ്റ് താഴെ കൊടുക്കുന്നു:
മ്യൂട്ടേറ്ററുകൾ — ഐ സെൻസർ ക്രമീകരണങ്ങൾ ക്രമീകരിക്കുക.
set_light— ഐ സെൻസറിന്റെ ലൈറ്റ് ഓണാക്കുകയോ ഓഫാക്കുകയോ ചെയ്യുന്നു.set_light_power— ഐ സെൻസറിന്റെ ലൈറ്റ് പവർ ലെവൽ സജ്ജമാക്കുന്നു.
ഗെറ്ററുകൾ — ഐ സെൻസർ കണ്ടെത്തുന്നത് തിരികെ നൽകുക.
get_hue— ഐ സെൻസർ കണ്ടെത്തിയ നിറം തിരികെ നൽകുന്നു.get_brightness— ഐ സെൻസർ കണ്ടെത്തിയ തെളിച്ചം തിരികെ നൽകുന്നു.is_object_detected— ഐ സെൻസർ പരിധിക്കുള്ളിൽ ഒരു വസ്തുവിനെ കണ്ടെത്തുന്നുണ്ടോ എന്ന് നൽകുന്നു.is_color_detected— ഐ സെൻസർ ഒരു പ്രത്യേക നിറം കണ്ടെത്തുന്നുണ്ടോ എന്ന് നൽകുന്നു.is_bright— ഐ സെൻസർ ഒരു പ്രകാശമുള്ള വസ്തുവിനെ കണ്ടെത്തുന്നുണ്ടോ എന്ന് നൽകുന്നു.
മ്യൂട്ടേറ്ററുകൾ#
set_light#
set_light ഐ സെൻസറിന്റെ ലൈറ്റ് ഓൺ അല്ലെങ്കിൽ ഓഫ് ആക്കുന്നു.
Usage:
robot.eye.set_light(state)
പാരാമീറ്ററുകൾ |
വിവരണം |
|---|---|
|
ഐ സെൻസറിന്റെ പ്രകാശത്തിന്റെ അവസ്ഥ: |
# Continuously blink the light.
while True:
    robot.eye.set_light(ON)
    wait(2, SECONDS)
    robot.eye.set_light(OFF)
    wait(2, SECONDS)
set_light_power#
set_light_power ഐ സെൻസറിന്റെ പ്രകാശം എത്രത്തോളം തെളിച്ചമുള്ളതാണെന്ന് സജ്ജമാക്കുന്നു. വസ്തുക്കളെയും നിറങ്ങളെയും കൂടുതൽ വ്യക്തമായി കണ്ടെത്താൻ ഐ സെൻസറിനെ പ്രകാശം സഹായിക്കും.
ഉയർന്ന ശതമാനം പ്രകാശത്തെ കൂടുതൽ പ്രകാശപൂരിതമാക്കുന്നു. കുറഞ്ഞ ശതമാനം പ്രകാശത്തെ മങ്ങിക്കുന്നു.
ഐ സെൻസറിന്റെ ലൈറ്റ് ഓഫാണെങ്കിൽ, ലൈറ്റ് പവർ 0% ൽ കൂടുതൽ സജ്ജീകരിക്കുന്നത് ലൈറ്റ് ഓണാക്കും.
ഐ സെൻസറിന്റെ ലൈറ്റ് ഓണാണെങ്കിൽ, ലൈറ്റ് പവർ 0% ആയി സജ്ജീകരിക്കുന്നത് ലൈറ്റ് ഓഫ് ആക്കും.
Usage:
robot.eye.set_light_power(value)
പാരാമീറ്ററുകൾ |
വിവരണം |
|---|---|
|
ഐ സെൻസറിന്റെ പ്രകാശം 0% മുതൽ 100% വരെ ആക്കുന്നതിനുള്ള തെളിച്ചം. പൂർണ്ണ സംഖ്യകൾ ഉപയോഗിക്കുക. |
# Set the light to different power levels.
robot.eye.set_light_power(25)
wait(2, SECONDS)
robot.eye.set_light_power(50)
wait(2, SECONDS)
robot.eye.set_light_power(100)
ഗെറ്ററുകൾ#
get_hue#
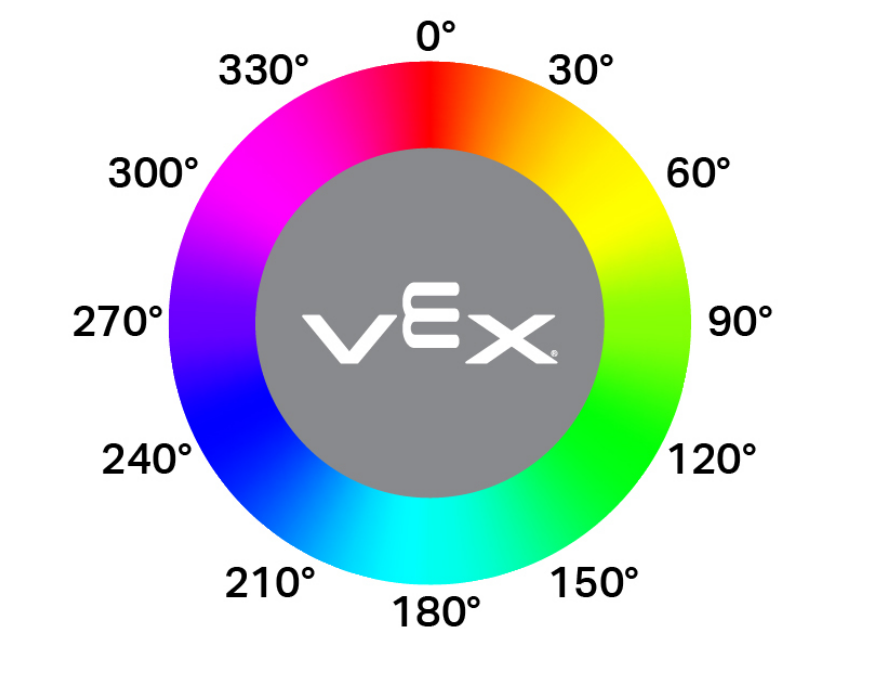
get_hue ഐ സെൻസർ കണ്ടെത്തിയ നിറം 0 മുതൽ 359.00 ഡിഗ്രി വരെ ഒരു പൂർണ്ണ സംഖ്യയായി നൽകുന്നു.
വർണ്ണചക്രത്തിന് ചുറ്റുമുള്ള അക്കങ്ങൾ ഉപയോഗിച്ച് നിറങ്ങളെ വിവരിക്കുന്നതിനുള്ള ഒരു മാർഗമാണ് ഹ്യൂ.
Usage:
robot.eye.get_hue()
പാരാമീറ്ററുകൾ |
വിവരണം |
|---|---|
ഈ രീതിക്ക് പാരാമീറ്ററുകൾ ഇല്ല. |
# Display if an object is pink.
while True:
    console.clear()
    if 290 < robot.eye.get_hue() < 350:
        console.print("Pink!")
    else:
        console.print("Not pink!")
    wait(0.1, SECONDS)
get_brightness#
get_brightness കണ്ടെത്തിയ പ്രകാശം എത്ര തെളിച്ചമുള്ളതാണെന്ന് 0% മുതൽ 100% വരെയുള്ള ഒരു പൂർണ്ണ സംഖ്യയായി നൽകുന്നു.
ഉയർന്ന ശതമാനം എന്നാൽ കൂടുതൽ പ്രകാശം ഐ സെൻസറിലേക്ക് പ്രതിഫലിക്കുന്നു എന്നാണ്. കുറഞ്ഞ ശതമാനം എന്നാൽ കുറഞ്ഞ പ്രകാശം തിരികെ പ്രതിഫലിക്കുന്നു എന്നാണ്.
Usage:
robot.eye.get_brightness()
പാരാമീറ്ററുകൾ |
വിവരണം |
|---|---|
ഈ രീതിക്ക് പാരാമീറ്ററുകൾ ഇല്ല. |
# Display whether a detected object is bright.
robot.eye.set_light_power(100)
robot.drive(FORWARD)
while not robot.eye.is_object_detected():
    wait(0.1, SECONDS)
wait(0.1, SECONDS)
if robot.eye.get_brightness() < 70:
    console.print("Object not bright.")
else:
    console.print("Bright object!")
is_object_detected#
is_object_detected എന്നത് ഐ സെൻസർ പരിധിക്കുള്ളിൽ ഒരു വസ്തുവിനെ കണ്ടെത്തുന്നുണ്ടോ ഇല്ലയോ എന്ന് റിപ്പോർട്ട് ചെയ്യുന്ന ഒരു Boolean നൽകുന്നു.
True— ഐ സെൻസർ ഒരു വസ്തുവിനെ കണ്ടെത്തുന്നു.False— ഐ സെൻസർ ഒരു വസ്തുവിനെ കണ്ടെത്തുന്നില്ല.
Usage:
robot.eye.is_object_detected()
പാരാമീറ്ററുകൾ |
വിവരണം |
|---|---|
ഈ രീതിക്ക് പാരാമീറ്ററുകൾ ഇല്ല. |
# Stop driving after detecting an object.
robot.eye.set_light(ON)
robot.drive(FORWARD)
wait(0.1, SECONDS)
while not robot.eye.is_object_detected():
    wait(0.1, SECONDS)
robot.stop()
is_color_detected#
is_color_detected കണ്ടെത്തിയ ഹ്യൂ മൂല്യത്തെ അടിസ്ഥാനമാക്കി, ഐ സെൻസർ ഒരു നിർദ്ദിഷ്ട നിറം കണ്ടെത്തുന്നുണ്ടോ എന്ന് റിപ്പോർട്ട് ചെയ്യുന്ന ഒരു Boolean നൽകുന്നു.
True— ഐ സെൻസർ തിരഞ്ഞെടുത്ത നിറം കണ്ടെത്തുന്നു.False— ഐ സെൻസർ തിരഞ്ഞെടുത്ത നിറം കണ്ടെത്തുന്നില്ല.
വസ്തു അടുത്തായിരിക്കുമ്പോഴും വെളിച്ചം വ്യക്തമാകുമ്പോഴും ഐ സെൻസർ ഏറ്റവും നന്നായി പ്രവർത്തിക്കുന്നു.
Usage:
robot.eye.is_color_detected(color)
പാരാമീറ്ററുകൾ |
വിവരണം |
|---|---|
|
ഐ സെൻസർ പരിശോധിക്കേണ്ട നിറം:
|
# Stop driving after detecting a green object.
robot.eye.set_light(ON)
robot.drive(FORWARD)
wait(0.1, SECONDS)
while not robot.eye.is_color_detected(GREEN):
    wait(0.1, SECONDS)
robot.stop()
is_bright#
is_bright എന്നത് ഐ സെൻസർ കണ്ടെത്തിയ വസ്തു തെളിച്ചമുള്ളതാണോ എന്ന് റിപ്പോർട്ട് ചെയ്യുന്ന ഒരു Boolean നൽകുന്നു.
ഒരു വസ്തു 70% ൽ കൂടുതൽ തെളിച്ചം ഐ സെൻസറിലേക്ക് പ്രതിഫലിപ്പിക്കുമ്പോൾ അത് തിളക്കമുള്ളതായി കണക്കാക്കപ്പെടുന്നു.
True— കണ്ടെത്തിയ വസ്തു 70%-ൽ കൂടുതൽ തെളിച്ചം പ്രതിഫലിപ്പിക്കുന്നു.False— കണ്ടെത്തിയ വസ്തു 70% അല്ലെങ്കിൽ അതിൽ കുറവ് തെളിച്ചം പ്രതിഫലിപ്പിക്കുന്നു.
Usage:
robot.eye.is_bright()
പാരാമീറ്ററുകൾ |
വിവരണം |
|---|---|
ഈ രീതിക്ക് പാരാമീറ്ററുകൾ ഇല്ല. |
# Display whether a detected object is bright.
robot.eye.set_light_power(100)
robot.drive(FORWARD)
while not robot.eye.is_object_detected():
    wait(0.1, SECONDS)
wait(0.1, SECONDS)
if robot.eye.is_bright():
    console.print("Bright object!")
else:
    console.print("Object not bright.")