
Öga#
Introduktion#
VEX 123-roboten har en inbyggd ögonsensor som kan upptäcka objekt och färger. Den kan också rapportera hur mycket ljus som reflekteras tillbaka till sensorn och nyansvärdet för den detekterade färgen.
Ögonsensorn har en lampa som kan slås på eller av för att den ska kunna se föremål och färger tydligare.
Det finns många sätt att koda ögonsensorn. Nedan följer en lista över alla ögonmetoder:
Mutatorer — Justera ögonsensorns inställningar.
set_light— Slår på eller av ögonsensorns ljus.set_light_power— Ställer in ögonsensorns ljusstyrkenivå.
Getters — Returnera vad ögonsensorn detekterar.
get_hue— Returnerar den nyans som upptäckts av ögonsensorn.get_brightness— Returnerar ljusstyrkan som detekterats av ögonsensorn.is_object_detected— Returnerar om ögonsensorn detekterar ett objekt inom räckhåll.is_color_detected— Returnerar om ögonsensorn detekterar en specifik färg.is_bright— Returnerar om ögonsensorn detekterar ett ljust objekt.
Mutatorer#
set_light#
set_light slår på eller av ögonsensorns ljus.
Usage:
robot.eye.set_light(state)
Parametrar |
Beskrivning |
|---|---|
|
Ögonsensorns ljusstatus: |
# Continuously blink the light.
while True:
    robot.eye.set_light(ON)
    wait(2, SECONDS)
    robot.eye.set_light(OFF)
    wait(2, SECONDS)
set_light_power#
set_light_power ställer in hur starkt ögonsensorns ljus är. Ljuset kan hjälpa ögonsensorn att upptäcka objekt och färger tydligare.
En högre procentandel gör ljuset starkare. En lägre procentandel gör ljuset svagare.
Om ögonsensorns lampa är släckt, tänds lampan om du ställer in ljusstyrkan över 0 %.
Om ögonsensorns lampa lyser, släcks lampan om du ställer in ljusstyrkan på 0 %.
Usage:
robot.eye.set_light_power(value)
Parametrar |
Beskrivning |
|---|---|
|
Ljusstyrkan som ögonsensorns ljus ska ställas in på, från 0 % till 100 %. Använd heltal. |
# Set the light to different power levels.
robot.eye.set_light_power(25)
wait(2, SECONDS)
robot.eye.set_light_power(50)
wait(2, SECONDS)
robot.eye.set_light_power(100)
Getters#
get_hue#
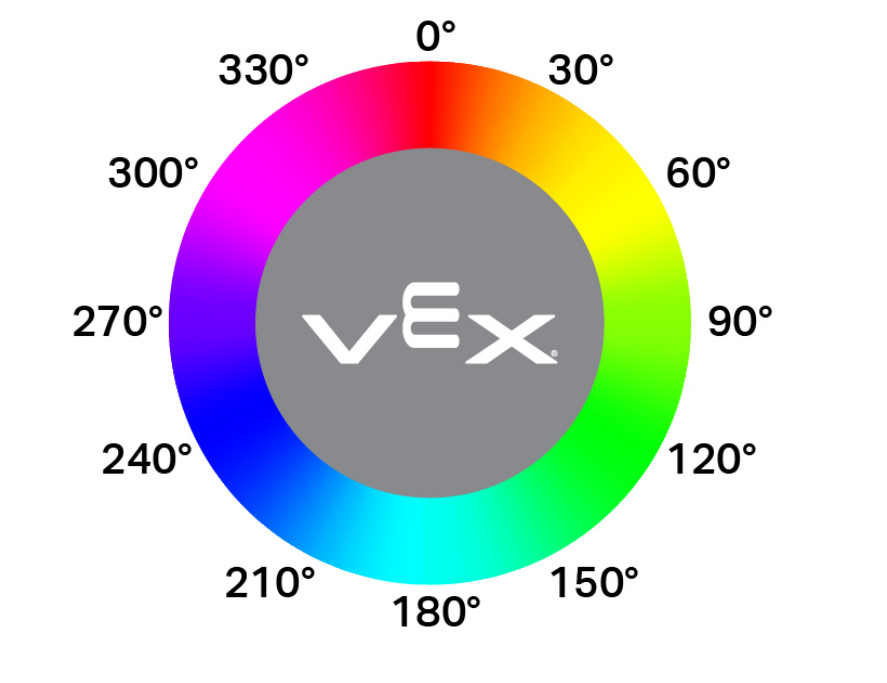
get_hue returnerar färgen som detekterats av ögonsensorn som ett heltal från 0 till 359,00 grader.
Nyans är ett sätt att beskriva färg med hjälp av siffror runt en färgcirkel.
Usage:
robot.eye.get_hue()
Parametrar |
Beskrivning |
|---|---|
Den här metoden har inga parametrar. |
# Display if an object is pink.
while True:
    console.clear()
    if 290 < robot.eye.get_hue() < 350:
        console.print("Pink!")
    else:
        console.print("Not pink!")
    wait(0.1, SECONDS)
get_brightness#
get_brightness returnerar hur starkt det detekterade ljuset är, som ett heltal från 0 % till 100 %.
En högre procentandel innebär att mer ljus reflekteras tillbaka till ögonsensorn. En lägre procentandel innebär att mindre ljus reflekteras tillbaka.
Usage:
robot.eye.get_brightness()
Parametrar |
Beskrivning |
|---|---|
Den här metoden har inga parametrar. |
# Display whether a detected object is bright.
robot.eye.set_light_power(100)
robot.drive(FORWARD)
while not robot.eye.is_object_detected():
    wait(0.1, SECONDS)
wait(0.1, SECONDS)
if robot.eye.get_brightness() < 70:
    console.print("Object not bright.")
else:
    console.print("Bright object!")
is_object_detected#
is_object_detected returnerar ett Boolean värde som rapporterar om ögonsensorn detekterar ett objekt inom räckhåll.
True— Ögonsensorn detekterar ett objekt.False— Ögonsensorn detekterar inte ett objekt.
Usage:
robot.eye.is_object_detected()
Parametrar |
Beskrivning |
|---|---|
Den här metoden har inga parametrar. |
# Stop driving after detecting an object.
robot.eye.set_light(ON)
robot.drive(FORWARD)
wait(0.1, SECONDS)
while not robot.eye.is_object_detected():
    wait(0.1, SECONDS)
robot.stop()
is_color_detected#
is_color_detected returnerar ett Boolean värde som rapporterar om ögonsensorn detekterar en specifik färg, baserat på det detekterade nyansvärdet.
True— Ögonsensorn detekterar den valda färgen.False— Ögonsensorn detekterar inte den valda färgen.
Ögonsensorn fungerar bäst när objektet är nära och ljuset är klart.
Usage:
robot.eye.is_color_detected(color)
Parametrar |
Beskrivning |
|---|---|
|
Färgen som ögonsensorn ska kontrollera:
|
# Stop driving after detecting a green object.
robot.eye.set_light(ON)
robot.drive(FORWARD)
wait(0.1, SECONDS)
while not robot.eye.is_color_detected(GREEN):
    wait(0.1, SECONDS)
robot.stop()
is_bright#
is_bright returnerar ett Boolean värde som rapporterar om objektet som upptäcks av ögonsensorn är ljust.
Ett objekt anses ljusstarkt när det reflekterar mer än 70 % ljusstyrka tillbaka till ögonsensorn.
True— Det detekterade objektet reflekterar mer än 70 % ljusstyrka.False— Det detekterade objektet reflekterar 70 % ljusstyrka eller mindre.
Usage:
robot.eye.is_bright()
Parametrar |
Beskrivning |
|---|---|
Den här metoden har inga parametrar. |
# Display whether a detected object is bright.
robot.eye.set_light_power(100)
robot.drive(FORWARD)
while not robot.eye.is_object_detected():
    wait(0.1, SECONDS)
wait(0.1, SECONDS)
if robot.eye.is_bright():
    console.print("Bright object!")
else:
    console.print("Object not bright.")