
目#
導入#
VEX 123ロボットには、物体や色を検出できる内蔵のアイセンサーが搭載されています。また、センサーに反射される光の量や、検出された色の色相値も報告できます。
視線センサーには、物体や色をより鮮明に認識するために、オンオフを切り替えられるライトが搭載されています。
視線センサーをコーディングする方法は数多くあります。以下に、すべての視線関連メソッドの一覧を示します。
ミューテーター — アイセンサーの設定を調整します。
set_light— アイセンサーのライトをオンまたはオフにします。set_light_power— アイセンサーの光パワーレベルを設定します。
ゲッター — アイセンサーが検出した情報を返します。
get_hue— アイセンサーによって検出された色相を返します。get_brightness— アイセンサーによって検出された明るさを返します。is_object_detected— アイセンサーが範囲内の物体を検出したかどうかを返します。is_color_detected— アイセンサーが特定の色を検出したかどうかを返します。is_bright— アイセンサーが明るい物体を検出したかどうかを返します。
変異誘発者#
set_light#
set_light は、アイセンサーのライトをオンまたはオフにします。
Usage:
robot.eye.set_light(state)
パラメータ |
説明 |
|---|---|
|
アイセンサーのライトの状態: |
# Continuously blink the light.
while True:
    robot.eye.set_light(ON)
    wait(2, SECONDS)
    robot.eye.set_light(OFF)
    wait(2, SECONDS)
set_light_power#
set_light_power 、アイセンサーのライトの明るさを設定します。このライトは、アイセンサーが物体や色をより鮮明に検出するのに役立ちます。
パーセンテージが高いほど光は明るくなり、パーセンテージが低いほど光は暗くなります。
アイセンサーのライトが消灯している場合、ライトの出力を0%以上に設定するとライトが点灯します。
アイセンサーのライトが点灯している場合、ライトの明るさを0%に設定するとライトが消灯します。
Usage:
robot.eye.set_light_power(value)
パラメータ |
説明 |
|---|---|
|
アイセンサーの明るさを0%から100%の間で設定してください。整数値を使用してください。 |
# Set the light to different power levels.
robot.eye.set_light_power(25)
wait(2, SECONDS)
robot.eye.set_light_power(50)
wait(2, SECONDS)
robot.eye.set_light_power(100)
ゲッター#
get_hue#
get_hue は、アイセンサーによって検出された色を 0 から 359.00 度までの整数値として返します。
色相とは、色相環上の数字を用いて色を表現する方法のことです。
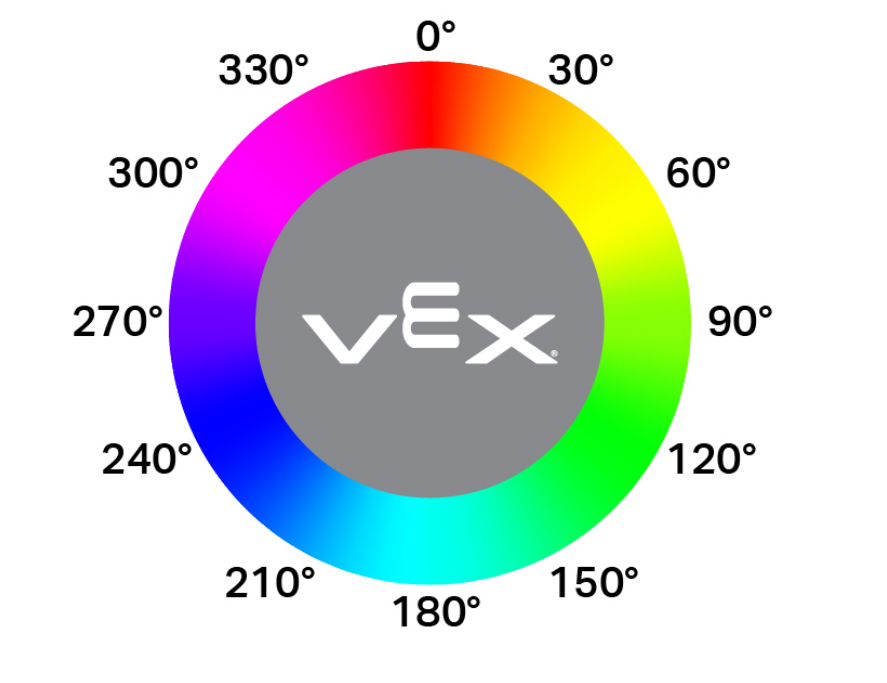
Usage:
robot.eye.get_hue()
パラメータ |
説明 |
|---|---|
このメソッドにはパラメータがありません。 |
# Display if an object is pink.
while True:
    console.clear()
    if 290 < robot.eye.get_hue() < 350:
        console.print("Pink!")
    else:
        console.print("Not pink!")
    wait(0.1, SECONDS)
get_brightness#
get_brightness は、検出された光の明るさを 0% から 100% までの整数で返します。
パーセンテージが高いほど、より多くの光がアイセンサーに反射されます。パーセンテージが低いほど、反射される光は少なくなります。
Usage:
robot.eye.get_brightness()
パラメータ |
説明 |
|---|---|
このメソッドにはパラメータがありません。 |
# Display whether a detected object is bright.
robot.eye.set_light_power(100)
robot.drive(FORWARD)
while not robot.eye.is_object_detected():
    wait(0.1, SECONDS)
wait(0.1, SECONDS)
if robot.eye.get_brightness() < 70:
    console.print("Object not bright.")
else:
    console.print("Bright object!")
is_object_detected#
is_object_detected 、アイセンサーが範囲内の物体を検出したかどうかを報告する Boolean を返します。
True— 目センサーが物体を検出します。False— 視線センサーが物体を検出しません。
Usage:
robot.eye.is_object_detected()
パラメータ |
説明 |
|---|---|
このメソッドにはパラメータがありません。 |
# Stop driving after detecting an object.
robot.eye.set_light(ON)
robot.drive(FORWARD)
wait(0.1, SECONDS)
while not robot.eye.is_object_detected():
    wait(0.1, SECONDS)
robot.stop()
is_color_detected#
is_color_detected 、検出された色相値に基づいて、アイセンサーが指定された色を検出したかどうかを報告する Boolean を返します。
True— アイセンサーが選択された色を検出します。False— アイセンサーが選択された色を検出しません。
視線センサーは、対象物が近くにあり、照明が明るい場合に最も効果的に機能します。
Usage:
robot.eye.is_color_detected(color)
パラメータ |
説明 |
|---|---|
|
視線センサーがチェックする色:
|
# Stop driving after detecting a green object.
robot.eye.set_light(ON)
robot.drive(FORWARD)
wait(0.1, SECONDS)
while not robot.eye.is_color_detected(GREEN):
    wait(0.1, SECONDS)
robot.stop()
is_bright#
is_bright 、アイセンサーによって検出されたオブジェクトが明るいかどうかを報告する Boolean を返します。
物体が明るいと判断されるのは、その物体が70%以上の明るさを眼のセンサーに反射する場合です。
True— 検出された物体は70%以上の明るさを反射します。False— 検出された物体は70%以下の明るさを反射します。
Usage:
robot.eye.is_bright()
パラメータ |
説明 |
|---|---|
このメソッドにはパラメータがありません。 |
# Display whether a detected object is bright.
robot.eye.set_light_power(100)
robot.drive(FORWARD)
while not robot.eye.is_object_detected():
    wait(0.1, SECONDS)
wait(0.1, SECONDS)
if robot.eye.is_bright():
    console.print("Bright object!")
else:
    console.print("Object not bright.")