
मोटर 393 (मोटर नियंत्रक 29)#
परिचय#
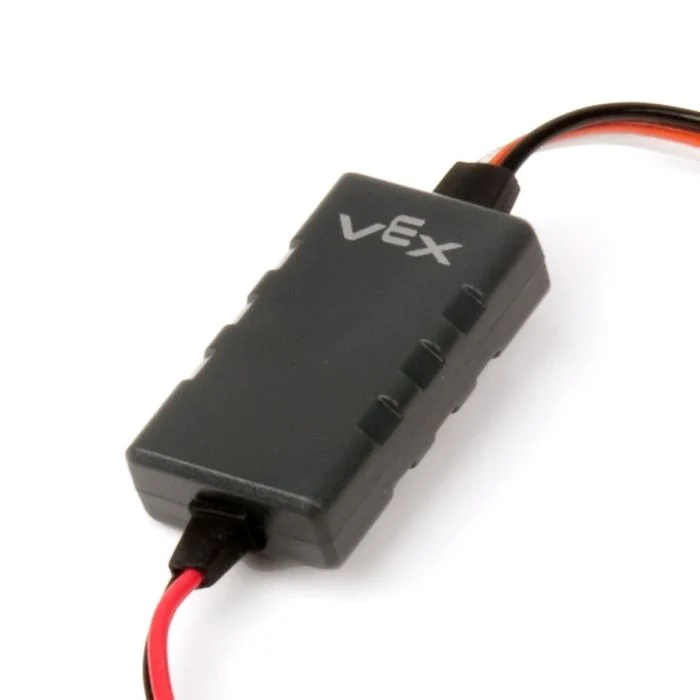
motor29 क्लास का उपयोग 3-वायर पोर्ट से जुड़े मोटर कंट्रोलर 29 को नियंत्रित करने के लिए किया जाता है। मोटर कंट्रोलर 29, VEX मोटर 393 को संचालित करने के लिए EXP ब्रेन से PWM सिग्नल भेजता है।
क्लास कंस्ट्रक्टर#
1 — निर्दिष्ट 3-वायर पोर्ट पर
motor29ऑब्जेक्ट बनाता है।motor29( triport::port &port );
2 — निर्दिष्ट 3-वायर पोर्ट पर
motor29ऑब्जेक्ट बनाता है और सकारात्मक घुमाव दिशा को बदलता है।motor29( triport::port &port, bool reverse );
क्लास डिस्ट्रक्टर#
motor29 ऑब्जेक्ट को नष्ट करता है और संबंधित संसाधनों को मुक्त करता है।
~motor29();
पैरामीटर#
पैरामीटर |
प्रकार |
विवरण |
|---|---|---|
|
|
3-वायर पोर्ट जिससे मोटर कंट्रोलर 29 जुड़ा हुआ है, उसे |
|
|
यह निर्धारित करता है कि मोटर की घूर्णन दिशा उलटी जाए या नहीं:
|
उदाहरण#
// Create a Motor Controller 29 instance in 3-Wire Port A
motor29 Motor393_A = motor29(
    Brain.ThreeWirePort.A );
सदस्य कार्य#
motor29 क्लास में निम्नलिखित सदस्य फ़ंक्शन शामिल हैं:
स्पिन — मोटर को एक निर्दिष्ट दिशा में घुमाता है।
स्टॉप — मोटर को रोक देता है।
सेटवेलोसिटी — मोटर 393 को बताता है कि कितनी तेज़ी से घूमना है।
setReversed — यह निर्धारित करता है कि मोटर की घूर्णन दिशा उलट दी जाए या नहीं।
किसी भी motor29 सदस्य फ़ंक्शन को कॉल करने से पहले, एक इंस्टेंस बनाना आवश्यक है, जैसा कि नीचे दिखाया गया है:
/* This constructor is required when using VS Code.
Motor 393 configuration is generated automatically
in VEXcode using the Device Menu. Replace the values
as needed. */

// Create a Motor Controller 29 instance in 3-Wire Port A
motor29 Motor393_A = motor29(
    Brain.ThreeWirePort.A );
spin#
यह मोटर 393 को निर्दिष्ट दिशा में निरंतर घुमाता रहता है।
उपलब्ध फ़ंक्शन
1 — वर्तमान में कॉन्फ़िगर किए गए वेग का उपयोग करके स्पिन करता है।
void spin(
 directionType dir );
2 — निर्दिष्ट वेग से घूमता है।
void spin(
 directionType dir,
 double        velocity,
 velocityUnits units );
पैरामीटर
पैरामीटर |
प्रकार |
विवरण |
|---|---|---|
|
|
मोटर के घूमने की दिशा: |
|
|
|
|
|
The velocity unit:
|
वापसी मान
इस कार्य पर कीमत के लिहाज से कुछ भी रिटर्न नहीं मिलता है।
नोट्स
यह फंक्शन नॉन-वेटिंग है और कॉल के तुरंत बाद प्रोजेक्ट का निष्पादन जारी रहेगा।
मोटर 393 तब तक घूमती रहेगी जब तक
stopको कॉल नहीं किया जाता या कोई अन्यspinउपयोग नहीं किया जाता।
stop#
मोटर बंद हो जाती है।
उपलब्ध फ़ंक्शन
void stop();
पैरामीटर
यह फ़ंक्शन कोई पैरामीटर नहीं लेता है।
वापसी मान
इस कार्य पर कीमत के लिहाज से कुछ भी रिटर्न नहीं मिलता है।
setVelocity#
यह मोटर 393 को घूमने की गति बताता है। उच्च प्रतिशत मान मोटर 393 को तेजी से घुमाता है और निम्न प्रतिशत मान मोटर 393 को धीरे घुमाता है।
प्रत्येक प्रोजेक्ट की शुरुआत में प्रत्येक मोटर 393 डिफ़ॉल्ट रूप से 50% वेग से घूमती है।
उपलब्ध फ़ंक्शन
void setVelocity(
    double velocity,
    percentUnits units );
पैरामीटर
पैरामीटर |
प्रकार |
विवरण |
|---|---|---|
|
|
|
|
|
The velocity unit: |
वापसी मान
इस कार्य पर कीमत के लिहाज से कुछ भी रिटर्न नहीं मिलता है।
setReversed#
यह निर्धारित करता है कि मोटर की घूर्णन दिशा उलटी हो या नहीं।
उपलब्ध फ़ंक्शन
void setReversed(
    bool value );
पैरामीटर
पैरामीटर |
प्रकार |
विवरण |
|---|---|---|
|
|
क्या मोटर 393 की दिशा उलट दी गई है:
|
वापसी मान
इस कार्य पर कीमत के लिहाज से कुछ भी रिटर्न नहीं मिलता है।
नोट्स
setReversedको कॉल करना कंस्ट्रक्टर मेंreverseपैरामीटर को बदलने के समान है।